
IQ szintlépés (bukó)#
A Flop a VEX IQ hősbot, amelyet az IQ 26-27 szintlépéses játszótéren használnak.
Robot áttekintése#
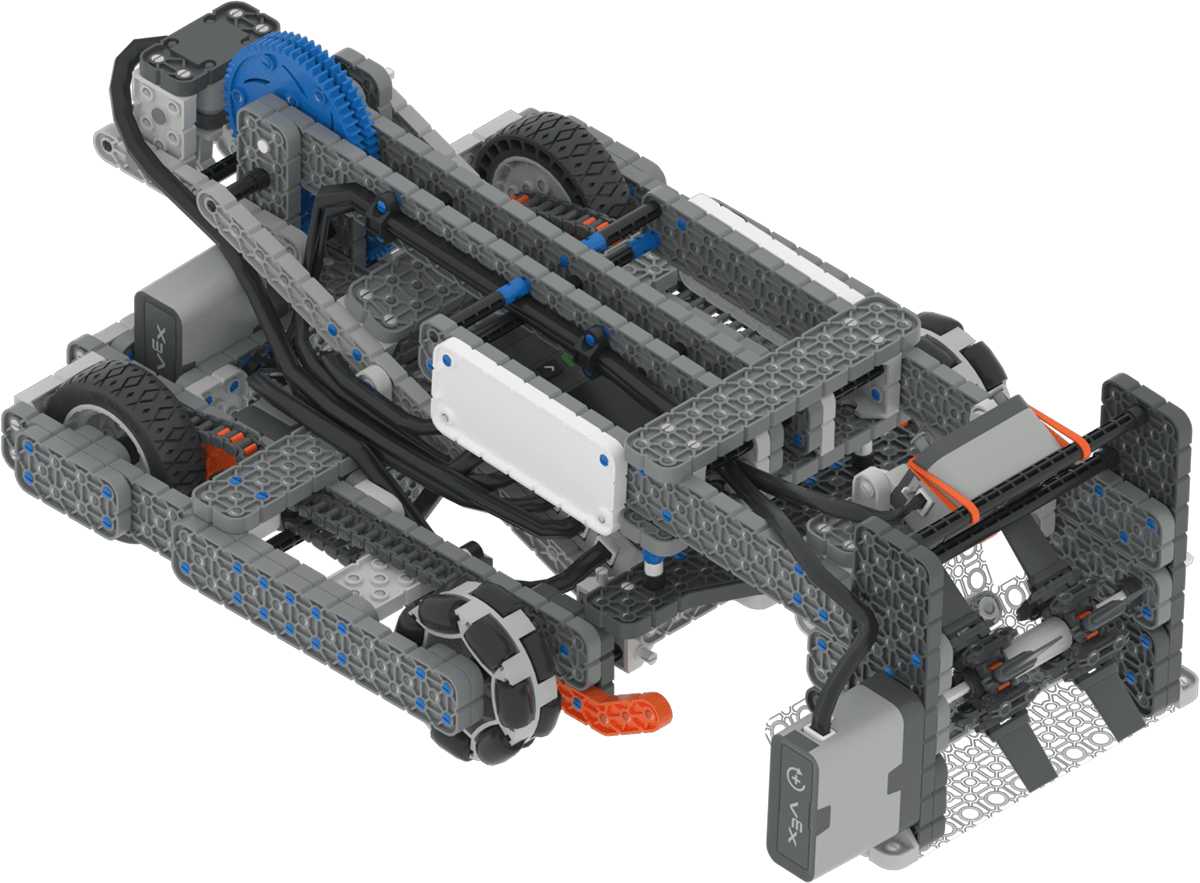
A Flop támogatja a szabványos VR-vezérlőket és érzékelőket, mint például az inerciális érzékelőt és az agyidőzítőt, további Flop-specifikus funkciókkal, amelyeket a Robot-specifikus blokkok és a Robot-specifikus Python című cikkekben tárgyalunk.
Motorok#
Konfiguráció és |
Leírás |
|---|---|
|
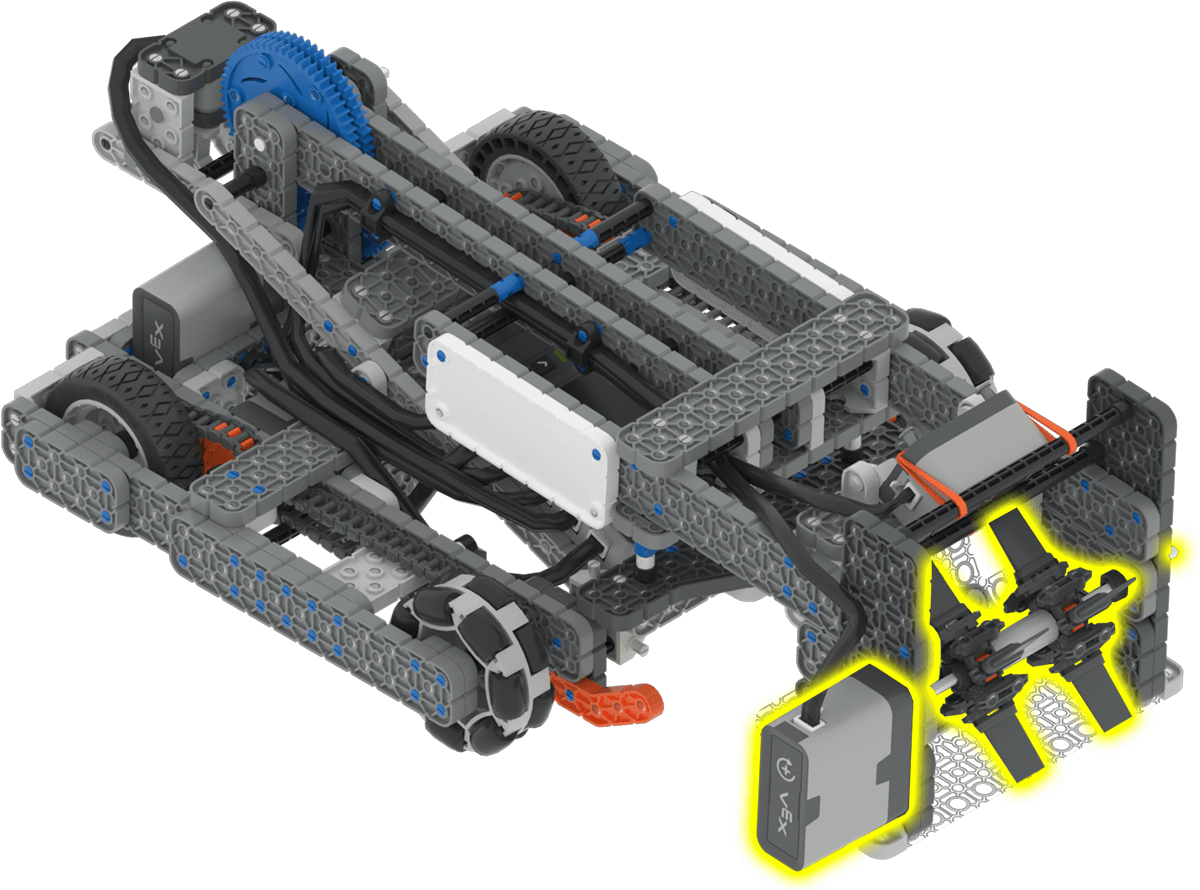
Megforgatja a szívónyílást a játék elemeinek összegyűjtéséhez vagy kidobásához. A |
|
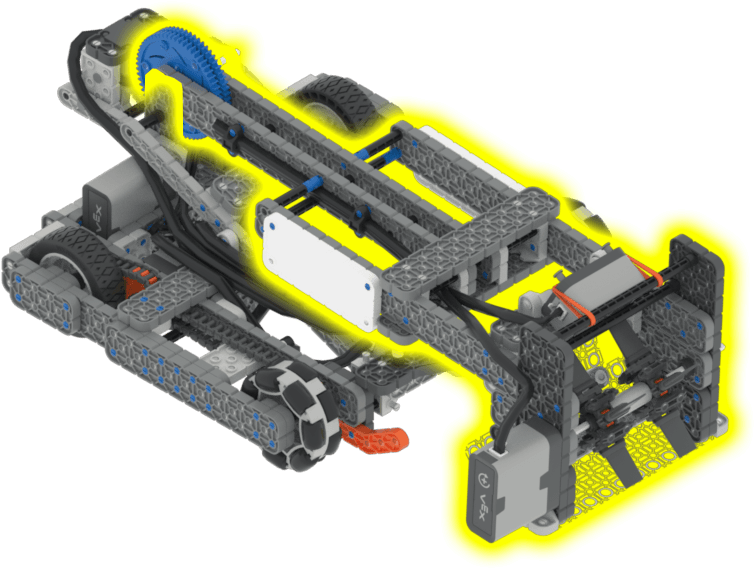
Emeli és leengedi a kart. |
Alkatrészek és jellemzők#
Komponens vagy funkció |
Használat |
API dokumentáció |
|---|---|---|
Hajtáslánc |
Mozgatja és forgatja a robotot. |
|
Szívómotor |
Pörgetések a játék elemeinek összegyűjtéséhez vagy kidobásához. |
|
Karmotor |
Emeli és leengedi a karját. |
|
AI látásérzékelő |
A karra szerelve, lefelé néző szögben. Segít a robotnak a beszívónyílásban lévő babzsákokhoz igazodni anélkül, hogy elakadna, de nem képes érzékelni a már a beszívónyílásban lévő babzsákokat. |
|
Lökhárító érzékelő |
A robot elejére szerelve. Érzékeli, ha a robot hozzáér egy tárggyal. |
|
Agy időzítő |
Nyomon követi a projekt kezdete óta eltelt időt. |
Játszóterek#
Játszótér |
Leírás |
|---|---|
Játssz az IQ 26-27 szintlépéses autonóm kódolási készségek kihívással. |