
V5 fordulópont (Moby)#
Moby a VEX V5 hősbotja, akit a V5 21-22 Tipping Point Playground-ban használnak.
Robot áttekintése#
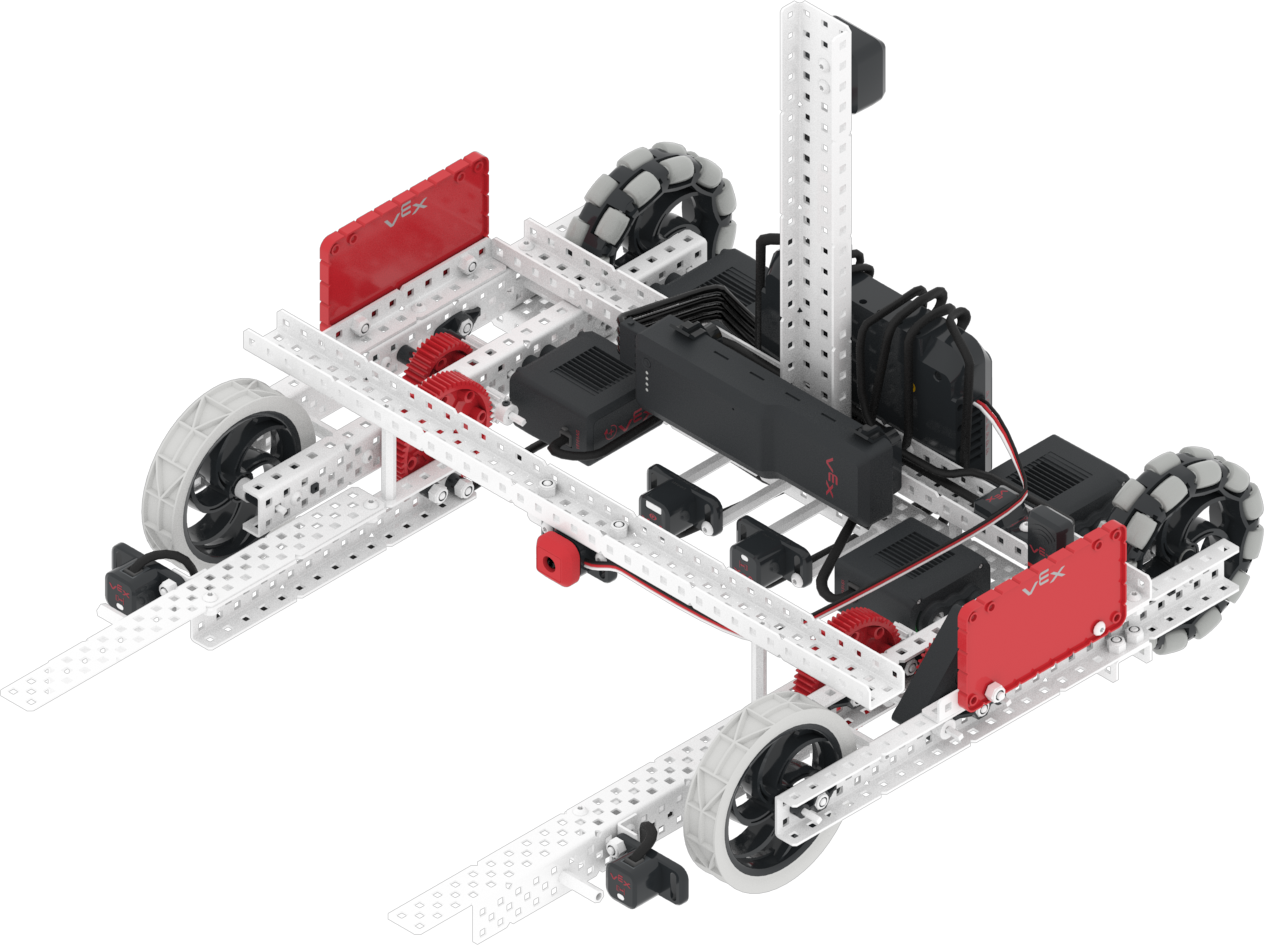
A Moby támogatja a szabványos VR-vezérlőket és érzékelőket, mint például az inerciális érzékelőt és az agyidőzítőt, további Moby-specifikus funkciókkal, amelyeket a Robot-specifikus blokkok és a Robot-specifikus Python című cikkekben tárgyalunk.
Motoros csoportok#
Konfiguráció és |
Leírás |
|---|---|
|
A villák emelhetők és leengedhetők. Ez lehetővé teszi a robot számára a gyűrűk és a mobil célok szállítását és pontozását. A villa motorcsoportjának alapértelmezett helyzete 0 fok, és 1700 fokban ereszti le a talaj felé. |
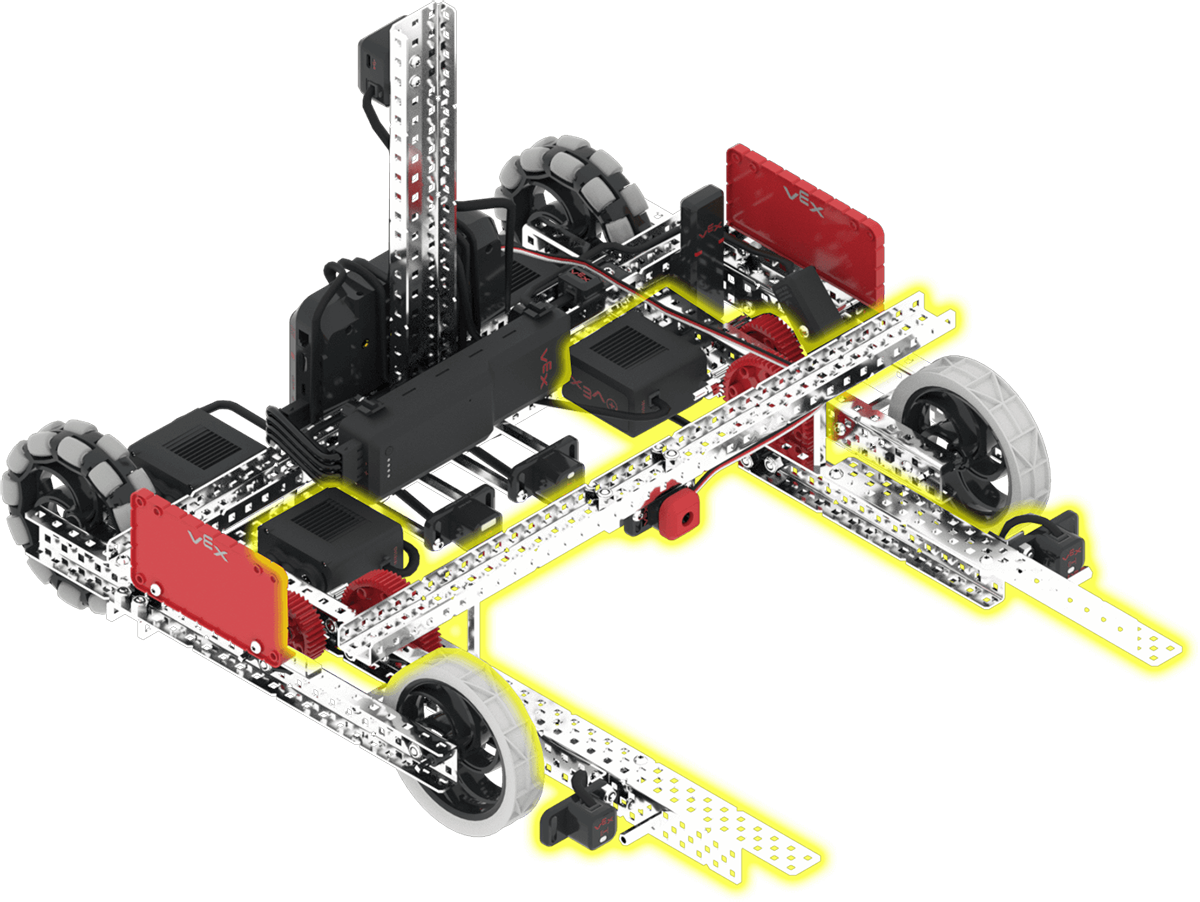
Alkatrészek és jellemzők#
Komponens vagy funkció |
Használat |
API dokumentáció |
|---|---|---|
Hajtáslánc |
Mozgatja és forgatja a robotot. |
|
Villamotor |
Emeli és süllyeszti a villákat. Ez lehetővé teszi a robot számára a gyűrűk és a mobil gólok szállítását és pontozását. |
|
Lökhárító kapcsoló |
Érzékeli, ha egy gyűrű van a villákban. |
|
Optikai érzékelő |
Gyűrűket észlel a robot villái között. |
|
Forgásérzékelő |
Visszaadja a villák szögét. |
|
Távolságérzékelő |
Visszaadja, hogy milyen messze van egy objektum a robot elejétől. |
|
GPS-érzékelő |
Visszaadja a robot aktuális pozícióját és haladási irányát a játszótéren. |
|
Agy időzítő |
Nyomon követi a projekt kezdete óta eltelt időt. |
Játszóterek#
Játszótér |
Leírás |
|---|---|
Érj el mobil gólokat, gyűrűket és platformemelkedést a V5 21-22 Virtuális Készségek mezőben. |