
Menghibur#
Perkenalan#
Konsol VEXcode GO ditampilkan di Tab Konsol dalam VEXcode. Metode konsol dapat menampilkan teks, angka, dan nilai variabel saat proyek sedang berjalan. Metode ini juga dapat memindahkan kursor konsol ke baris baru, membersihkan konsol, membaca input pengguna, mengatur warna teks yang dicetak setelah warna diubah, dan memantau variabel atau nilai sensor di tab Monitor VEXcode.
Berikut adalah daftar semua metode:
Tindakan — Menampilkan teks atau membersihkan Konsol.
print— Menampilkan teks, angka, atau nilai variabel di Konsol.new_line— Memindahkan kursor Konsol ke awal baris berikutnya.clear— Menghapus semua baris di Konsol.
Getter — Membaca input pengguna.
input— Menunggu input pengguna dan mengembalikan respons berupa teks.
Mutator — Memformat teks yang dicetak.
set_print_color— Mengatur warna yang digunakan untuk teks yang dicetak di Konsol.
Monitor — Memantau nilai sensor atau variabel selama proyek berlangsung di tab Monitor VEXcode.
monitor_sensor— Menambahkan satu atau lebih nilai sensor ke tab Monitor.monitor_variable— Menambahkan satu atau lebih variabel yang telah ditentukan sebelumnya ke tab Monitor.
Tindakan#
print#
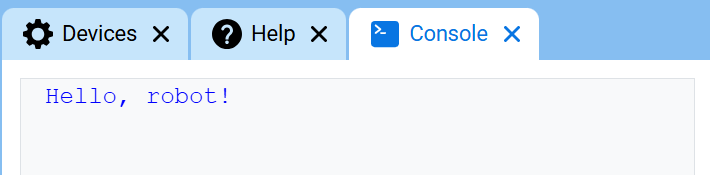
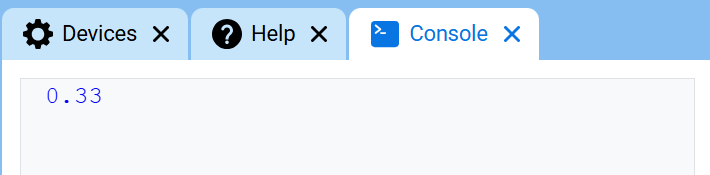
Perintah print menampilkan teks, angka, atau nilai variabel di Konsol menggunakan posisi kursor saat ini.
Gunakan pemformatan string kustom jika Anda ingin pesan yang dicetak menyertakan nilai dari proyek Anda, seperti skor, pengatur waktu, atau pembacaan sensor. Lihat halaman Pemformatan String untuk informasi selengkapnya.
Gunakan new_line jika Anda ingin nilai cetak berikutnya dimulai pada baris baru.
Usage:
console.print(value, precision)
Parameter |
Keterangan |
|---|---|
|
Teks, angka, atau nilai variabel yang akan ditampilkan di Konsol. |
|
Opsional. Jumlah tempat desimal yang akan ditampilkan saat mencetak angka. Nilai default adalah |
def main():
    # Display a message in the Console
    console.print("Hello, robot!")

# Start threads — Do not delete
start_thread(main)
def main():
    # Display 1/3 with two decimals
    console.print(1 / 3, precision=2)

# Start threads — Do not delete
start_thread(main)
new_line#
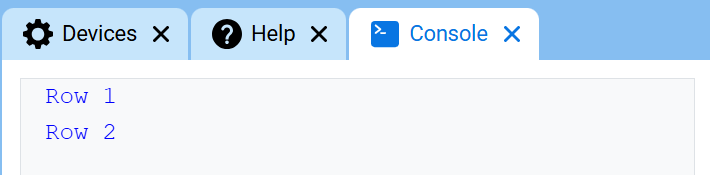
new_line memindahkan kursor ke kolom 1 pada baris berikutnya di Konsol. Nilai berikutnya yang dicetak akan muncul pada baris tersebut.
Gunakan metode ini jika Anda ingin nilai yang dicetak berikutnya dimulai pada baris baru.
Usage:
console.new_line()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Print on two lines
    console.print("Row 1")
    console.new_line()
    console.print("Row 2")

# Start threads — Do not delete
start_thread(main)
clear#
clear menghapus semua baris dari Konsol.
Usage:
console.clear()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
def main():
    # Display text, then clear it after two seconds
    console.print("This will disappear...")
    wait(2, SECONDS)
    console.clear()

# Start threads — Do not delete
start_thread(main)
Pencari#
input#
Input input tersebut sebagai teks.
Proyek berhenti di input() sampai respons dimasukkan di Konsol.
Nilai yang dikembalikan oleh input() selalu berupa teks. Untuk menggunakan respons sebagai angka, ubah terlebih dahulu dengan int() atau float().
Usage:
input()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
# Ask for a name, then print a greeting
answer = input("What's your name?")
console.print("Hello, " + answer)
# Ask for a number, then use it in math
answer = input("Enter a number:")
number = float(answer)
console.print(number + 1)
Mutator#
set_print_color#
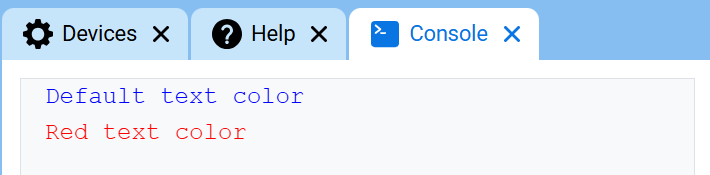
set_print_color mengatur warna yang digunakan untuk teks yang dicetak di Konsol setelah metode ini digunakan. Pada awal proyek, warna teks Konsol diatur ke BLUE.
Usage:
console.set_print_color(color)
Parameter |
Keterangan |
|---|---|
|
Warna yang digunakan untuk teks yang dicetak di Konsol:
|
def main():
    # Print text in different colors
    console.print("Default text color")
    console.new_line()
    console.set_print_color(RED)
    console.print("Red text color")

# Start threads — Do not delete
start_thread(main)
Monitor#
monitor_sensor#
monitor_sensor menambahkan satu atau lebih nilai sensor ke tab Monitor di VEXcode. Ini memungkinkan Anda untuk mengamati perubahan nilai sensor saat proyek sedang berjalan.
Berikan setiap nilai sensor sebagai string.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parameter |
Keterangan |
|---|---|
|
Nilai sensor yang akan dipantau, diberikan sebagai string. Untuk memantau lebih dari satu nilai sensor, pisahkan setiap nilai sensor dengan koma. Opsi meliputi:
|
# Build Used: Super Code Base 2.0
def main():
    # Monitor the rotation in the Monitor tab
    monitor_sensor("drivetrain.get_rotation")
    drivetrain.turn_for(RIGHT, 450)

# Start threads — Do not delete
start_thread(main)
# Build Used: Super Code Base 2.0
def main():
    # Monitor the rotation and heading in the Monitor tab
    monitor_sensor("drivetrain.get_rotation", "drivetrain.get_heading")
    drivetrain.turn_for(RIGHT, 450)

# Start threads — Do not delete
start_thread(main)
monitor_variable#
monitor_variable menambahkan satu atau lebih variabel yang telah ditentukan sebelumnya ke tab Monitor di VEXcode. Ini memungkinkan Anda untuk mengamati perubahan nilai variabel saat proyek sedang berjalan.
Variabel harus bersifat global agar monitor_variable dapat memantaunya dengan sukses. Berikan setiap nama variabel sebagai string.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parameter |
Keterangan |
|---|---|
|
Nama variabel global yang telah ditentukan sebelumnya untuk dipantau, diberikan sebagai string. Untuk memantau lebih dari satu variabel, pisahkan setiap nama variabel dengan koma. |
# Build Used: Super Code Base 2.0
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)

# Start threads — Do not delete
start_thread(main)
actions = 0

# Build Used: Super Code Base 2.0
def main():
    # Monitor the amount of loops and actions
    global loops, actions
    monitor_variable("loops", "actions")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)
        actions = actions + 2

# Start threads — Do not delete
start_thread(main)