
그림#
소개#
VR 로봇은 움직이면서 펜으로 놀이터에 그림을 그립니다. 로봇의 펜은 굵기와 색상을 변경할 수 있고, 놀이터 전체를 채울 수도 있습니다.
아래는 사용 가능한 모든 블록 목록입니다.
동작 – 놀이터 및 기타 그림의 펜 상태와 채워진 색상을 변경합니다.
변환기 – 펜의 색상과 굵기를 변경합니다.
set_pen_color– 사전 설정 옵션에서 로봇 펜의 색상을 설정합니다.set_pen_width– 로봇 펜의 너비를 설정합니다.set_pen_color_rgb– 로봇 펜의 색상을 빨강, 초록, 파랑 값으로 설정합니다.
행위#
move#
move VR 펜의 위치를 설정합니다.
Usage:
pen.move(action)
매개변수 |
설명 |
|---|---|
|
VR 펜의 설정 위치:
|
def main():
    # Draw a straight line.
    pen.move(DOWN)
    drivetrain.drive_for(FORWARD, 400, MM)

# VR threads — Do not delete
vr_thread(main)
fill#
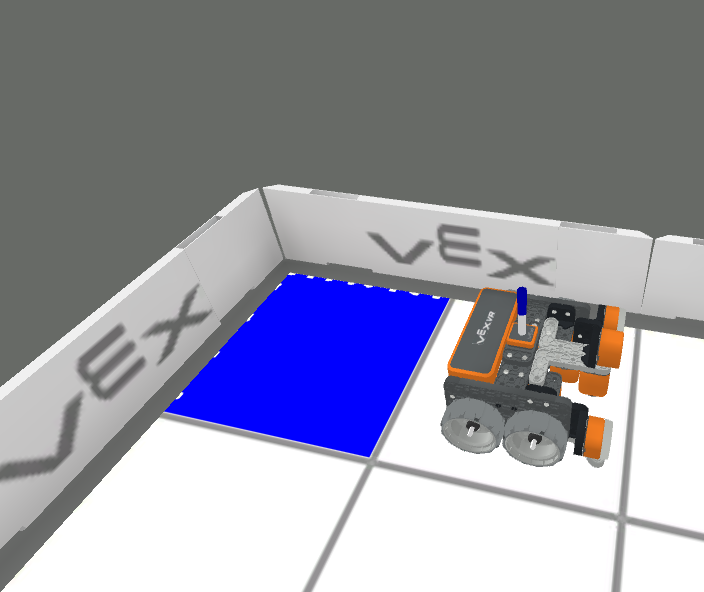
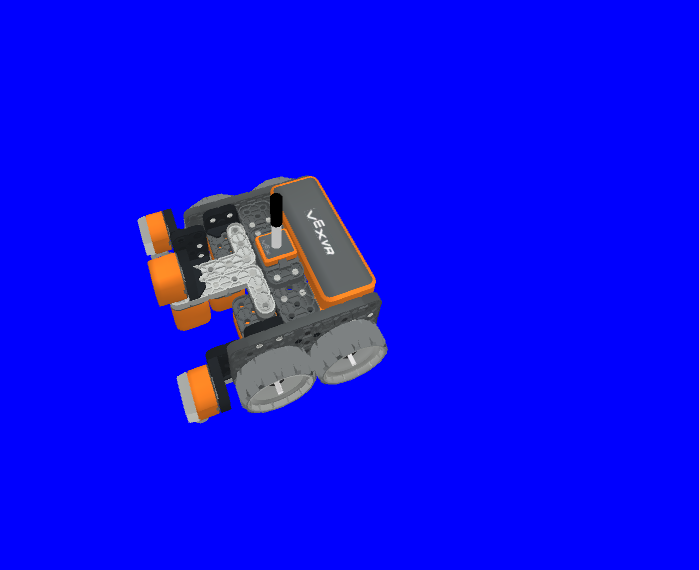
fill VR 펜이 놓여 있는 표면의 모양을 채웁니다. 예를 들면 다음과 같습니다.
|
|
|
|---|---|---|
격자선 |
격자 사각형 |
격자가 없는 놀이터에서는 놀이터 바닥 전체를 채웁니다. |
Usage:
pen.fill(red, green, blue, opacity)
매개변수 |
설명 |
|---|---|
|
RGB 값에서 빨간색의 강도는 0에서 255까지의 범위를 갖습니다. |
|
RGB 값에서 녹색의 강도는 0에서 255까지의 범위를 갖습니다. |
|
RGB 값에서 파란색의 강도는 0에서 255까지의 범위를 갖습니다. |
|
VR 펜 색상의 투명도는 0%에서 100%까지 조절 가능합니다. |
def main():
    # Fill the playground's floor with blue at full opacity.
    pen.fill(43, 162, 202, 100)

# VR threads — Do not delete
vr_thread(main)
돌연변이체#
set_pen_color#
set_pen_color 사전 설정 옵션에서 VR 펜의 색상을 설정합니다.
Usage:
pen.set_pen_color(color)
매개변수 |
설명 |
|---|---|
|
VR 펜 색상: |
def main():
    # Draw a blue line
    pen.move(DOWN)
    pen.set_pen_color(BLUE)
    drivetrain.drive_for(FORWARD, 400, MM)

# VR threads — Do not delete
vr_thread(main)
set_pen_width#
set_pen_width 메서드는 VR 펜의 너비를 설정하는 데 사용됩니다.
Usage:
pen.set_pen_width(width)
매개변수 |
설명 |
|---|---|
|
VR 펜 너비:
|
def main():
    # Draw a straight line of medium width
    pen.move(DOWN)
    pen.set_pen_width(MEDIUM)
    drivetrain.drive_for(FORWARD, 400, MM)

# VR threads — Do not delete
vr_thread(main)
set_pen_color_rgb#
set_pen_color_rgb 메서드는 VR 펜 색상의 RGB 및 불투명도 값을 설정하는 데 사용됩니다.
Usage:
pen.set_pen_color_rgb(red, green, blue, opacity)
매개변수 |
설명 |
|---|---|
|
RGB 값에서 빨간색의 강도는 0에서 255까지의 범위를 갖습니다. |
|
RGB 값에서 녹색의 강도는 0에서 255까지의 범위를 갖습니다. |
|
RGB 값에서 파란색의 강도는 0에서 255까지의 범위를 갖습니다. |
|
VR 펜 색상의 투명도는 0%에서 100%까지 조절 가능합니다. |
def main():
    # Draw an orange line
    pen.move(DOWN)
    pen.set_pen_color_rgb(225, 112, 52, 100)
    drivetrain.drive_for(FORWARD, 400, MM)

# VR threads — Do not delete
vr_thread(main)