로봇#
VEXcode VR은 무료, 향상된 및 프리미엄 플레이그라운드에서 다양한 로봇을 사용합니다. 이 섹션에서는 플레이그라운드별이 아닌 로봇별로 로봇별 API 페이지를 그룹화합니다.
영상 |
기계 인간 |
사용 용도 |
놀이터 |
|---|---|---|---|
|
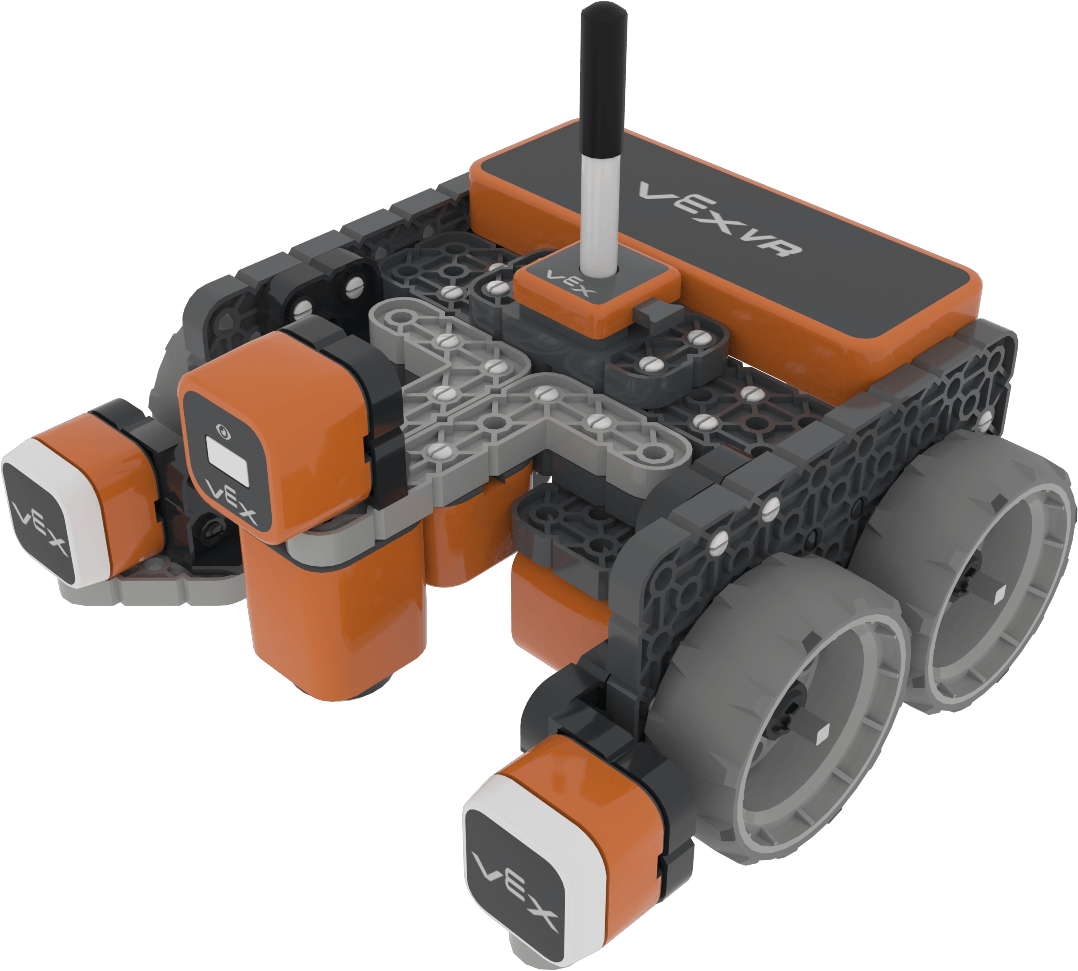
VR 입문 활동 전반에 걸쳐 움직임, 감지, 그리기 및 자석 기반 상호 작용을 활용합니다. |
아트 캔버스, 캐슬 크래셔, 디스크 미로, 디스크 이동기, 디스크 전송기, 다이내믹 캐슬 크래셔, 다이내믹 벽 미로, 인코딩된 메시지, 그리드 맵, 숨겨진 픽셀 아트, 라인 감지기, 숫자 그리드 맵, 도형 추적기, 벽 미로, 아트 캔버스+, 캐슬 크래셔+ |
|
|
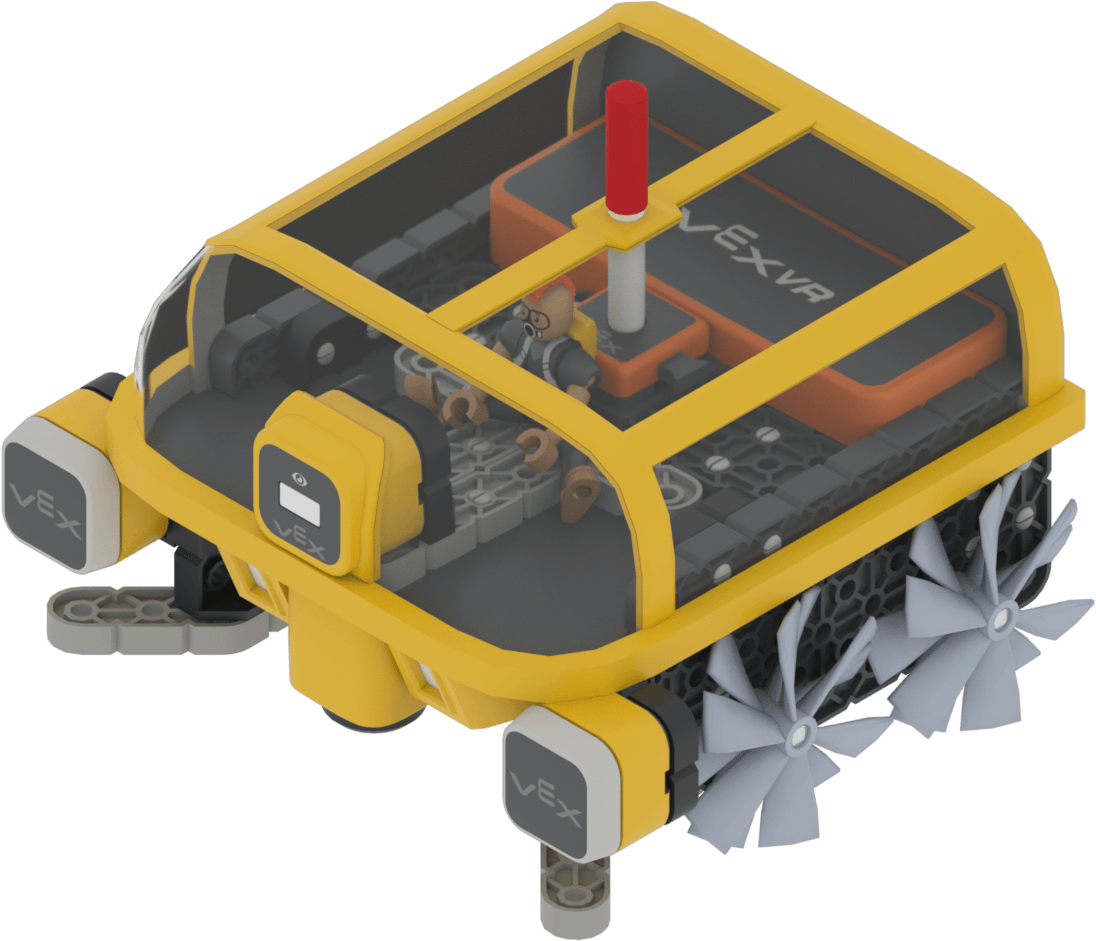
수중 청소에 사용되는 VR 로봇의 방수 버전입니다. |
||
|
다수의 거리 센서와 아래쪽을 향하는 시선 센서를 활용한 미로 탐색. |
||
|
탐험, 광물 수집, 적과의 상호작용, 그리고 생존에 기반한 자율적인 행동. |
||
|
동작, 소리, LED 피드백, 동작 및 감지 기능을 갖춘 활동 기반 초기 로봇 공학. |
||
|
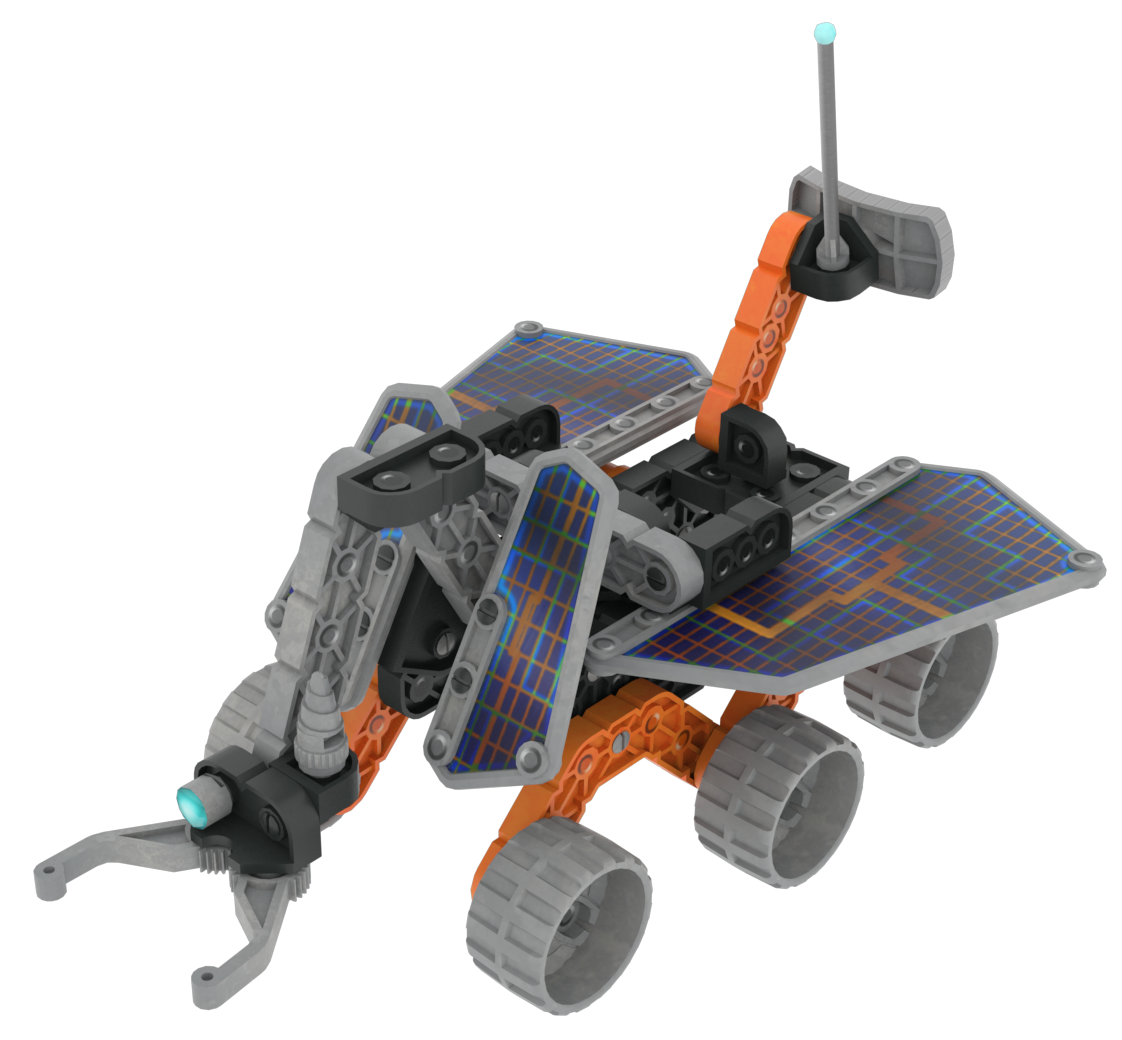
로봇 팔 모터와 전방 센서를 이용하여 화성 지형물을 구동하고 조작합니다. |
||
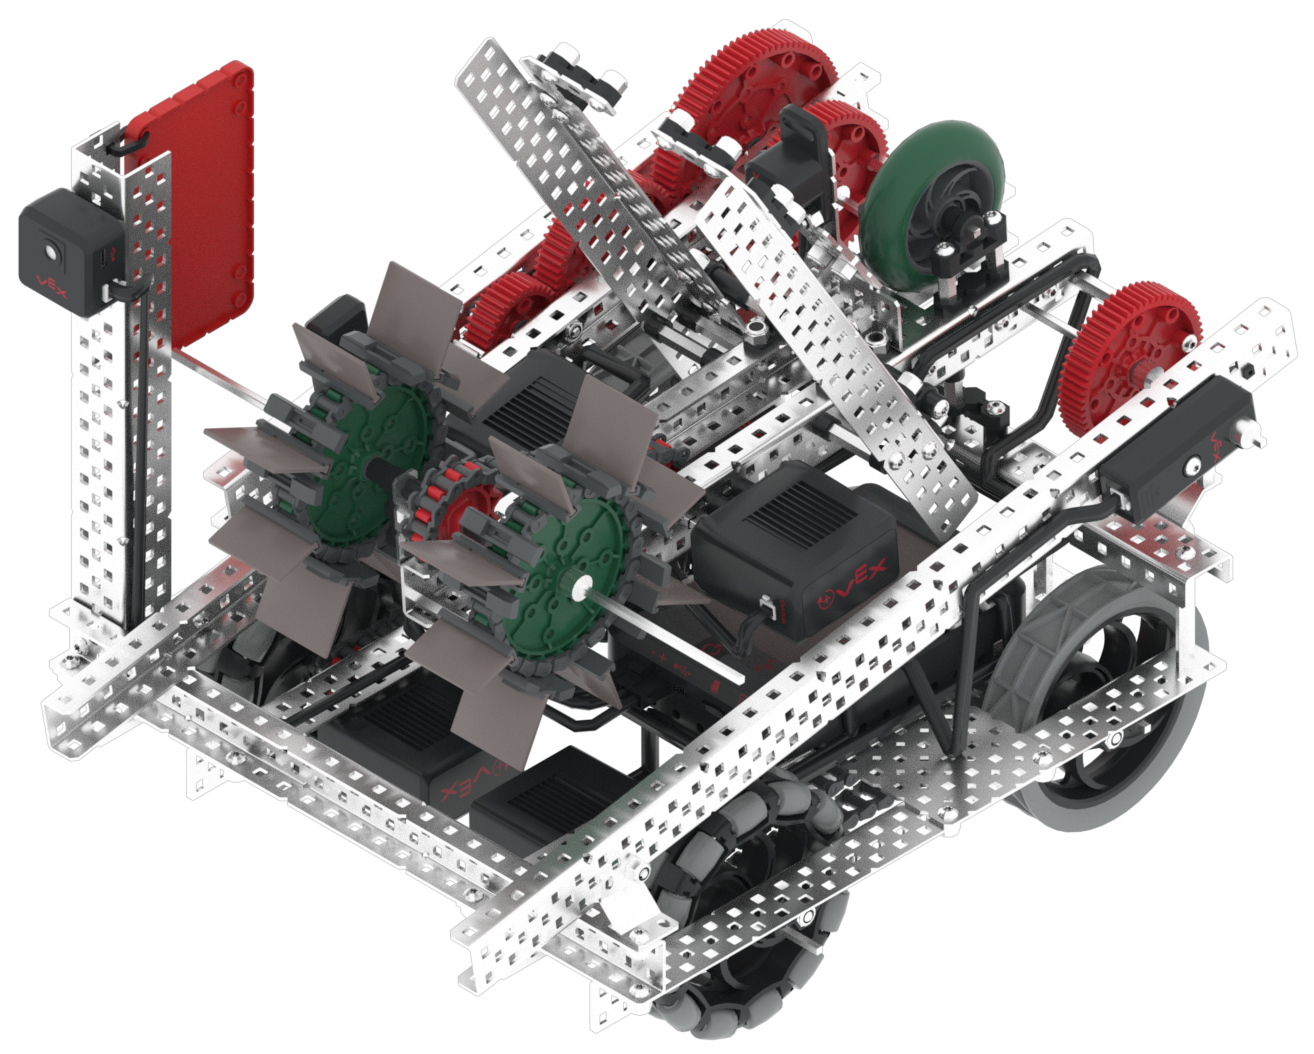
V5 26-27 오버라이드 플레이그라운드에서 팔과 집게 메커니즘을 사용하여 게임 요소를 올리고 내립니다. |
|||
|
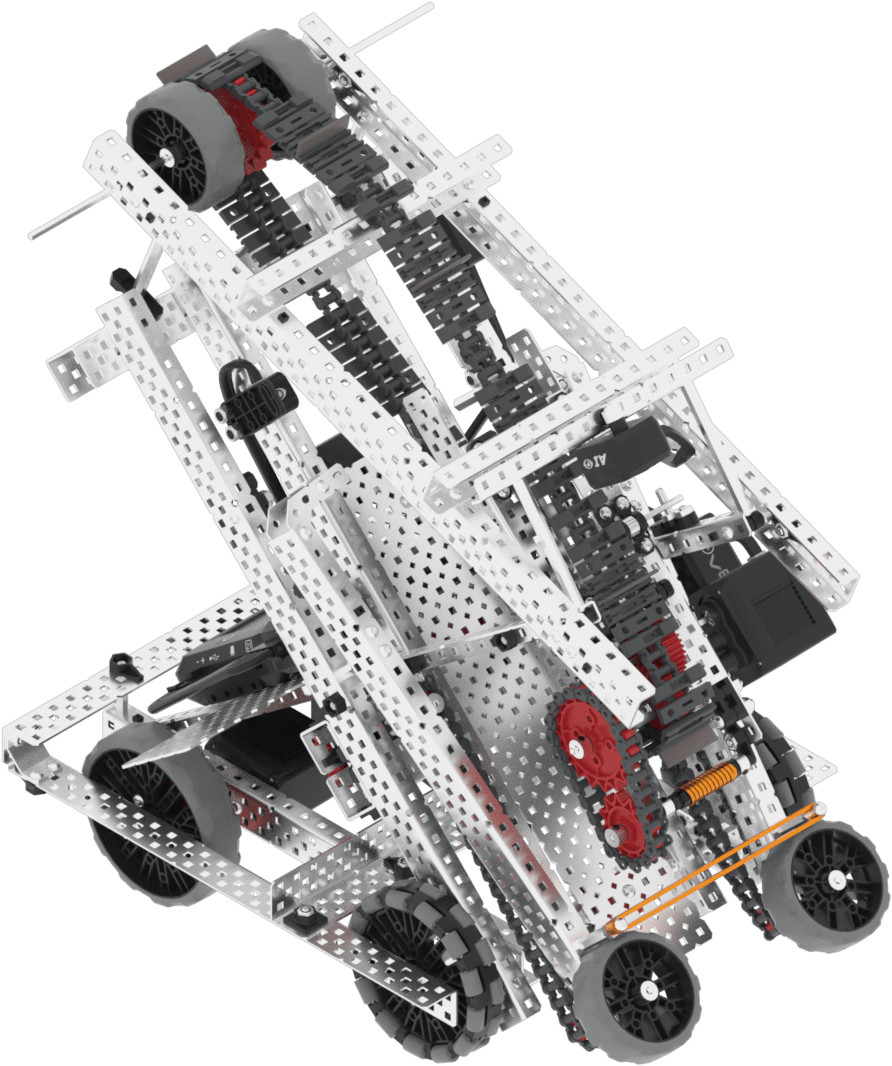
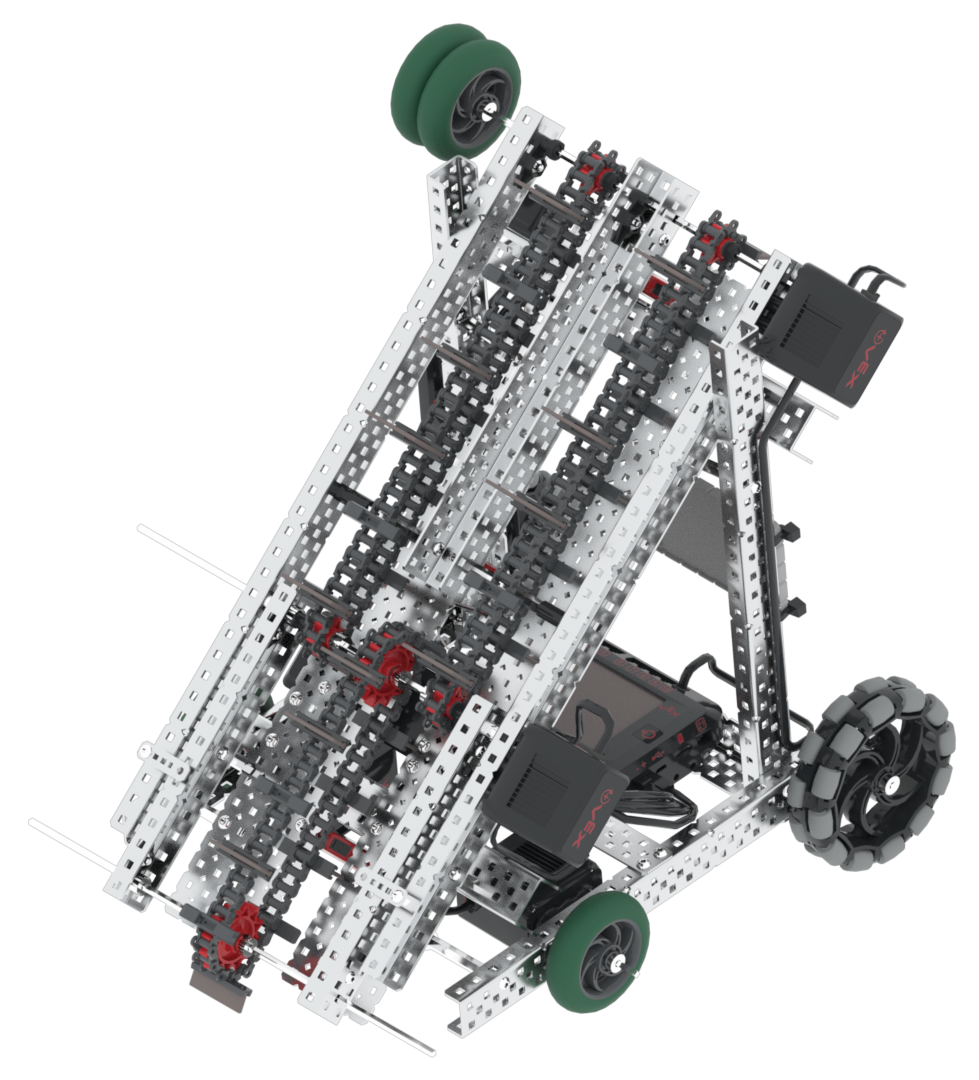
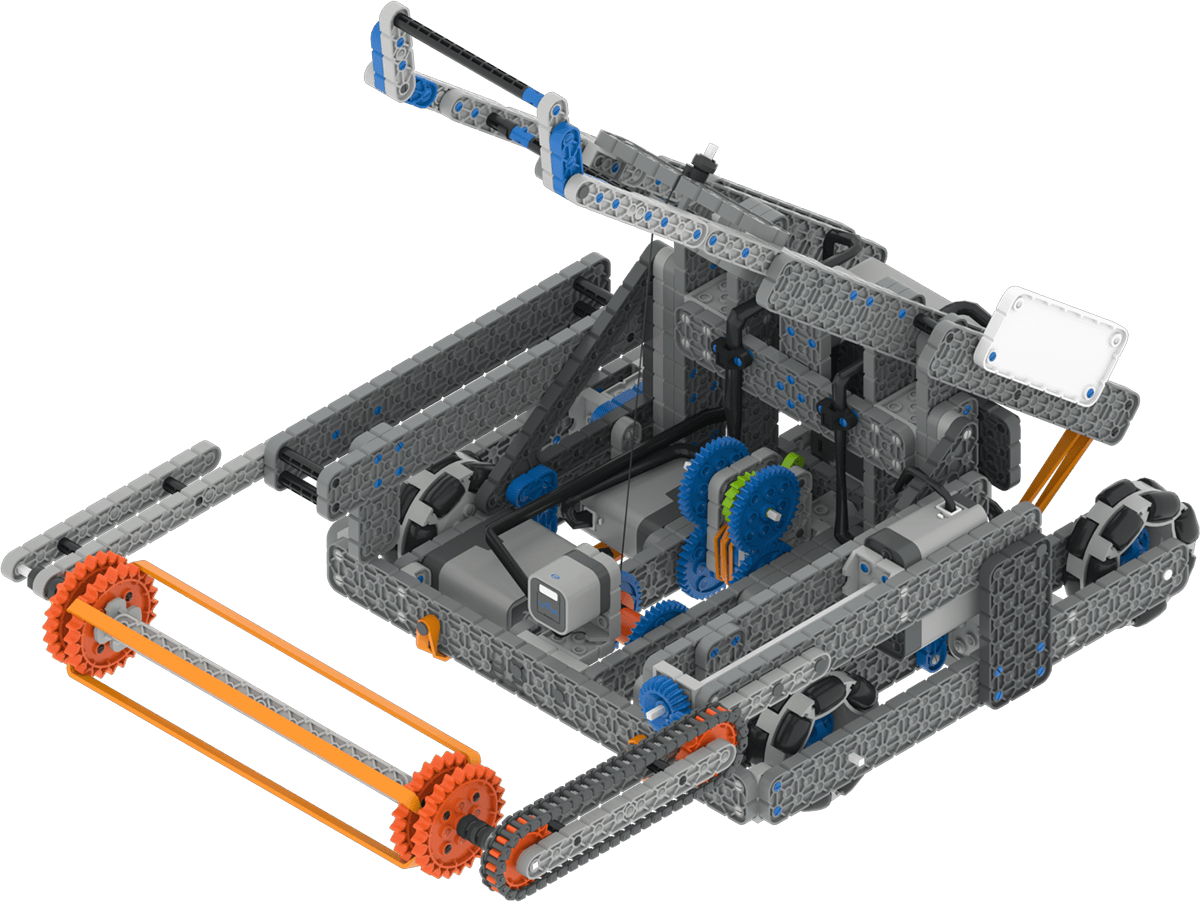
투입구와 컨베이어를 이용하여 블록을 수집, 들어올리고 분류합니다. |
||
|
GPS가 장착된 경기장에서 팔과 푸셔를 이용해 링을 조작하는 경기. |
||
|
GPS 기능이 활성화된 환경에서 팔과 흡입구를 이용해 트라이볼을 이동시키는 작업. |
||
|
디스크 수집 및 점수 계산, 그리고 회전 롤러. |
||
|
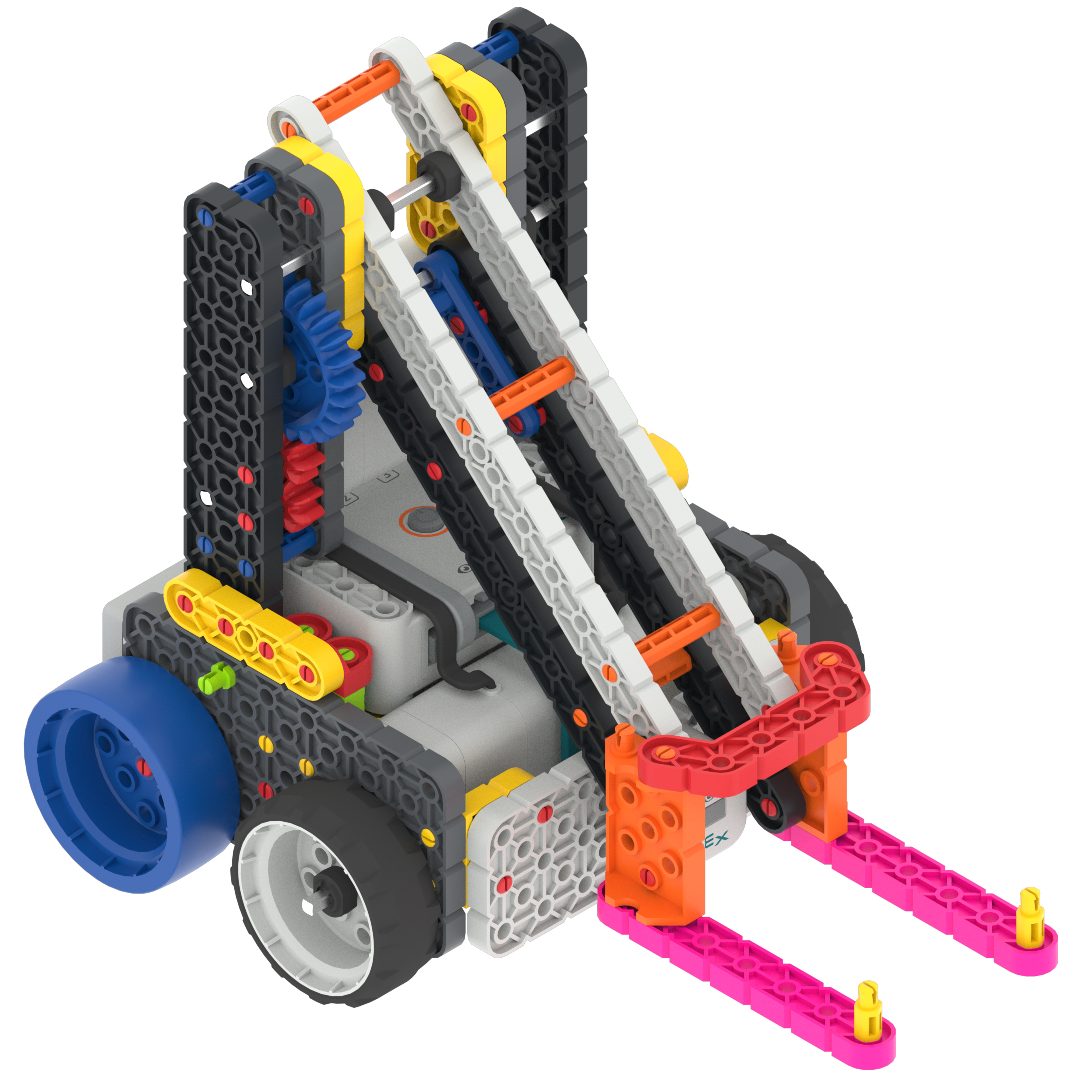
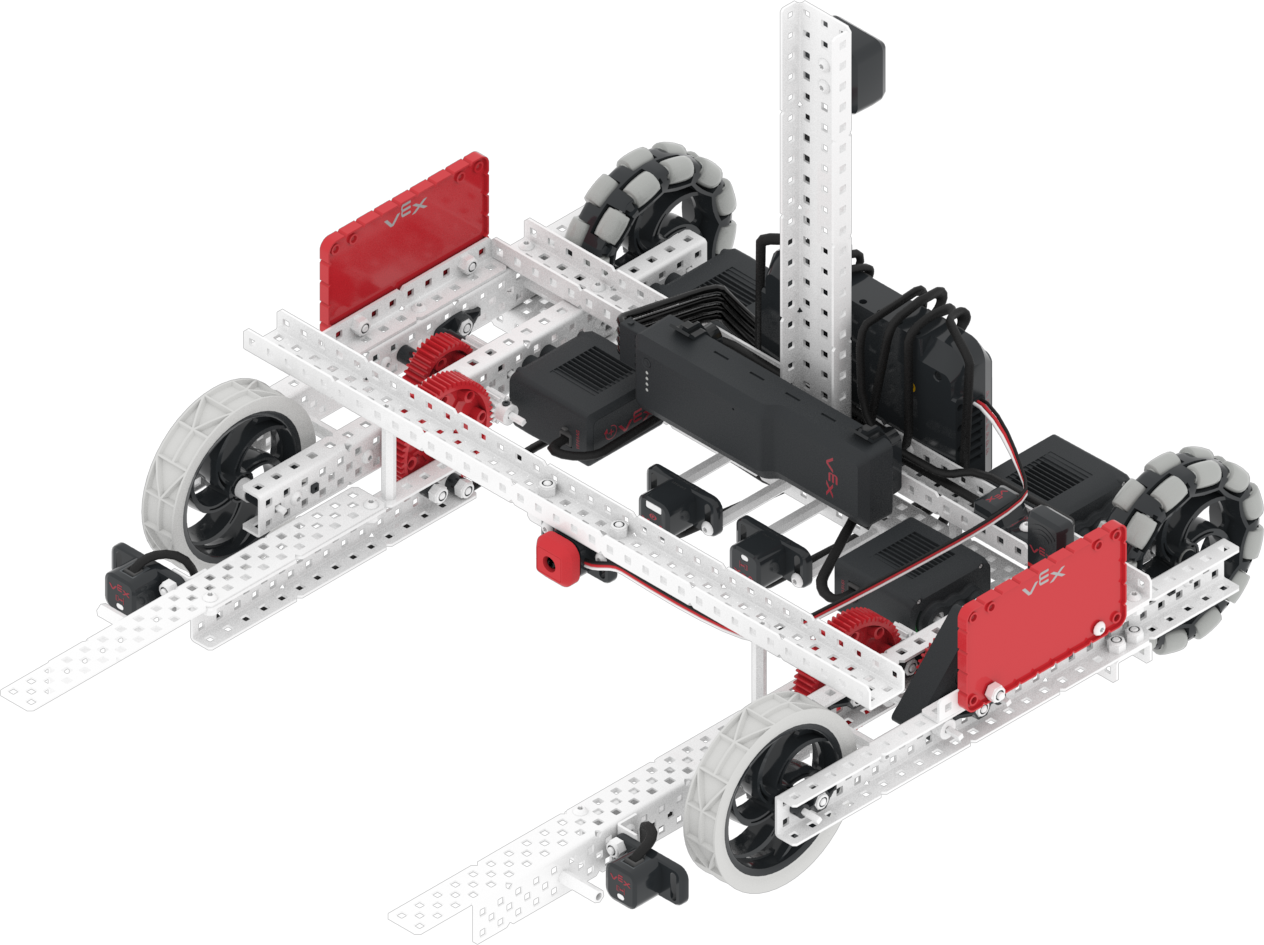
포크를 들어 올려 링과 모바일 골대를 운반하고 득점합니다. |
||
|
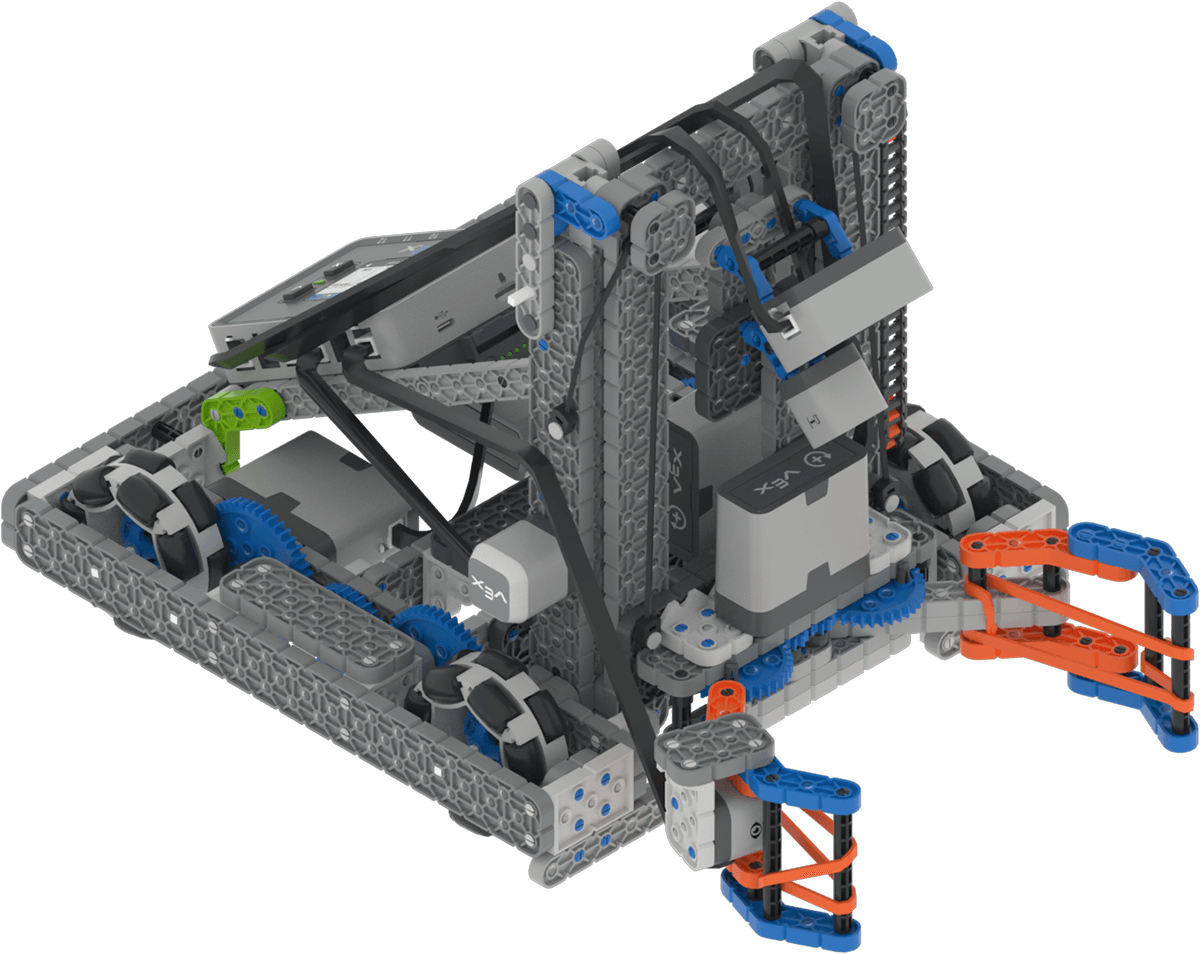
집게와 리프트를 사용하여 핀과 빔을 집어 올리고 조립합니다. |
||
|
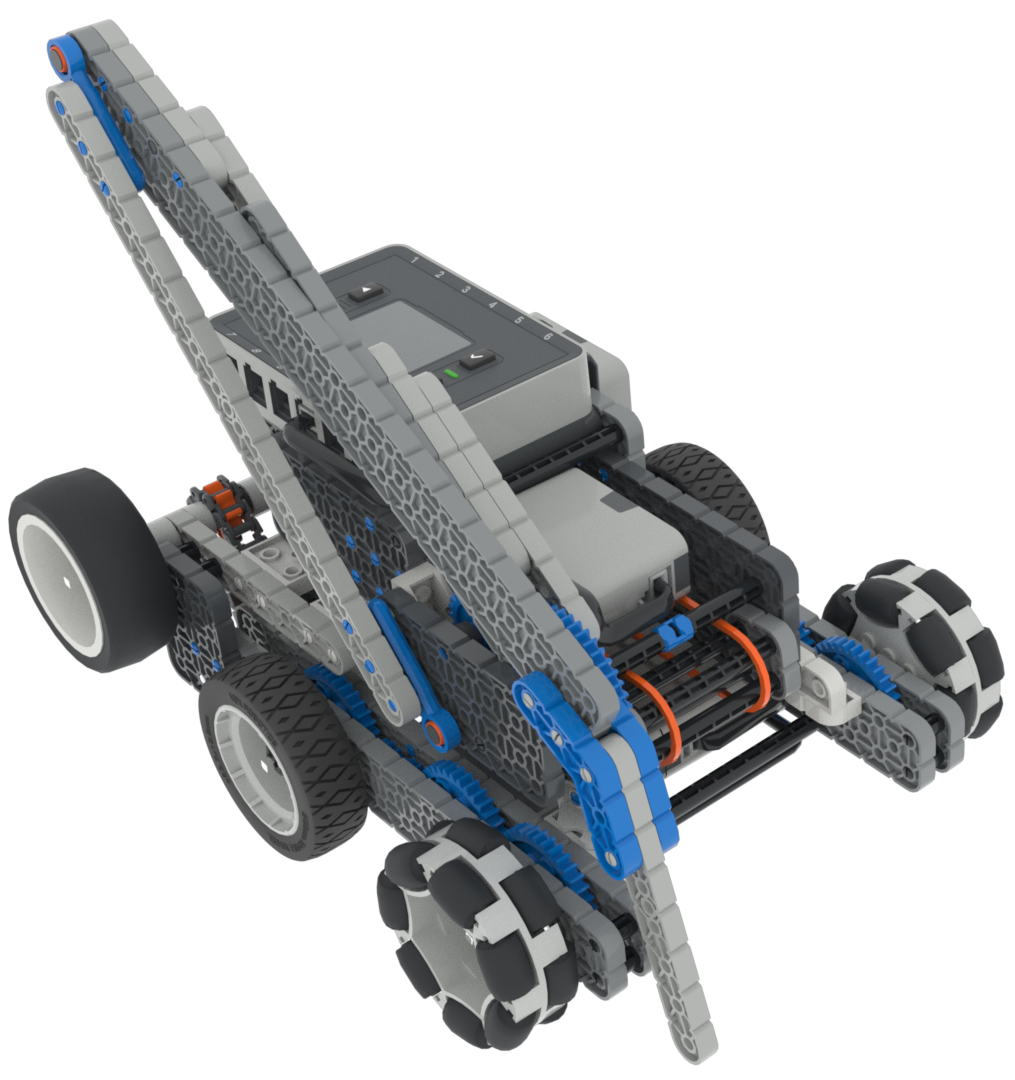
흡입구와 발사대를 이용해 공을 모으고 발사합니다. |
||
|
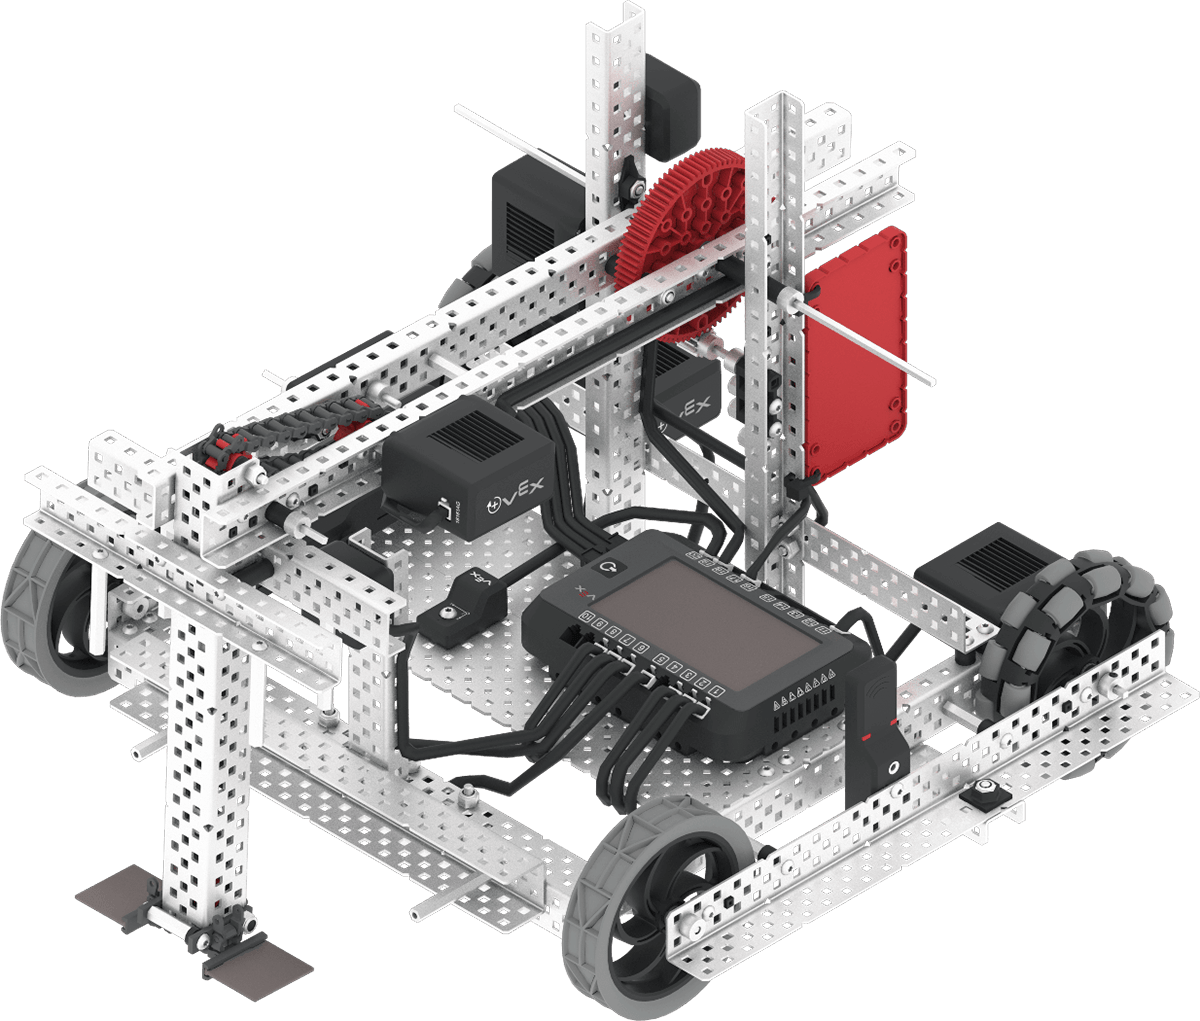
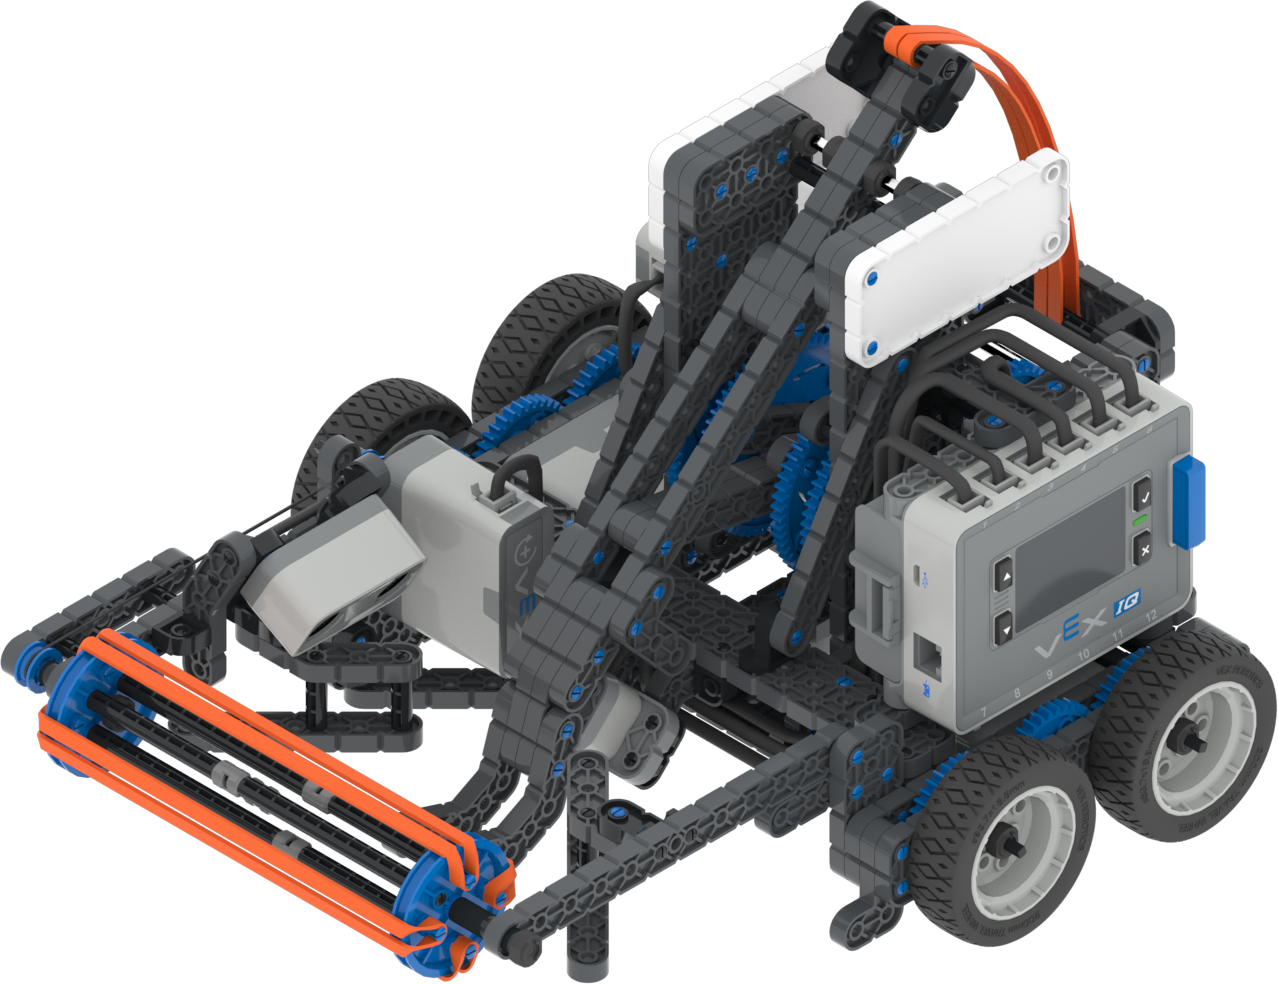
팔과 흡입 모터 그룹을 이용하여 블록을 들어 올리고 이동시킵니다. |
||
|
디스크를 수집하고 팔을 사용하여 분배기 및 필드 요소와 상호 작용합니다. |
||
|
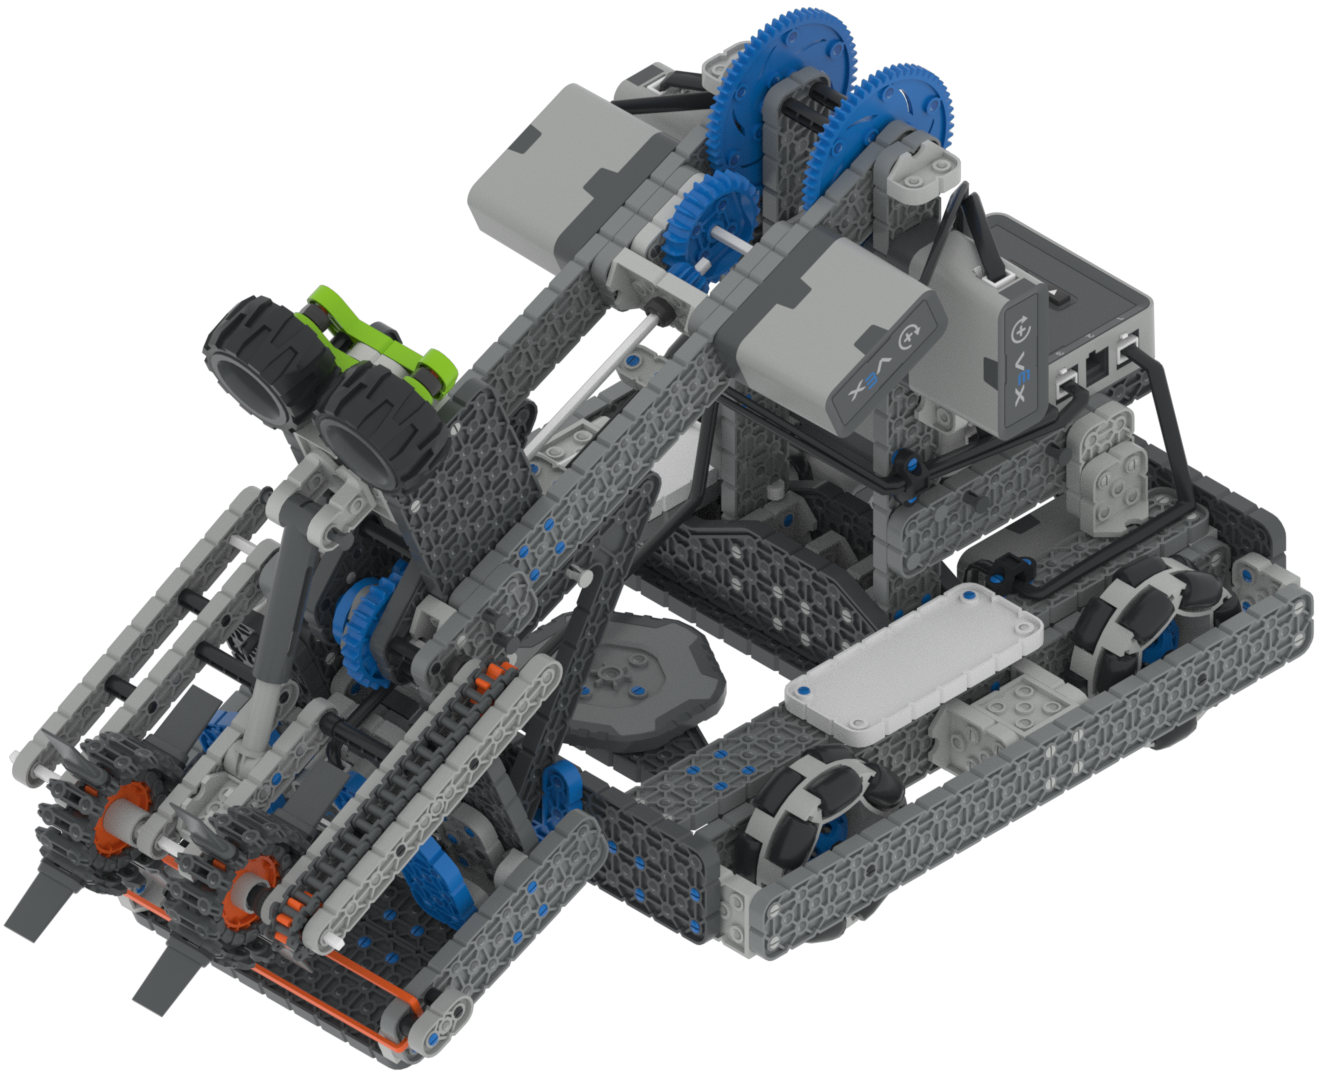
흡입구와 투석기 시스템을 이용하여 공을 모으고 발사합니다. |