
Servo motors#
Ievads#
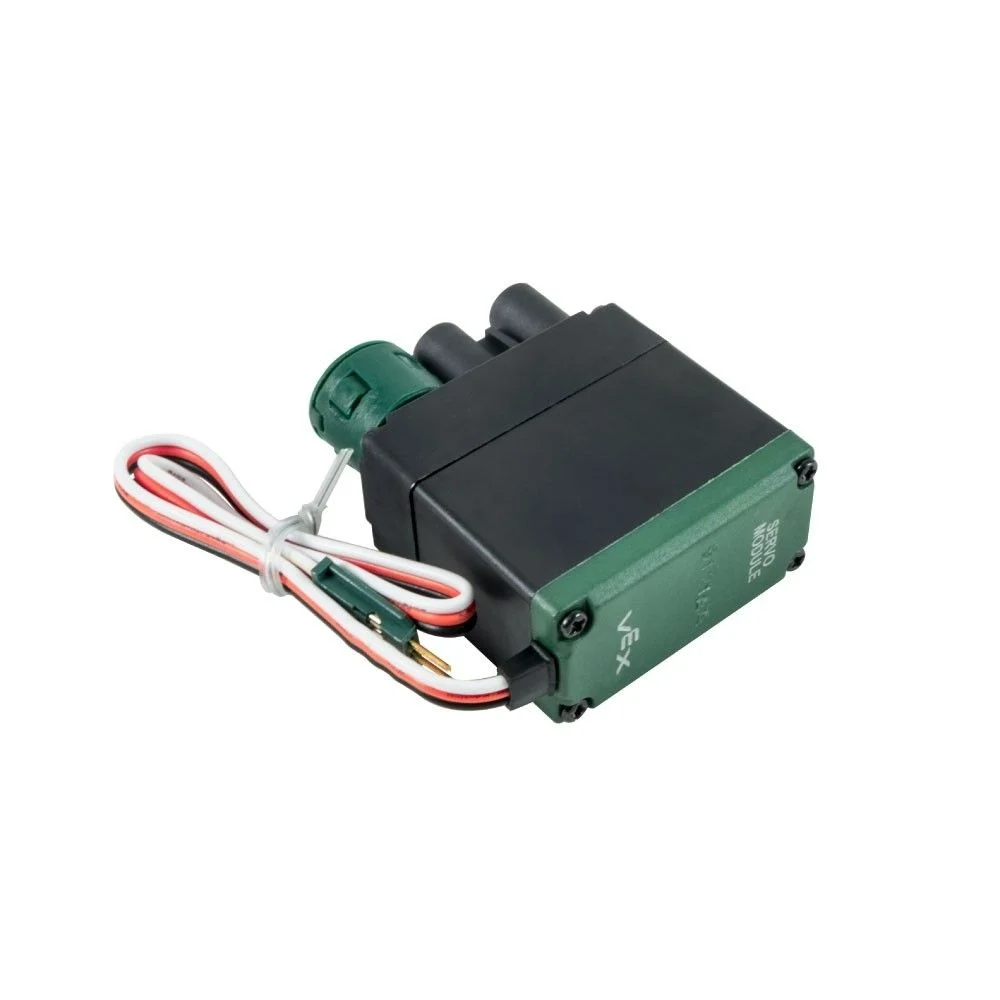
servo klase tiek izmantota, lai vadītu un konfigurētu V5 3 vadu servo motoru. V5 3 vadu servo motors nodrošina uz pozīciju balstītu vadību fiksētā kustības diapazonā.
Klases konstruktori#
servo( triport::port& port );
Klases iznīcinātājs#
Iznīcina servo objektu un atbrīvo saistītos resursus.
~servo();
Parametri#
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
3 vadu ports, kuram ir pievienots servomotors, kas pierakstīts kā |
Piezīmes#
Vispirms ir jāizveido Brain vai 3 vadu paplašinātājs, pirms tos var izmantot objekta izveidei ar
servoklases konstruktoru.
Piemērs#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Dalībnieku funkcijas#
servo klasē ietilpst šādas dalībfunkcijas:
setPosition— Pārvieto servomotoru uz norādīto pozīciju.
Pirms jebkuru servo dalībfunkciju izsaukšanas ir jāizveido servo instance, kā parādīts zemāk:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Pārvieto servomotoru uz norādīto pozīciju.
1 — Iestata servo pozīciju, izmantojot procentuālo vērtību.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Iestata servo pozīciju, izmantojot rotācijas vienības.
void setPosition(
 double value,
 rotationUnits units );
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Servo pozīcijas vērtība, izmantojot procentuālās vienības. |
|
|
Servo pozīcijas vērtība, izmantojot rotācijas ierīces. |
|
|
Pozīcijas mērvienība: |
|
|
The position unit:
|
Šī funkcija neatgriež vērtību.
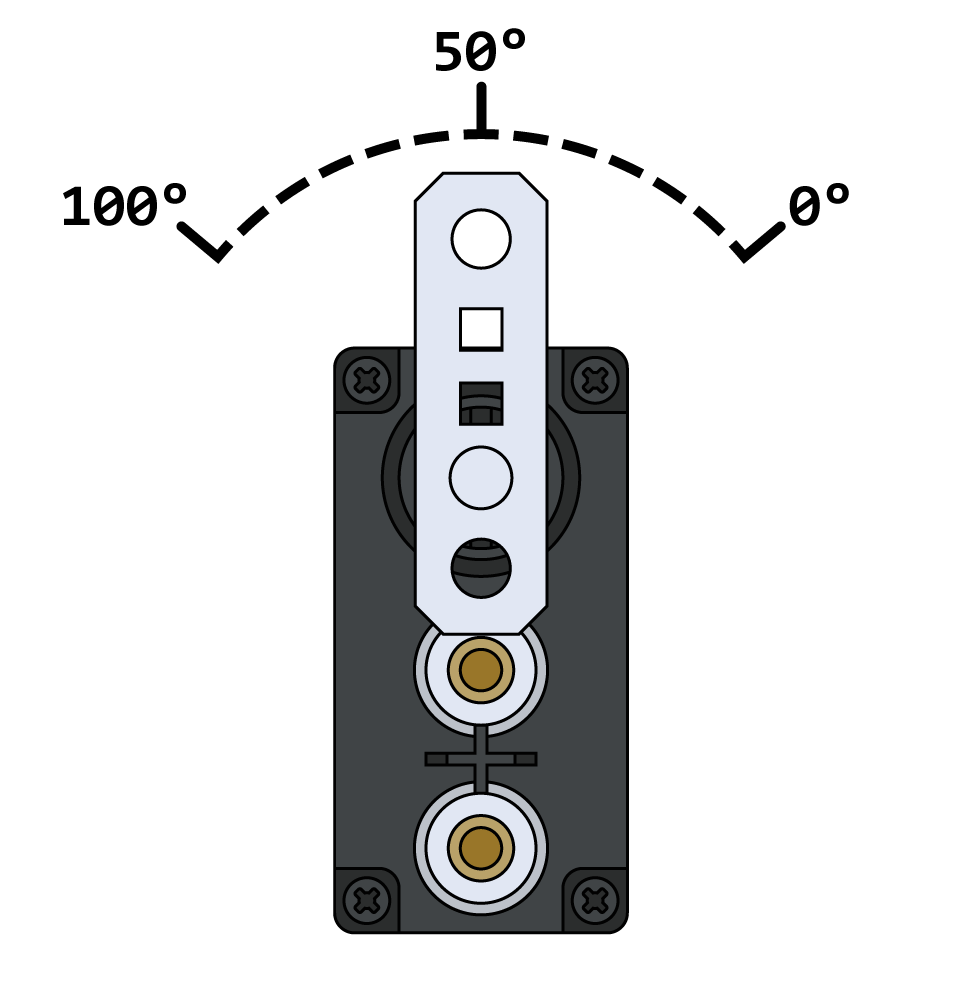
NotesIzmantojot procentuālās vienības, derīgais diapazons ir no 0 līdz 100 %.
Servo sāk katru projektu, automātiski centrējot sevi 50 grādu leņķī, pirms pabeidz jebkādas kustības.
Izmantojot rotācijas vienības, servo pārvietosies uz norādīto absolūto pozīciju.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);