
ആക്സിലറോമീറ്റർ#
ആമുഖം#
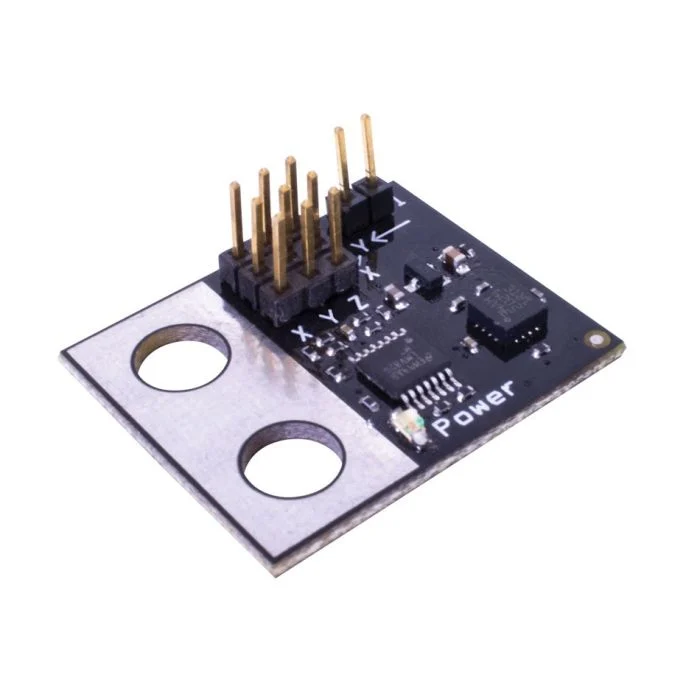
accelerometer ക്ലാസ് റോബോട്ടിന്റെ ഒന്നോ അതിലധികമോ അക്ഷങ്ങളിലൂടെയുള്ള ത്വരണം അളക്കുന്നു. സെൻസർ ഒരു അനലോഗ് വോൾട്ടേജ് ഔട്ട്പുട്ട് ചെയ്യുന്നു, അത് G-ഫോഴ്സുകളിലെ (G) ത്വരണം അടിസ്ഥാനമാക്കി മാറുന്നു.
ആക്സിലറോമീറ്ററിലെ ഒരു ജമ്പർ അതിന്റെ സംവേദനക്ഷമത പരിധി നിർണ്ണയിക്കുന്നു:
2G - -2G മുതൽ +2G വരെയുള്ള ത്വരണം അളക്കുന്നു
6G - -6G മുതൽ +6G വരെയുള്ള ത്വരണം അളക്കുന്നു
ക്ലാസ് കൺസ്ട്രക്റ്റർ#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
ക്ലാസ് ഡിസ്ട്രക്റ്റർ#
accelerometer ഒബ്ജക്റ്റ് നശിപ്പിക്കുകയും അനുബന്ധ ഉറവിടങ്ങൾ പുറത്തുവിടുകയും ചെയ്യുന്നു.
virtual ~accelerometer();
പാരാമീറ്ററുകൾ#
പാരാമീറ്റർ |
ടൈപ്പ് ചെയ്യുക |
വിവരണം |
|---|---|---|
|
|
ആക്സിലറോമീറ്റർ ബന്ധിപ്പിച്ചിരിക്കുന്ന 3-വയർ പോർട്ടിലേക്ക്, |
|
|
ഓപ്ഷണൽ. ആക്സിലറോമീറ്ററിൽ ഉയർന്ന സെൻസിറ്റിവിറ്റി മോഡ് പ്രാപ്തമാക്കണോ വേണ്ടയോ എന്ന്:
|
ഉദാഹരണങ്ങൾ#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
അംഗ പ്രവർത്തനങ്ങൾ#
accelerometer ക്ലാസിൽ ഇനിപ്പറയുന്ന അംഗ ഫംഗ്ഷനുകൾ ഉൾപ്പെടുന്നു:
acceleration— ആക്സിലറോമീറ്റർ ഉപയോഗിച്ച് അളക്കുന്ന ത്വരണം Gs-ൽ നൽകുന്നു.
ഏതെങ്കിലും accelerometer അംഗ ഫംഗ്ഷനുകൾ വിളിക്കുന്നതിന് മുമ്പ്, താഴെ കാണിച്ചിരിക്കുന്നതുപോലെ ഒരു accelerometer ഇൻസ്റ്റൻസ് സൃഷ്ടിക്കണം:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Gs-ൽ അളന്ന ത്വരണം നൽകുന്നു.
Available Functionsdouble acceleration();
ഈ ഫംഗ്ഷൻ ഒരു പാരാമീറ്ററുകളും സ്വീകരിക്കുന്നില്ല.
Return ValuesGs-ൽ അളക്കുന്ന ത്വരണം പ്രതിനിധീകരിക്കുന്ന double നൽകുന്നു.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();