
Beschleunigungsmesser#
Einführung#
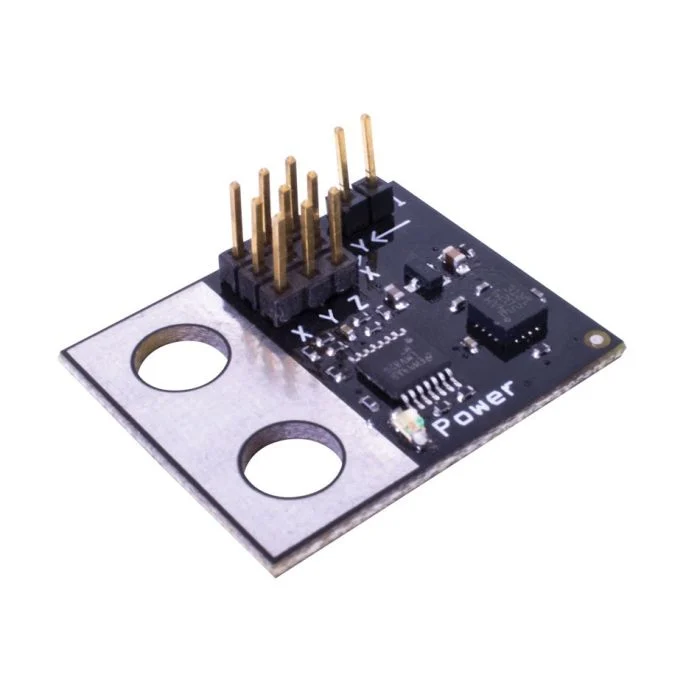
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Ein Jumper am Beschleunigungsmesser bestimmt dessen Empfindlichkeitsbereich:
2G – Misst die Beschleunigung von -2G bis +2G
6G – Misst Beschleunigungen von -6G bis +6G
Klassenkonstruktor#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Klassendestruktor#
Zerstört das Beschleunigungsmesserobjekt accelerometer zugehörigen Ressourcen frei.
virtual ~accelerometer();
Parameter#
Parameter |
Typ |
Beschreibung |
|---|---|---|
|
|
Der 3-Draht-Anschluss, an den der Beschleunigungsmesser angeschlossen ist, wird als |
|
|
Optional. Aktivierung des Hochempfindlichkeitsmodus des Beschleunigungsmessers:
|
Beispiele#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Mitgliedsfunktionen#
Die Klasse accelerometer umfasst die folgenden Memberfunktionen:
acceleration— Gibt die vom Beschleunigungsmesser gemessene Beschleunigung in Gs zurück.
Bevor Sie eine der Memberfunktionen von accelerometer aufrufen, muss eine accelerometer -Instanz erstellt werden, wie unten gezeigt:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Gibt die Beschleunigung in G zurück.
Available Functionsdouble acceleration();
Diese Funktion akzeptiert keine Parameter.
Return ValuesGibt einen Wert vom double zurück, der die in Gs gemessene Beschleunigung darstellt.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();