
Accelerometer#
Introduktion#
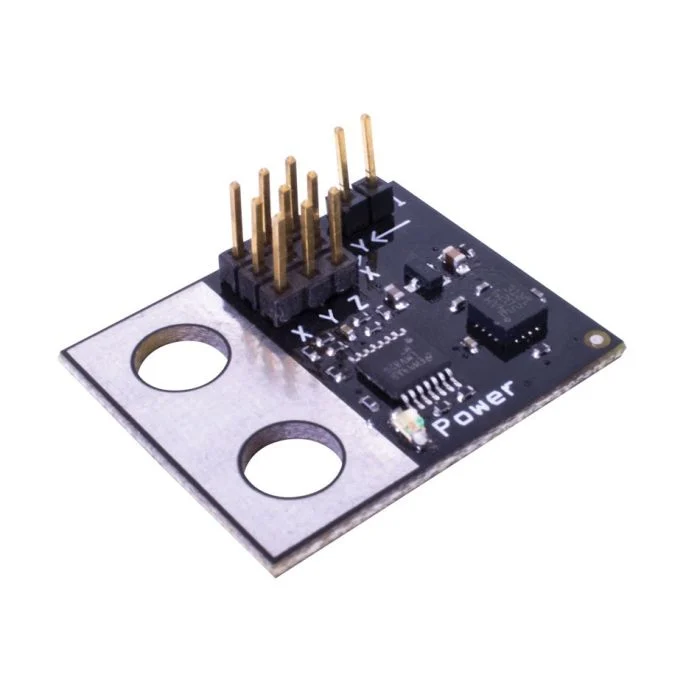
Accelerometern accelerometer mäter robotens acceleration längs en eller flera axlar. Sensorn matar ut en analog spänning som ändras baserat på accelerationen i G-krafter (G).
En jumper på accelerometern bestämmer dess känslighetsområde:
2G - Mäter acceleration från -2G till +2G
6G - Mäter acceleration från -6G till +6G
Klasskonstruktor#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Klassförstörare#
Förstör accelerometer accelerometer objektet och frigör tillhörande resurser.
virtual ~accelerometer();
Parametrar#
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Den 3-trådsport som accelerometern är ansluten till, skriven som |
|
|
Valfritt. Huruvida högkänslighetsläge ska aktiveras på accelerometern:
|
Exempel#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Medlemsfunktioner#
Klassen accelerometer innehåller följande medlemsfunktioner:
acceleration— Returnerar accelerationen mätt av accelerometern i Gs.
Innan några accelerometer medlemsfunktioner anropas måste en accelerometer instans skapas, som visas nedan:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Returnerar accelerationen mätt i Gs.
Available Functionsdouble acceleration();
Den här funktionen accepterar inga parametrar.
Return ValuesReturnerar double som representerar accelerationen mätt i Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();