
Versnellingsmeter#
Invoering#
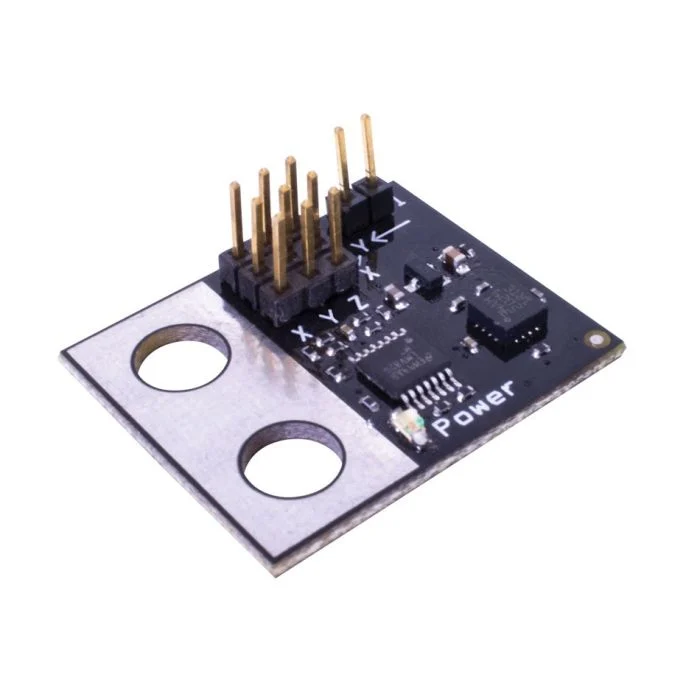
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Een jumper op de accelerometer bepaalt het gevoeligheidsbereik:
2G - Meet de versnelling van -2G tot +2G
6G - Meet versnelling van -6G tot +6G
Klasseconstructor#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Klasse-destructor#
Vernietigt het accelerometer object en geeft de bijbehorende resources vrij.
virtual ~accelerometer();
Parameters#
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De 3-draads poort waarop de accelerometer is aangesloten, wordt weergegeven als |
|
|
Optioneel. Of de hoge gevoeligheidsmodus van de accelerometer moet worden ingeschakeld:
|
Voorbeelden#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Lidfuncties#
De klasse accelerometer omvat de volgende lidfuncties:
acceleration— Geeft de versnelling weer die door de versnellingsmeter is gemeten in Gs.
Voordat er lidfuncties van de accelerometer worden aangeroepen, moet er een instantie van de accelerometer worden aangemaakt, zoals hieronder weergegeven:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Geeft de versnelling weer, gemeten in G.
Available Functionsdouble acceleration();
Deze functie accepteert geen parameters.
Return ValuesRetourneert een double die de gemeten versnelling in Gs weergeeft.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();