
Акселерометр#
Введение#
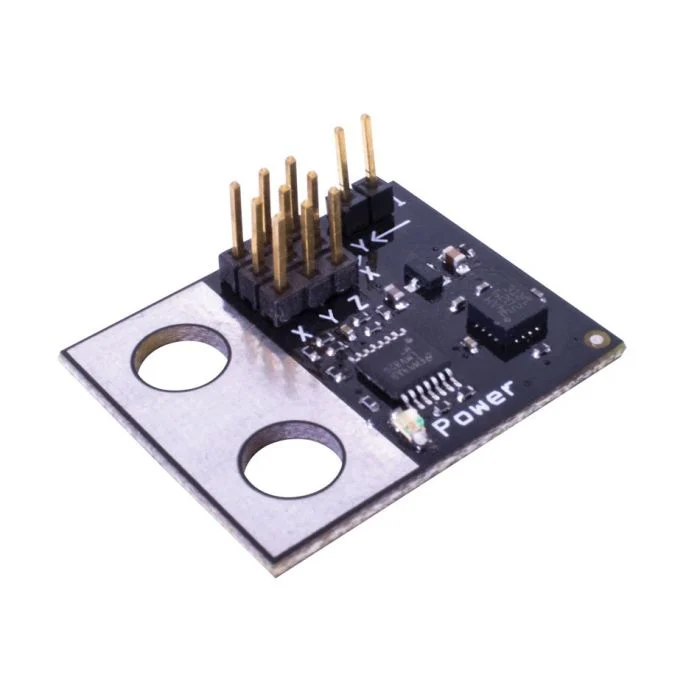
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Диапазон чувствительности акселерометра определяется перемычкой:
2G — Измеряет ускорение в диапазоне от -2G до +2G.
6G — Измеряет ускорение в диапазоне от -6G до +6G.
Конструктор класса#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Деструктор класса#
Уничтожает объект акселерометра accelerometer ресурсы.
virtual ~accelerometer();
Параметры#
Параметр |
Тип |
Описание |
|---|---|---|
|
|
3-проводной порт, к которому подключен акселерометр, обозначается как |
|
|
Необязательно. Включать ли режим высокой чувствительности акселерометра:
|
Примеры#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Функции участников#
Класс accelerometer включает следующие функциональные элементы:
acceleration— Возвращает ускорение, измеренное акселерометром в G.
Перед вызовом любых функций-членов accelerometer необходимо создать экземпляр accelerometer , как показано ниже:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Возвращает ускорение, измеренное в G.
Available Functionsdouble acceleration();
Эта функция не принимает никаких параметров.
Return ValuesВозвращает значение типа double представляющее ускорение, измеренное в G.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();