
Акселерометр#
Вступ#
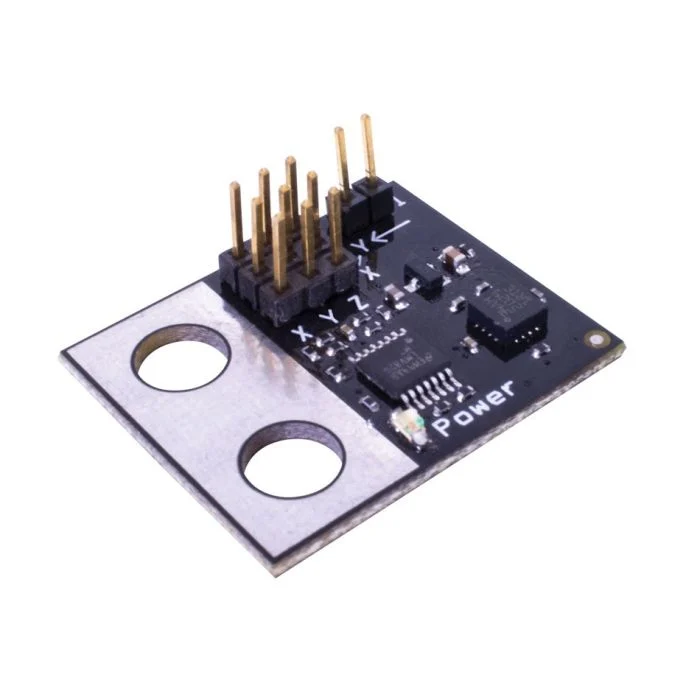
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
Перемичка на акселерометрі визначає його діапазон чутливості:
2G – Вимірює прискорення від -2G до +2G
6G – Вимірює прискорення від -6G до +6G
Конструктор класів#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Деструктор класів#
Знищує об’єкт акселерометра accelerometer та звільняє пов’язані з ним ресурси.
virtual ~accelerometer();
Параметри#
Параметр |
Тип |
Опис |
|---|---|---|
|
|
3-провідний порт, до якого підключено акселерометр, записується як |
|
|
Необов’язково. Чи вмикати режим високої чутливості на акселерометрі:
|
Приклади#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Функції-члени#
Клас accelerometer включає такі функції-члени:
acceleration— Повертає прискорення, виміряне акселерометром, у Gs.
Перед викликом будь-яких функцій-членів accelerometer необхідно створити екземпляр accelerometer , як показано нижче:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Повертає прискорення, виміряне в Gs.
Available Functionsdouble acceleration();
Ця функція не приймає жодних параметрів.
Return ValuesПовертає значення double , що представляє прискорення, виміряне в Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();