
加速度計#
導入#
accelerometer クラスは、ロボットの 1 軸または複数の軸に沿った加速度を測定します。このセンサーは、G 力 (G) で表される加速度に基づいて変化するアナログ電圧を出力します。
加速度センサーのジャンパーピンで感度範囲を設定できます。
2G - -2Gから+2Gまでの加速度を測定します
6G - -6Gから+6Gまでの加速度を測定します
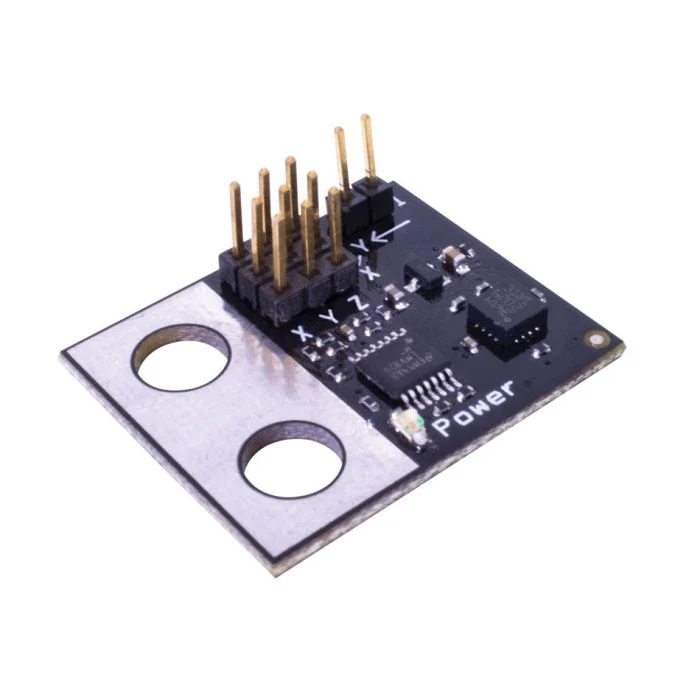
クラスコンストラクタ#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
クラスデストラクタ#
accelerometer オブジェクトを破棄し、関連するリソースを解放します。
virtual ~accelerometer();
パラメータ#
パラメータ |
タイプ |
説明 |
|---|---|---|
|
|
加速度計が接続されている 3 線ポートは、 |
|
|
オプション。加速度センサーの高感度モードを有効にするかどうか:
|
例#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
メンバーの機能#
accelerometer クラスには、以下のメンバ関数が含まれています。
acceleration— 加速度計で測定された加速度をG単位で返します。
accelerometer メンバ関数を呼び出す前に、以下に示すように accelerometer インスタンスを作成する必要があります。
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
加速度をG単位で返します。
Available Functionsdouble acceleration();
この関数は引数を受け付けません。
Return Values加速度をG単位で表す double を返します。
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();