
accelerometer#
परिचय#
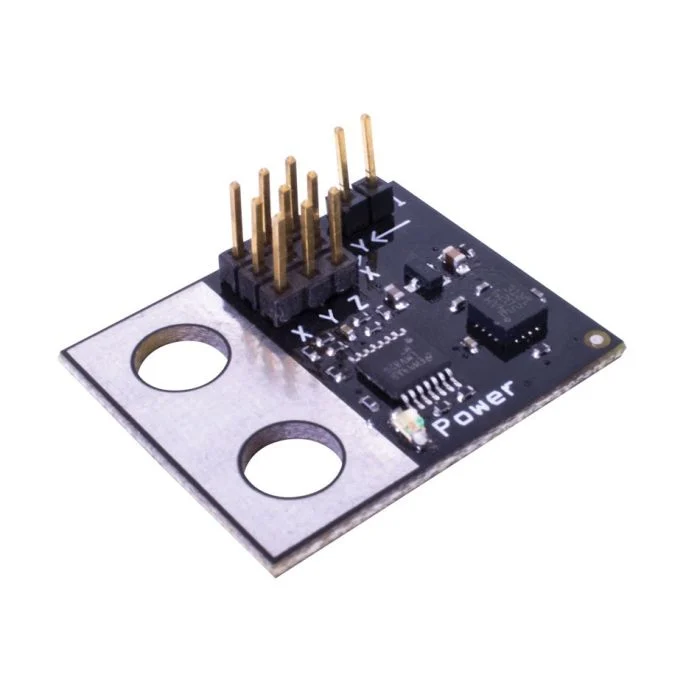
accelerometer रोबोट के एक या अधिक अक्षों के अनुदिश त्वरण को मापता है। यह सेंसर एक एनालॉग वोल्टेज आउटपुट करता है जो जी-बल (G) में त्वरण के आधार पर बदलता रहता है।
एक्सेलेरोमीटर पर लगा जम्पर इसकी संवेदनशीलता सीमा निर्धारित करता है:
2G - -2G से +2G तक के त्वरण को मापता है
6G - -6G से +6G तक त्वरण को मापता है
क्लास कंस्ट्रक्टर#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
क्लास डिस्ट्रक्टर#
accelerometer ऑब्जेक्ट को नष्ट करता है और उससे जुड़े संसाधनों को मुक्त करता है।
virtual ~accelerometer();
पैरामीटर#
पैरामीटर |
प्रकार |
विवरण |
|---|---|---|
|
|
एक्सेलेरोमीटर जिस 3-वायर पोर्ट से जुड़ा है, उसे |
|
|
वैकल्पिक। एक्सेलेरोमीटर पर उच्च संवेदनशीलता मोड सक्षम करना है या नहीं:
|
उदाहरण#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
सदस्य कार्य#
accelerometer क्लास में निम्नलिखित सदस्य फ़ंक्शन शामिल हैं:
acceleration— एक्सेलेरोमीटर द्वारा Gs में मापा गया त्वरण लौटाता है।
किसी भी accelerometer सदस्य फ़ंक्शन को कॉल करने से पहले, एक accelerometer इंस्टेंस बनाया जाना चाहिए, जैसा कि नीचे दिखाया गया है:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
यह G में मापा गया त्वरण लौटाता है।
Available Functionsdouble acceleration();
यह फ़ंक्शन कोई पैरामीटर स्वीकार नहीं करता है।
Return Valuesयह Gs में मापे गए त्वरण को दर्शाने वाला एक double लौटाता है।
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();