
Akselerometrs#
Ievads#
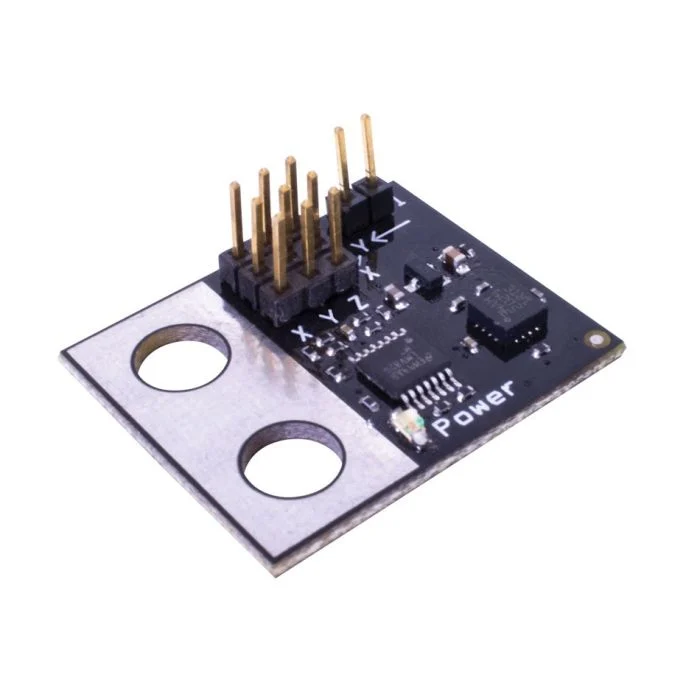
accelerometer kas mainās atkarībā no paātrinājuma G spēkos (G).
Akselerometra džemperis nosaka tā jutības diapazonu:
2G — mēra paātrinājumu no -2G līdz +2G
6G — mēra paātrinājumu no -6G līdz +6G
Klases konstruktors#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Klases iznīcinātājs#
Iznīcina accelerometer objektu un atbrīvo saistītos resursus.
virtual ~accelerometer();
Parametri#
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
3 vadu ports, kuram ir pievienots akselerometrs, tiek pierakstīts kā |
|
|
Neobligāti. Vai akselerometrā iespējot augstas jutības režīmu:
|
Piemēri#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Dalībnieku funkcijas#
accelerometer klasē ietilpst šādas dalībfunkcijas:
acceleration— Atgriež akselerometra izmērīto paātrinājumu G.
Pirms jebkuru accelerometer dalībfunkciju izsaukšanas ir jāizveido accelerometer instance, kā parādīts zemāk:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Atgriež paātrinājumu, kas izmērīts Gs.
Available Functionsdouble acceleration();
Šī funkcija nepieņem nekādus parametrus.
Return ValuesAtgriež skaitli double un apzīmē paātrinājumu, kas mērīts Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();