
Akcelerometr#
Zavedení#
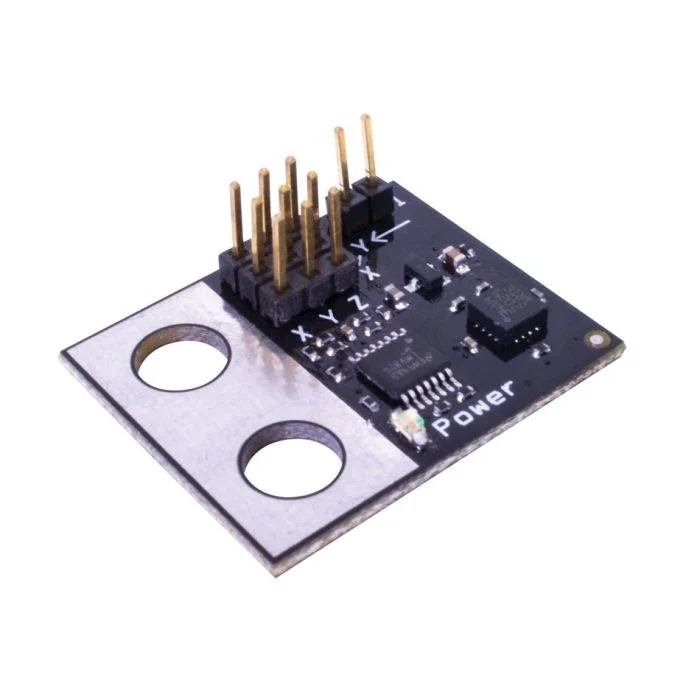
Akcelerometr třídy accelerometer měří zrychlení robota podél jedné nebo více os. Senzor vydává analogové napětí, které se mění na základě zrychlení v přetížení (G).
Propojka na akcelerometru určuje jeho rozsah citlivosti:
2G – Měří zrychlení od -2G do +2G
6G – Měří zrychlení od -6G do +6G
Konstruktor třídy#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
Destruktor tříd#
Destroys the accelerometer object and releases associated resources.
virtual ~accelerometer();
Parametry#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
3vodičový port, ke kterému je akcelerometr připojen, zapsaný jako |
|
|
Volitelné. Zda povolit režim vysoké citlivosti na akcelerometru:
|
Příklady#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
Členské funkce#
Třída accelerometer obsahuje následující členské funkce:
acceleration— Vrátí zrychlení naměřené akcelerometrem v Gs.
Před voláním jakékoli členské funkce accelerometer je nutné vytvořit instanci accelerometer , jak je znázorněno níže:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
Vrátí zrychlení měřené v Gs.
Available Functionsdouble acceleration();
Tato funkce nepřijímá žádné parametry.
Return ValuesVrací hodnotu double představující zrychlení měřené v Gs.
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();