
മോട്ടോർ കൺട്രോളർ 55#
ആമുഖം#
മോട്ടോർ കൺട്രോളർ 55 (MC55) സ്റ്റാൻഡേർഡ് ഡിസി മോട്ടോറുകൾ നിയന്ത്രിക്കാൻ ഉപയോഗിക്കുന്നു.
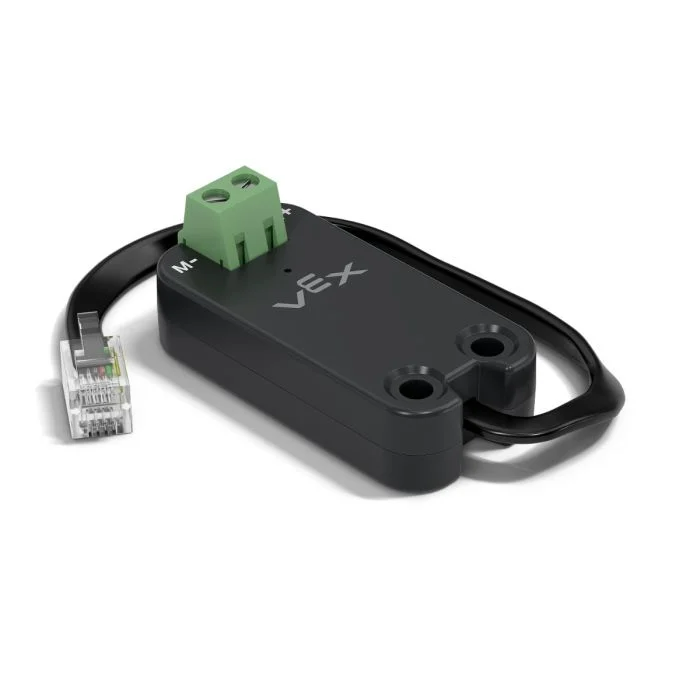
ഈ പേജിൽ മോട്ടോർ കൺട്രോളർ 55 എന്ന പേരിന്റെ ഉദാഹരണമായി mc_55 ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
spin– നിർത്തുന്നത് വരെ ഒരു ഡിസി മോട്ടോർ മുന്നോട്ട് കറക്കുകയോ പിന്നോട്ട് കറക്കുകയോ ചെയ്യുന്നു.stop– DC മോട്ടോർ ഉടൻ നിർത്തുന്നു.set_velocity– ഡിസി മോട്ടോർ എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു.set_stopping– നിർത്തുമ്പോൾ DC മോട്ടോർ എങ്ങനെ പ്രവർത്തിക്കുമെന്ന് സജ്ജമാക്കുന്നു.set_max_torque– DC മോട്ടോർ ഉപയോഗിക്കാൻ അനുവദിച്ചിരിക്കുന്ന ഏറ്റവും ഉയർന്ന ടോർക്ക് സജ്ജമാക്കുന്നു.set_reversed– ഡിസി മോട്ടോറിന്റെ ദിശ വിപരീത ദിശയിലേക്ക് സജ്ജമാക്കുന്നു.current– DC മോട്ടോർ എത്ര വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നുവെന്ന് നൽകുന്നു.temperature– DC മോട്ടോറിന്റെ താപനില നൽകുന്നു.
കൺസ്ട്രക്ടർ - ഒരു മോട്ടോർ കൺട്രോളർ 55 സ്വമേധയാ ഇനീഷ്യലൈസ് ചെയ്യുക.
Motor55– ഒരു മോട്ടോർ കൺട്രോളർ 55 സൃഷ്ടിക്കുന്നു.
കറക്കുക#
spin നിലവിലെ മോട്ടോർ പ്രവേഗം ഉപയോഗിച്ച് ഒരു നിശ്ചിത ദിശയിൽ ബന്ധിപ്പിച്ചിരിക്കുന്ന ഒരു DC മോട്ടോറിനെ തിരിക്കുന്നു.
Usage:
mc_55.spin(direction, velocity, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
മോട്ടോർ കറക്കേണ്ട ദിശ:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
ഓപ്ഷണൽ. പ്രവേഗ യൂണിറ്റ്:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
നിർത്തുക#
stop കണക്റ്റുചെയ്ത DC മോട്ടോർ ഉടനടി നിർത്തുന്നു, നിലവിലുള്ള സ്റ്റോപ്പിംഗ് മോഡ് ഉപയോഗിച്ച്.
Usage:
mc_55.stop(mode)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
മോഡ് |
ഓപ്ഷണൽ. മോട്ടോർ നിർത്തുമ്പോൾ ഉപയോഗിക്കേണ്ട സ്റ്റോപ്പിംഗ് സ്വഭാവം:
സ്റ്റോപ്പിംഗ് മോഡ് വ്യക്തമാക്കിയിട്ടില്ലെങ്കിൽ അല്ലെങ്കിൽ മുമ്പ് സജ്ജീകരിച്ചിരുന്നു, ഡിഫോൾട്ട് സ്വഭാവം |
സെറ്റ്_വെലോസിറ്റി#
set_velocity ഒരു DC മോട്ടോർ എത്ര വേഗത്തിൽ കറങ്ങണമെന്ന് പറയുന്നു. ഉയർന്ന ശതമാനം DC മോട്ടോർ വേഗത്തിൽ കറങ്ങാൻ കാരണമാകുന്നു, കുറഞ്ഞ ശതമാനം DC മോട്ടോർ മന്ദഗതിയിലാക്കുന്നു.
എല്ലാ പ്രോജക്റ്റുകളും ആരംഭിക്കുന്നത് ബന്ധിപ്പിച്ചിരിക്കുന്ന ഓരോ ഡിസി മോട്ടോറും സ്ഥിരസ്ഥിതിയായി 50% വേഗതയിൽ കറങ്ങുന്ന രീതിയിലാണ്.
Usage:
mc_55.set_velocity(value, units)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
|
|
ഓപ്ഷണൽ. പ്രവേഗ യൂണിറ്റ്: |
സെറ്റ്_സ്റ്റോപ്പിംഗ്#
set_stopping ഒരു DC മോട്ടോർ നിർത്തുമ്പോൾ എങ്ങനെ പ്രവർത്തിക്കുന്നുവെന്ന് സജ്ജമാക്കുന്നു.
Usage:
mc_55.set_stopping(mode)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
മോട്ടോർ എങ്ങനെ നിർത്തും:
|
പരമാവധി_ടോർക്ക്_സെറ്റ് ചെയ്യുക#
ഒരു ഡിസി മോട്ടോർ കറങ്ങുമ്പോൾ എത്രത്തോളം ശക്തമായി തള്ളാനോ വലിക്കാനോ കഴിയുമെന്ന് ടോർക്ക് കാണിക്കുന്നു.
set_max_torque എന്നത് ഒരു DC മോട്ടോർ ഉപയോഗിക്കാൻ അനുവദനീയമായ ഏറ്റവും ഉയർന്ന ടോർക്ക് സജ്ജമാക്കുന്നു.
Usage:
mc_55.set_max_torque(value, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഡിസി മോട്ടോർ ഉപയോഗിക്കാൻ അനുവദനീയമായ പരമാവധി ടോർക്ക്. ഇത് |
|
ഓപ്ഷണൽ. ടോർക്ക് യൂണിറ്റ്: |
സെറ്റ്_റിവേഴ്സ്ഡ്#
set_reversed എന്നത് DC മോട്ടോർ റിവേഴ്സ് ചെയ്യാൻ സജ്ജമാക്കുന്നു, അങ്ങനെ FORWARD ദിശ ഘടികാരദിശയിൽ കറങ്ങും. Motor55 നിർമ്മിക്കുമ്പോൾ reverse പാരാമീറ്റർ True ആയി സജ്ജീകരിക്കുന്നതിന് സമാനമാണ് ഈ രീതി പ്രവർത്തിക്കുന്നത്.
Usage:
mc_55.set_reversed(value)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഡിസി മോട്ടോറിന്റെ ദിശ വിപരീത ദിശയിലാണോ എന്ന്:
|
നിലവിലുള്ളത്#
current എന്നത് DC മോട്ടോർ എത്ര വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നു എന്ന് നൽകുന്നു, ഇത് 0.0 മുതൽ 1.2 A വരെയുള്ള ആമ്പുകളിൽ അളക്കുന്നു. DC മോട്ടോറിലൂടെ ഒഴുകുന്ന വൈദ്യുതിയുടെ അളവാണ് കറന്റ്.
ഉയർന്ന കറന്റ് മൂല്യം എന്നാൽ DC മോട്ടോർ കൂടുതൽ വൈദ്യുത പ്രവാഹം ഉപയോഗിക്കുന്നു എന്നാണ് അർത്ഥമാക്കുന്നത്. DC മോട്ടോർ ഭാരമുള്ള എന്തെങ്കിലും ഉയർത്തുമ്പോഴോ, ഒരു വസ്തുവിനെതിരെ തള്ളുമ്പോഴോ, അല്ലെങ്കിൽ അത് കുടുങ്ങിക്കിടക്കുമ്പോൾ ചലിക്കാൻ ശ്രമിക്കുമ്പോഴോ ഇത് സംഭവിക്കാം.
ഒരു ചലിക്കുമ്പോൾ DC മോട്ടോർ ബുദ്ധിമുട്ടുന്നുണ്ടോ എന്ന് പരിശോധിക്കാൻ ഇത് ഉപയോഗിക്കാം. കറന്റ് ഉയർന്ന നിലയിൽ തുടരുകയാണെങ്കിൽ, മോട്ടോർ ചൂടാകുകയോ പവർ കാര്യക്ഷമമായി കുറയ്ക്കുകയോ ചെയ്തേക്കാം.
Usage:
mc_55.current(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. നിലവിലെ യൂണിറ്റ്: |
താപനില#
temperature ഡിസി മോട്ടോറിന്റെ താപനില നൽകുന്നു.
മോട്ടോർ താപനില, ഡിസി മോട്ടോർ എത്രമാത്രം ചൂടാണെന്ന് കാണിക്കുന്നു. ഉയർന്ന താപനില എന്നതിനർത്ഥം ഡിസി മോട്ടോർ പ്രവർത്തിക്കുമ്പോൾ ചൂടാകുന്നു എന്നാണ്. പൂർണ്ണ പ്രകടനത്തോടെ പ്രവർത്തിക്കാൻ മോട്ടോർ 55°C-ൽ താഴെയായിരിക്കണം.
ഡിസി മോട്ടോർ വളരെ ചൂടായാൽ, അത് സ്വയം സംരക്ഷിക്കുന്നതിനായി അതിന്റെ പരമാവധി കറന്റ് കുറയ്ക്കും. 70°C-ൽ, മോട്ടോർ തണുക്കുന്നത് വരെ പ്രവർത്തിക്കുന്നത് നിർത്തും.
ആവർത്തിച്ചുള്ള ചലനങ്ങൾ നടത്തുമ്പോഴോ, ദീർഘദൂര ഓട്ടങ്ങൾ നടത്തുമ്പോഴോ, അല്ലെങ്കിൽ ഒരു വസ്തുവിന് നേരെ തള്ളുമ്പോഴോ ഡിസി മോട്ടോർ അമിതമായി ചൂടാകുന്നുണ്ടോ എന്ന് പരിശോധിക്കാൻ ഇത് ഉപയോഗിക്കാം.
Usage:
mc_55.temperature(units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
ഓപ്ഷണൽ. താപനില യൂണിറ്റ്:
|
കൺസ്ട്രക്ടർമാർ#
VEXcode ന് പുറത്ത് ഒരു മോട്ടോർ കൺട്രോളർ 55 കോൺഫിഗർ ചെയ്യുന്നതിന് ആവശ്യമായ Motor55 ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Motor55#
Motor55 ഒരു മോട്ടോർ കൺട്രോളർ 55 സൃഷ്ടിക്കുന്നു.
Usage:
Motor55(port, reverse)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
മോട്ടോർ കൺട്രോളർ 55 കണക്റ്റുചെയ്തിരിക്കുന്ന 3-വയർ പോർട്ട്:
|
|
ഓപ്ഷണൽ. മോട്ടോറിന്റെ സ്പിൻ റിവേഴ്സ് ചെയ്യണമോ എന്ന് സജ്ജമാക്കുന്നു.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)