
സെർവോ മോട്ടോർ#
ആമുഖം#
VEX 3-വയർ സെർവോ മോട്ടോർ എന്നത് V5 ബ്രെയിനിൽ നിന്നുള്ള ഒരു നിയന്ത്രണ സിഗ്നലിനെ അടിസ്ഥാനമാക്കി ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് തിരിക്കാൻ കഴിയുന്ന ഒരു 3-വയർ ഉപകരണമാണ്.
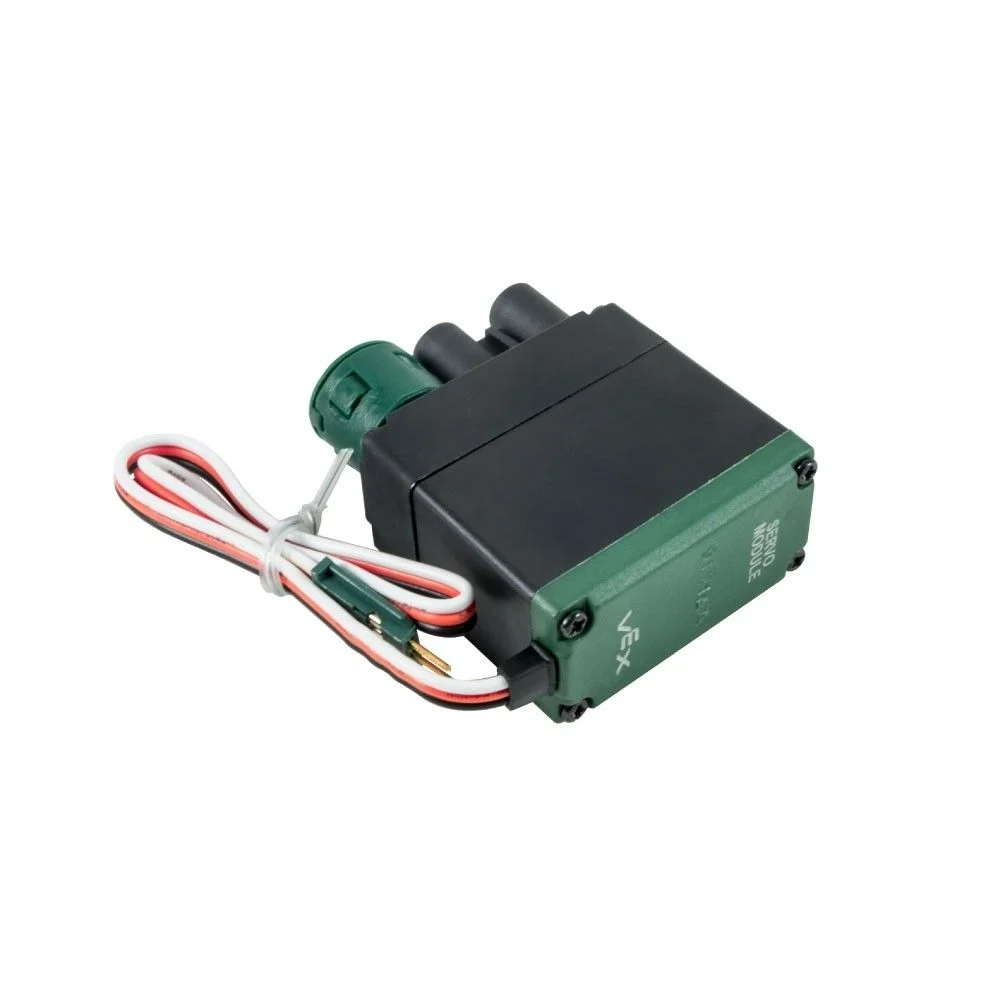
ഈ പേജിൽ സെർവോ മോട്ടോർ നാമത്തിന് ഉദാഹരണമായി servo_motor ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
set_position– ഒരു സെർവോ മോട്ടോറിനെ 0 നും 100 ഡിഗ്രിക്കും ഇടയിലുള്ള ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് നീക്കുന്നു.
കൺസ്ട്രക്ടർ - ഒരു സെർവോ മോട്ടോർ സ്വമേധയാ ഇനീഷ്യലൈസ് ചെയ്യുക.
Servo– ഒരു സെർവോ മോട്ടോർ സൃഷ്ടിക്കുന്നു.
സ്ഥാനം_സജ്ജമാക്കുക#
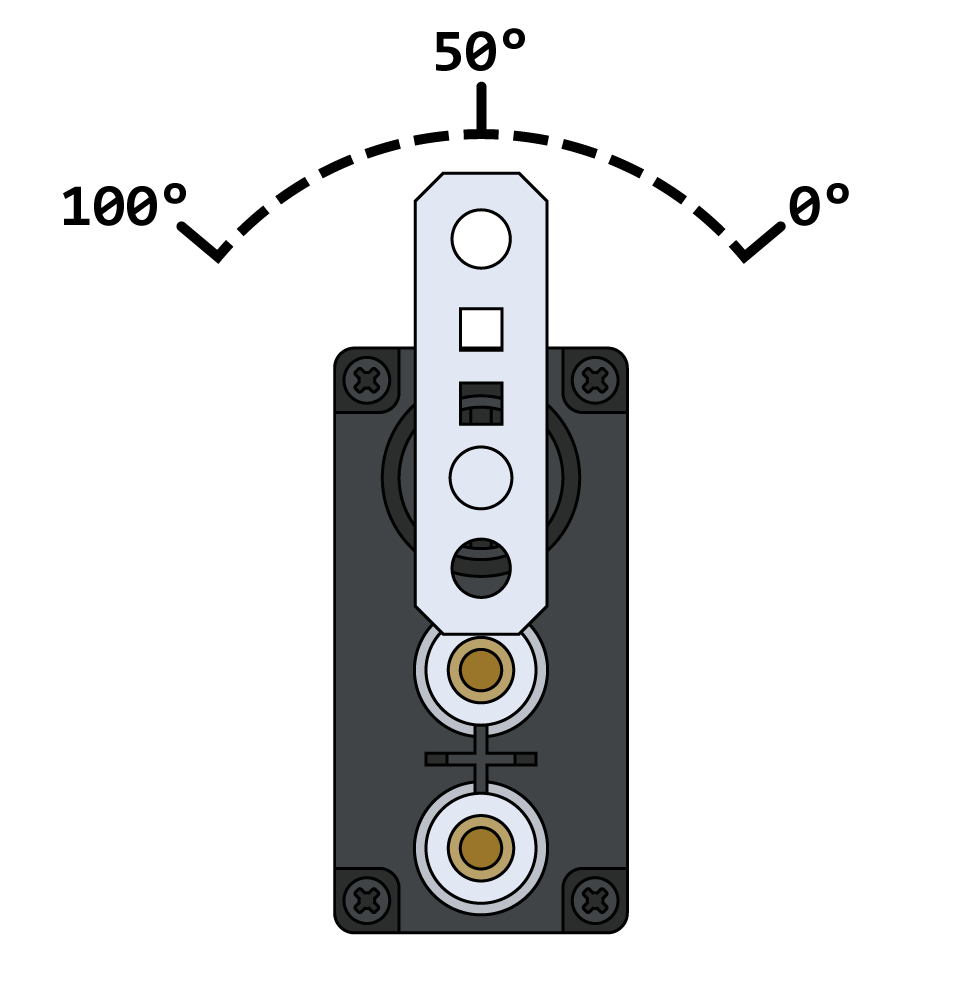
set_position ഒരു സെർവോ മോട്ടോറിനെ 0 നും 100 ഡിഗ്രിക്കും ഇടയിലുള്ള ഒരു നിർദ്ദിഷ്ട സ്ഥാനത്തേക്ക് നീക്കുന്നു.
കുറിപ്പ്: ഒരു സെർവോ മോട്ടോർ ഓരോ പ്രോജക്റ്റും ആരംഭിക്കുന്നത് ഏതെങ്കിലും ചലനങ്ങൾ പൂർത്തിയാക്കുന്നതിന് മുമ്പ് 50 ഡിഗ്രിയിൽ യാന്ത്രികമായി കേന്ദ്രീകരിച്ചുകൊണ്ടാണ്.
Usage:
servo_motor.set_position(value, units)
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
|
The position value to set for the Servo Motor. This can be an |
|
സ്ഥാന യൂണിറ്റ്: |
കൺസ്ട്രക്ടർമാർ#
VEXcode-ന് പുറത്ത് ഒരു Servo Motor കോൺഫിഗർ ചെയ്യുന്നതിന് ആവശ്യമായ Servo ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Servo#
Servo ഒരു സെർവോ മോട്ടോർ സൃഷ്ടിക്കുന്നു.
Usage:
Servo(port)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
സെർവോ മോട്ടോർ ബന്ധിപ്പിച്ചിരിക്കുന്ന 3-വയർ പോർട്ട്:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)