
ตัวควบคุมมอเตอร์ 55#
การแนะนำ#
ตัวควบคุมมอเตอร์ 55 (MC55) ใช้สำหรับควบคุมมอเตอร์กระแสตรงมาตรฐาน
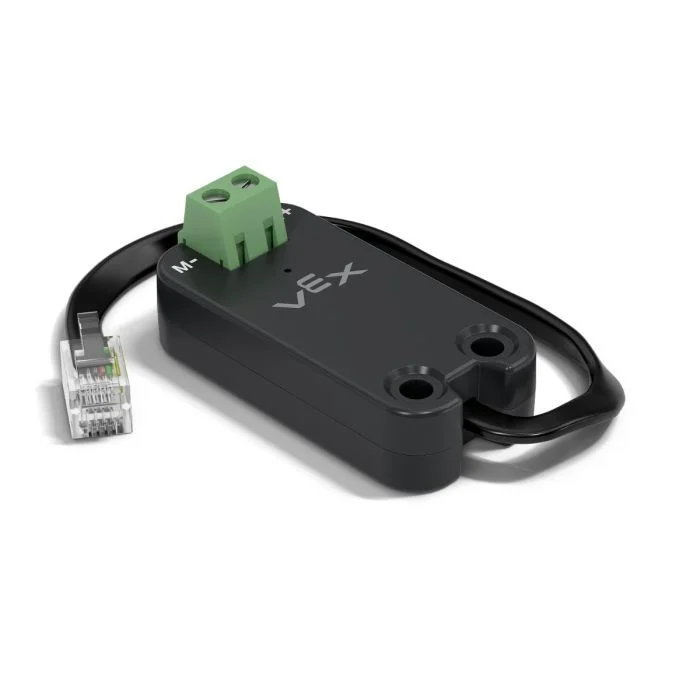
หน้านี้ใช้ mc_55 เป็นตัวอย่างชื่อตัวควบคุมมอเตอร์ 55 โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
spin– หมุนมอเตอร์ DC ไปข้างหน้าหรือถอยหลังจนกว่าจะหยุดstop– หยุดมอเตอร์ DC ทันทีset_velocity– บอกมอเตอร์ DC ว่าจะหมุนเร็วแค่ไหนset_stopping– กำหนดพฤติกรรมของมอเตอร์ DC เมื่อหยุดset_max_torque– ตั้งค่าแรงบิดสูงสุดที่มอเตอร์ DC สามารถใช้งานได้set_reversed– ตั้งค่ามอเตอร์ DC ให้กลับทิศทางการหมุนcurrent– ส่งคืนกระแสไฟฟ้าที่มอเตอร์ DC ใช้temperature– ส่งคืนอุณหภูมิของมอเตอร์ DC
ตัวสร้าง – การกำหนดค่าเริ่มต้นด้วยตนเองของตัวควบคุมมอเตอร์ 55
Motor55– สร้างตัวควบคุมมอเตอร์ 55
หมุน#
spin จะหมุนมอเตอร์ DC ที่เชื่อมต่อในทิศทางที่กำหนดโดยใช้ ความเร็วของมอเตอร์ปัจจุบัน
Usage:
mc_55.spin(direction, velocity, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
ตัวเลือกเสริม หน่วยความเร็ว:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
หยุด#
stop หยุดมอเตอร์ DC ที่เชื่อมต่อทันทีโดยใช้กระแส โหมดหยุด
Usage:
mc_55.stop(mode)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
โหมด |
ตัวเลือกเสริม พฤติกรรมการหยุดที่จะใช้เมื่อมอเตอร์หยุด:
หากไม่ได้ระบุโหมดการหยุดหรือ ตั้งค่าไว้ก่อนหน้านี้ พฤติกรรมเริ่มต้นคือ |
ตั้งค่าความเร็ว#
คำสั่ง set_velocity จะบอกมอเตอร์ DC ว่าควรหมุนเร็วแค่ไหน ค่าเปอร์เซ็นต์ที่สูงขึ้นจะทำให้มอเตอร์หมุนเร็วขึ้น และค่าเปอร์เซ็นต์ที่ต่ำลงจะทำให้มอเตอร์หมุนช้าลง
ทุกโปรเจกต์เริ่มต้นด้วยมอเตอร์ DC ที่เชื่อมต่อแต่ละตัวหมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
Usage:
mc_55.set_velocity(value, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
(ไม่บังคับ) หน่วยความเร็ว: |
ตั้งค่าการหยุด#
set_stopping กำหนดลักษณะการทำงานของมอเตอร์ DC เมื่อหยุดทำงาน
Usage:
mc_55.set_stopping(mode)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
วิธีที่มอเตอร์จะหยุด:
|
ตั้งค่าแรงบิดสูงสุด#
แรงบิดแสดงให้เห็นว่ามอเตอร์กระแสตรงสามารถผลักหรือดึงได้แรงแค่ไหนขณะที่มันหมุน
set_max_torque กำหนดแรงบิดสูงสุดที่มอเตอร์ DC สามารถใช้งานได้
Usage:
mc_55.set_max_torque(value, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
แรงบิดสูงสุดที่มอเตอร์ DC สามารถใช้งานได้ ค่านี้อาจเป็นจำนวนเต็ม |
|
ตัวเลือกเสริม หน่วยแรงบิด: |
เซ็ต_ย้อนกลับ#
set_reversed ตั้งค่ามอเตอร์ DC ให้กลับทิศทางเพื่อให้ทิศทาง FORWARD หมุนตามเข็มนาฬิกา วิธีนี้ทำงานเหมือนกับการตั้งค่าพารามิเตอร์ reverse เป็น True เมื่อสร้าง Motor55
Usage:
mc_55.set_reversed(value)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ทิศทางการหมุนของมอเตอร์ DC กลับทิศทางหรือไม่:
|
ปัจจุบัน#
ค่า current แสดงปริมาณกระแสไฟฟ้าที่มอเตอร์ DC ใช้ โดยวัดเป็นแอมป์ ตั้งแต่ 0.0 ถึง 1.2 A กระแสไฟฟ้าคือปริมาณไฟฟ้าที่ไหลผ่านมอเตอร์ DC
ค่ากระแสไฟฟ้าที่สูงขึ้นหมายความว่ามอเตอร์ DC ใช้กระแสไฟฟ้ามากขึ้น ซึ่งอาจเกิดขึ้นเมื่อมอเตอร์ DC กำลังยกของหนัก ผลักวัตถุ หรือพยายามเคลื่อนที่เมื่อติดอยู่
สามารถใช้ตรวจสอบได้ว่ามอเตอร์ DC ทำงานหนักเกินไปขณะเคลื่อนที่หรือไม่ หากกระแสไฟฟ้าสูงต่อเนื่อง มอเตอร์อาจร้อนขึ้นหรือใช้พลังงานอย่างไม่มีประสิทธิภาพ
Usage:
mc_55.current(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยปัจจุบัน: |
อุณหภูมิ#
ค่าอุณหภูมิ temperature จะแสดงอุณหภูมิของมอเตอร์ DC
อุณหภูมิของมอเตอร์แสดงให้เห็นว่ามอเตอร์กระแสตรงร้อนแค่ไหน อุณหภูมิที่สูงขึ้นหมายความว่ามอเตอร์กระแสตรงร้อนขึ้นขณะทำงาน อุณหภูมิของมอเตอร์ควรต่ำกว่า 55°C เพื่อให้ทำงานได้อย่างเต็มประสิทธิภาพ
หากมอเตอร์กระแสตรงร้อนเกินไป มันจะลดกระแสสูงสุดลงเพื่อป้องกันตัวเอง ที่อุณหภูมิ 70°C มอเตอร์จะหยุดทำงานจนกว่าจะเย็นลง
สามารถใช้ตรวจสอบได้ว่ามอเตอร์ DC ร้อนเกินไปหรือไม่ ในระหว่างการเคลื่อนไหวซ้ำๆ การทำงานต่อเนื่องเป็นเวลานาน หรือเมื่อมันดันกับวัตถุ
Usage:
mc_55.temperature(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
เลือกได้ หน่วยอุณหภูมิ:
|
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้างวัตถุ Motor55 ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่าตัวควบคุมมอเตอร์ 55 นอก VEXcode
Motor55#
Motor55 สร้างตัวควบคุมมอเตอร์ 55
Usage:
Motor55(port, reverse)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายที่ตัวควบคุมมอเตอร์ 55 เชื่อมต่ออยู่:
|
|
ตัวเลือกเสริม ตั้งค่าว่าควรกลับทิศทางการหมุนของมอเตอร์หรือไม่
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)