
มอเตอร์เซอร์โว#
การแนะนำ#
มอเตอร์เซอร์โว 3 สาย VEX เป็นอุปกรณ์ 3 สายที่สามารถหมุนไปยังตำแหน่งที่กำหนดได้ตามสัญญาณควบคุมจาก V5 Brain
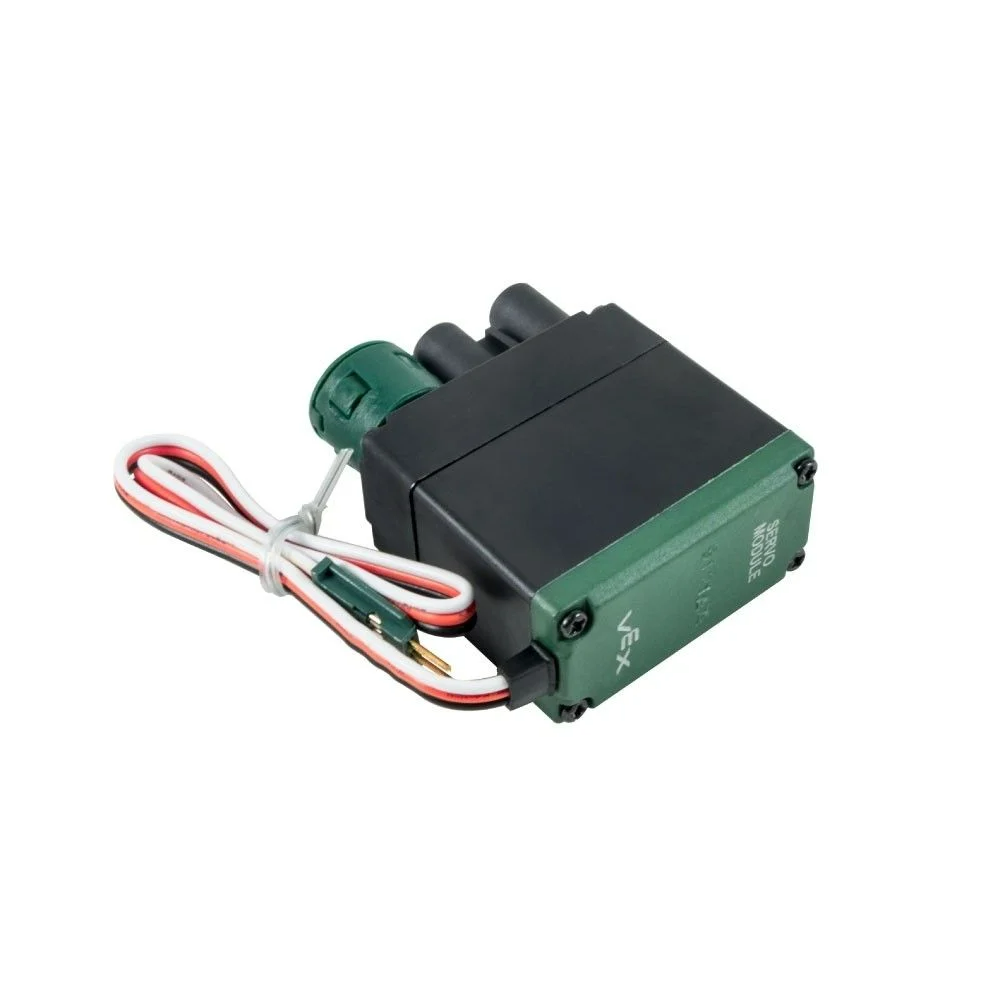
หน้านี้ใช้ชื่อ Servo Motor เป็นตัวอย่างว่า servo_motor กรุณาเปลี่ยนชื่อเป็นชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
set_position– ย้ายมอเตอร์เซอร์โวไปยังตำแหน่งที่กำหนดระหว่าง 0 ถึง 100 องศา
ตัวสร้าง – การเริ่มต้นใช้งานเซอร์โวมอเตอร์ด้วยตนเอง
Servo– สร้างมอเตอร์เซอร์โว
ตั้งค่าตำแหน่ง#
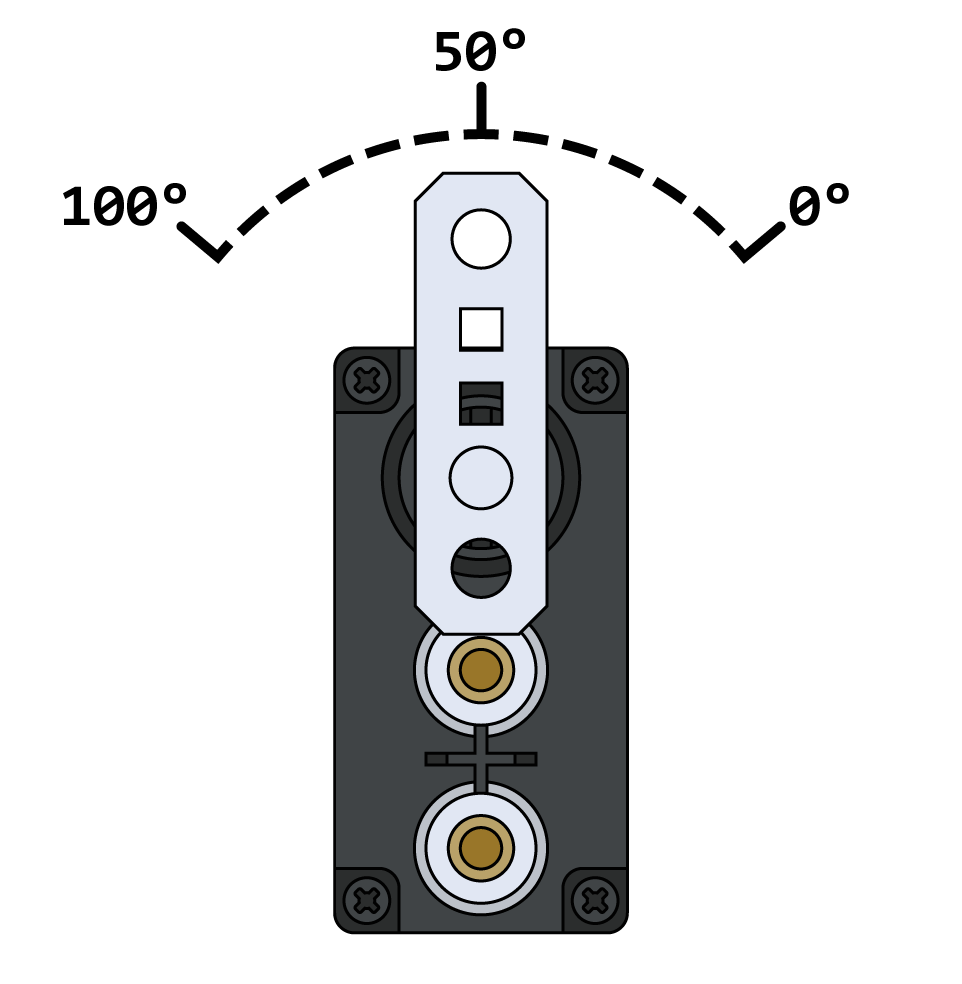
คำสั่ง set_position จะเคลื่อนมอเตอร์เซอร์โวไปยังตำแหน่งที่กำหนดระหว่าง 0 ถึง 100 องศา
หมายเหตุ: มอเตอร์เซอร์โวจะเริ่มต้นแต่ละโปรเจกต์โดยการปรับตำแหน่งตัวเองให้อยู่ตรงกลางที่ 50 องศาโดยอัตโนมัติก่อนที่จะทำการเคลื่อนไหวใดๆ
Usage:
servo_motor.set_position(value, units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
The position value to set for the Servo Motor. This can be an |
|
หน่วยตำแหน่ง: |
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้างอ็อบเจ็กต์ Servo ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่ามอเตอร์เซอร์โวภายนอก VEXcode
Servo#
คำสั่ง Servo สร้างมอเตอร์เซอร์โว
Usage:
Servo(port)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายที่มอเตอร์เซอร์โวเชื่อมต่ออยู่:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)