
Kodare#
Introduktion#
Den optiska axelkodaren mäter axelns rotationsposition och hastighet. Den använder interna optiska sensorer för att detektera hur långt och hur snabbt axeln roterar, vilket gör den användbar för att spåra hjulrotation, armposition eller andra mekanismer.
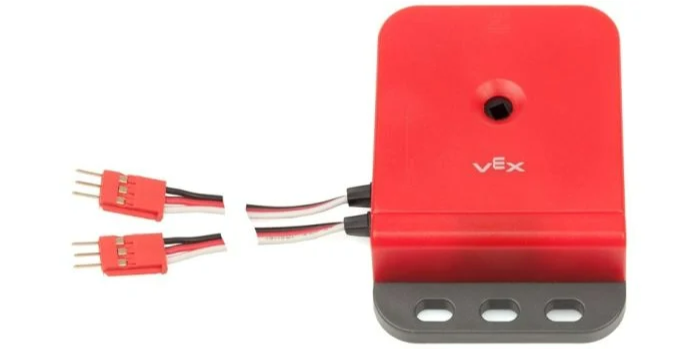
Nedan följer en lista över tillgängliga block:
ställ in pulsgivarens position – Ställer in pulsgivarens aktuella position till ett specifikt värde.
Encoderposition – Rapporterar hur långt encodern har roterat.
Pilarhastighet – Rapporterar pulsgivarens aktuella rotationshastighet.
ställ in pulsgivarens position#
Blocket ställ in kodarposition ställer in kodarens aktuella position till ett angivet värde. Detta block kan användas för att manuellt ställa in den spårade positionen utan att rotera en motor eller annan mekanism.
Positionen är hur långt axeln har roterat under ett projekt.
ställ in [EncoderA v] position till [0] grader
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken kodare som ska användas, konfigureras i fönstret Enheter. |
placera |
Rotationspositionen som ska ställas in i grader som ett heltal. |
Kodarens position#
Blocket Givarposition rapporterar hur långt axeln som är ansluten till givaren har roterat.
([EncoderA v] position i [grader v] :: custom-sensing)
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken kodare som ska användas, konfigureras i fönstret Enheter. |
enhet |
Enheten som representerar positionen: grader eller varv. |
Kodarhastighet#
Blocket Enkodarhastighet rapporterar enkodarens rotationshastighet.
([EncoderA v] hastighet i [dps v] :: custom-sensing)
Parameter |
Beskrivning |
|---|---|
anordning |
Vilken kodare som ska användas, konfigureras i fönstret Enheter. |
enhet |
Enheten som representerar hastigheten: dps (grader per sekund) eller rpm (rotationer per minut). |