
Bộ mã hóa#
Giới thiệu#
Bộ mã hóa trục quang học (Optical Shaft Encoder) đo vị trí và tốc độ quay của trục. Nó sử dụng các cảm biến quang học bên trong để phát hiện quãng đường và tốc độ quay của trục, do đó rất hữu ích trong việc theo dõi vòng quay của bánh xe, vị trí của cánh tay robot hoặc các cơ cấu khác.
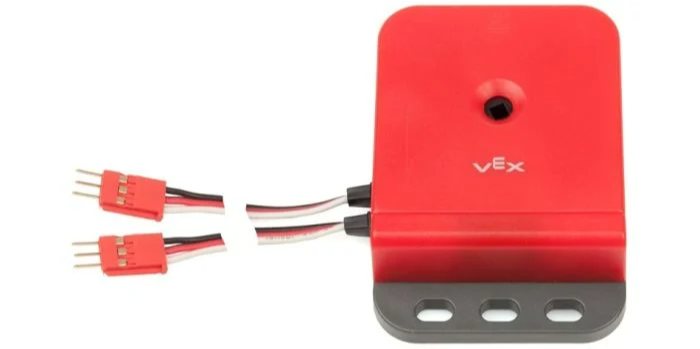
Dưới đây là danh sách các khối có sẵn:
Đặt vị trí bộ mã hóa – Đặt vị trí hiện tại của bộ mã hóa thành một giá trị cụ thể.
Vị trí bộ mã hóa – Cho biết bộ mã hóa đã xoay bao xa.
Vận tốc bộ mã hóa – Báo cáo vận tốc quay hiện tại của bộ mã hóa.
Đặt vị trí bộ mã hóa#
Khối lệnh Đặt vị trí bộ mã hóa thiết lập vị trí hiện tại của bộ mã hóa thành một giá trị được chỉ định. Khối lệnh này có thể được sử dụng để thiết lập vị trí được theo dõi thủ công mà không cần xoay động cơ hoặc cơ cấu khác.
Vị trí là khoảng cách mà trục đã quay được trong suốt quá trình thực hiện dự án.
đặt vị trí [EncoderA v] thành [0] độ
Tham số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn bộ mã hóa nào để sử dụng, được cấu hình trong cửa sổ Thiết bị. |
chức vụ |
Vị trí quay được thiết lập theo độ dưới dạng số nguyên. |
Vị trí bộ mã hóa#
Khối báo cáo Vị trí bộ mã hóa cho biết trục nối với bộ mã hóa đã quay được bao xa.
(vị trí [EncoderA v] tính bằng [độ v] :: custom-sensing)
Tham số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn bộ mã hóa nào để sử dụng, được cấu hình trong cửa sổ Thiết bị. |
đơn vị |
Đơn vị dùng để biểu thị vị trí là: độ hoặc vòng quay. |
Tốc độ bộ mã hóa#
Khối báo cáo Vận tốc bộ mã hóa sẽ báo cáo vận tốc quay của bộ mã hóa.
(vận tốc [EncoderA v] tính bằng [dps v] :: custom-sensing)
Tham số |
Sự miêu tả |
|---|---|
thiết bị |
Chọn bộ mã hóa nào để sử dụng, được cấu hình trong cửa sổ Thiết bị. |
đơn vị |
Đơn vị biểu thị vận tốc là: dps (độ trên giây) hoặc rpm (vòng quay trên phút). |