
エンコーダー#
導入#
光学式シャフトエンコーダは、シャフトの回転位置と回転速度を測定します。内蔵の光学センサーを使用してシャフトの回転距離と回転速度を検出するため、ホイールの回転、アームの位置、その他の機構の追跡に役立ちます。
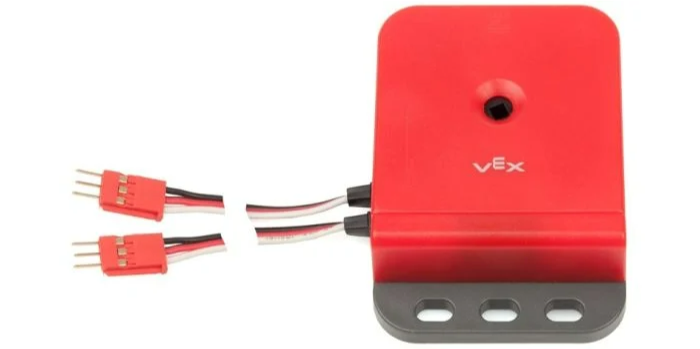
利用可能なブロックの一覧は以下のとおりです。
エンコーダ位置の設定 – エンコーダの現在の位置を特定の値に設定します。
エンコーダ位置 – エンコーダがどれだけ回転したかを示します。
エンコーダ速度 – エンコーダの現在の回転速度を報告します。
エンコーダの位置を設定します#
エンコーダ位置設定スタックブロックは、エンコーダの現在位置を指定された値に設定します。このブロックを使用すると、モーターやその他の機構を回転させることなく、トラッキング位置を手動で設定できます。
位置とは、プロジェクト中にシャフトがどれだけ回転したかを示すものです。
[EncoderA v] の位置を [0] 度に設定
パラメータ |
説明 |
|---|---|
デバイス |
使用するエンコーダーは、「デバイス」ウィンドウで設定します。 |
位置 |
回転位置を角度単位で整数で指定します。 |
エンコーダの位置#
エンコーダ位置レポーターブロックは、エンコーダに接続されたシャフトがどれだけ回転したかを報告します。
([EncoderA v] の位置([度 v]) :: custom-sensing)
パラメータ |
説明 |
|---|---|
デバイス |
使用するエンコーダーは、「デバイス」ウィンドウで設定します。 |
ユニット |
位置を表す単位:度または回転。 |
エンコーダー速度#
エンコーダ速度レポーターブロックは、エンコーダの回転速度を報告します。
([EncoderA v] の速度([dps v]) :: custom-sensing)
パラメータ |
説明 |
|---|---|
デバイス |
使用するエンコーダーは、「デバイス」ウィンドウで設定します。 |
ユニット |
速度を表す単位は、dps(度/秒)またはrpm(回転/分)です。 |