
ตัวเข้ารหัส#
การแนะนำ#
ตัวเข้ารหัสเพลาแบบออปติคอล วัดตำแหน่งและความเร็วในการหมุนของเพลา โดยใช้เซ็นเซอร์ออปติคอลภายในเพื่อตรวจจับว่าเพลาหมุนไปไกลแค่ไหนและเร็วแค่ไหน ทำให้มีประโยชน์สำหรับการติดตามการหมุนของล้อ ตำแหน่งแขน หรือกลไกอื่นๆ
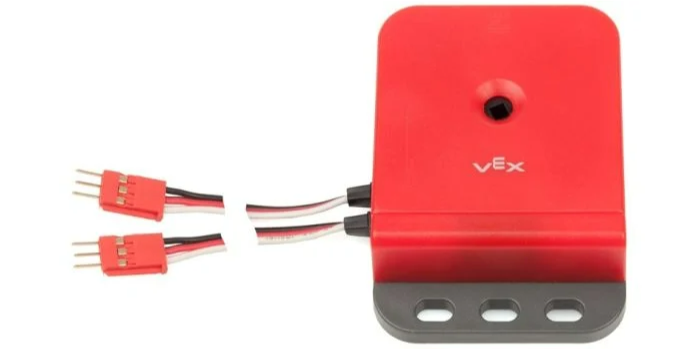
ด้านล่างนี้คือรายการบล็อกที่มีให้เลือก:
ตั้งค่าตำแหน่งตัวเข้ารหัส – ตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัสเป็นค่าที่ระบุ
ตำแหน่งตัวเข้ารหัส – รายงานว่าตัวเข้ารหัสหมุนไปไกลแค่ไหน
ความเร็วของตัวเข้ารหัส – รายงานความเร็วในการหมุนปัจจุบันของตัวเข้ารหัส
ตั้งค่าตำแหน่งของตัวเข้ารหัส#
บล็อก set Encoder position จะตั้งค่าตำแหน่งปัจจุบันของตัวเข้ารหัส (encoder) ให้เป็นค่าที่ระบุ บล็อกนี้สามารถใช้เพื่อตั้งค่าตำแหน่งที่ติดตามได้ด้วยตนเองโดยไม่ต้องหมุนมอเตอร์หรือกลไกอื่นๆ
ตำแหน่ง หมายถึง ระยะการหมุนของเพลาในระหว่างโครงการ
ตั้งตำแหน่ง [EncoderA v] เป็น [0] องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกใช้ตัวเข้ารหัสใด โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
ตำแหน่ง |
กำหนดค่าตำแหน่งการหมุนเป็นองศาโดยใช้ตัวเลขจำนวนเต็ม |
ตำแหน่งตัวเข้ารหัส#
บล็อกรายงานตำแหน่ง Encoder จะรายงานว่าเพลาที่เชื่อมต่อกับตัวเข้ารหัสหมุนไปไกลแค่ไหน
(ตำแหน่ง [EncoderA v] ใน [องศา v] :: custom-sensing)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกใช้ตัวเข้ารหัสใด โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยที่จะใช้แทนตำแหน่งคือ องศา หรือ รอบ |
ความเร็วของตัวเข้ารหัส#
บล็อกรายงานความเร็วของตัวเข้ารหัส (Encoder velocity reporter block) จะรายงานความเร็วในการหมุนของตัวเข้ารหัส
(ความเร็ว [EncoderA v] ใน [dps v] :: custom-sensing)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
อุปกรณ์ |
เลือกใช้ตัวเข้ารหัสใด โดยตั้งค่าไว้ในหน้าต่างอุปกรณ์ |
หน่วย |
หน่วยที่ใช้แทนความเร็วคือ dps (องศาต่อวินาที) หรือ rpm (รอบต่อนาที) |