
Енкодер#
Вступ#
Оптичний енкодер вала вимірює положення обертання та швидкість вала. Він використовує внутрішні оптичні датчики для визначення того, наскільки далеко та як швидко обертається вал, що робить його корисним для відстеження обертання колеса, положення важеля або інших механізмів.
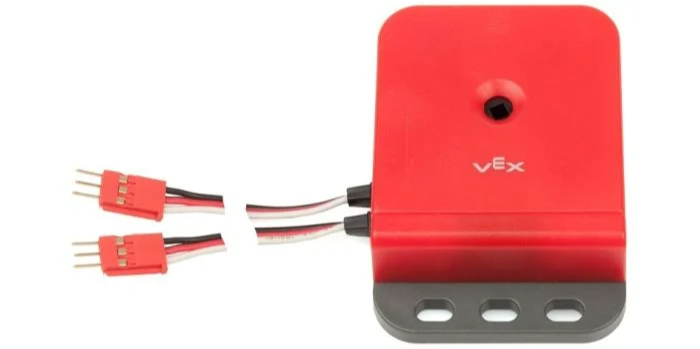
Нижче наведено список доступних блоків:
встановити положення енкодера – Встановлює поточне положення енкодера на певне значення.
Положення енкодера – Повідомляє, наскільки повернувся енкодер.
Швидкість енкодера – Повідомляє поточну швидкість обертання енкодера.
встановити положення енкодера#
Блок стеку set Encoder position встановлює поточне положення енкодера на задане значення. Цей блок можна використовувати для ручного встановлення відстежуваного положення без обертання двигуна чи іншого механізму.
Положення – це те, наскільки повернувся вал під час проекту.
встановити позицію [EncoderA v] [0] градусів
Параметр |
Опис |
|---|---|
пристрій |
Який кодер використовувати, налаштовується у вікні «Пристрої». |
позиція |
Положення обертання, яке потрібно встановити в градусах як ціле число. |
Положення енкодера#
Блок звіту Положення енкодера повідомляє, наскільки обертався вал, підключений до енкодера.
(позиція [EncoderA v] у [градуси v] :: custom-sensing)
Параметр |
Опис |
|---|---|
пристрій |
Який кодер використовувати, налаштовується у вікні «Пристрої». |
одиниця |
Одиниця вимірювання, яка представлятиме положення: градуси або повороти. |
Швидкість енкодера#
Блок звіту Швидкість енкодера повідомляє швидкість обертання енкодера.
(швидкість [EncoderA v] у [dps v] :: custom-sensing)
Параметр |
Опис |
|---|---|
пристрій |
Який кодер використовувати, налаштовується у вікні «Пристрої». |
одиниця |
Одиниця вимірювання швидкості: dps (градуси за секунду) або rpm (оберти за хвилину). |