
인코더#
소개#
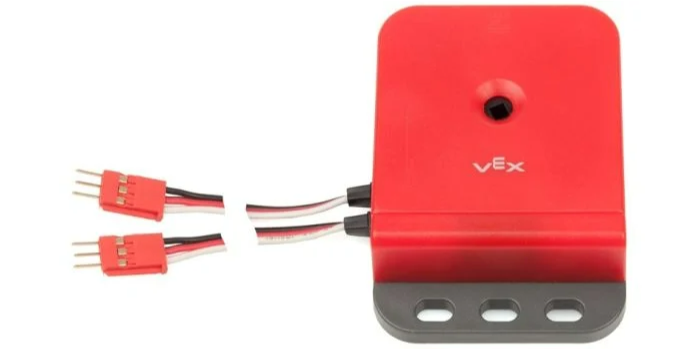
광학 샤프트 엔코더는 샤프트의 회전 위치와 속도를 측정합니다. 내장된 광학 센서를 사용하여 샤프트의 회전 거리와 속도를 감지하므로 휠 회전, 암 위치 또는 기타 메커니즘 추적에 유용합니다.
아래는 사용 가능한 블록 목록입니다.
인코더 위치 설정#
인코더 위치 설정 스택 블록은 엔코더의 현재 위치를 지정된 값으로 설정합니다. 이 블록을 사용하면 모터나 다른 메커니즘을 회전시키지 않고 추적 위치를 수동으로 설정할 수 있습니다.
위치는 프로젝트 진행 중 축이 회전한 거리를 나타냅니다.
[EncoderA v] 위치를 [0]도로 설정
매개변수 |
설명 |
|---|---|
장치 |
사용할 인코더는 장치 창에서 구성합니다. |
위치 |
설정할 회전 위치를 정수로 도 단위로 입력합니다. |
인코더 위치#
인코더 위치 리포터 블록은 엔코더에 연결된 샤프트가 얼마나 회전했는지를 보고합니다.
([EncoderA v] 위치([도 v]) :: custom-sensing)
매개변수 |
설명 |
|---|---|
장치 |
사용할 인코더는 장치 창에서 구성합니다. |
단위 |
위치를 나타내는 단위는 도 또는 회전입니다. |
인코더 속도#
인코더 속도 리포터 블록은 엔코더의 회전 속도를 보고합니다.
([EncoderA v] 속도([dps v]) :: custom-sensing)
매개변수 |
설명 |
|---|---|
장치 |
사용할 인코더는 장치 창에서 구성합니다. |
단위 |
속도를 나타내는 단위는 dps(초당 각도) 또는 rpm(분당 회전수)입니다. |