
Koder#
Wstęp#
Optyczny enkoder wału mierzy położenie i prędkość obrotową wału. Wykorzystuje wewnętrzne czujniki optyczne do pomiaru odległości i prędkości obrotu wału, co czyni go przydatnym do śledzenia obrotów kół, położenia ramienia lub innych mechanizmów.
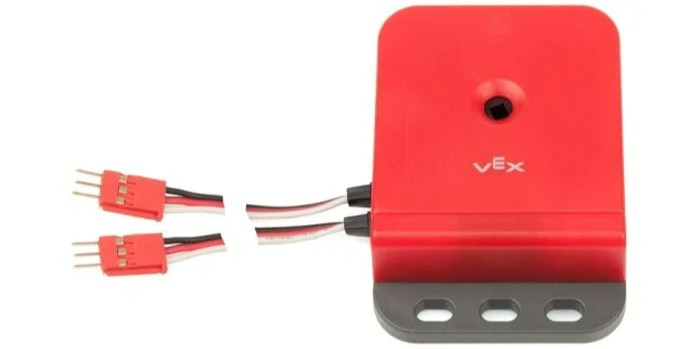
Poniżej znajduje się lista dostępnych bloków:
ustaw pozycję enkodera – Ustawia bieżącą pozycję enkodera na określoną wartość.
Pozycja enkodera – Raportuje, o ile obrócił się enkoder.
Prędkość enkodera – Raportuje aktualną prędkość obrotową enkodera.
ustaw pozycję enkodera#
Blok stosu ustaw pozycję enkodera ustawia aktualną pozycję enkodera na określoną wartość. Ten blok może być użyty do ręcznego ustawienia śledzonej pozycji bez obracania silnika lub innego mechanizmu.
Pozycja to odległość, na jaką obrócił się wał w trakcie projektu.
ustaw pozycję [EncoderA v] na [0] stopni
Parametr |
Opis |
|---|---|
urządzenie |
Którego enkodera użyć, skonfiguruj w oknie Urządzenia. |
pozycja |
Pozycja obrotowa do ustawienia w stopniach jako liczba całkowita. |
Pozycja enkodera#
Blok reportera Pozycja enkodera informuje, o ile obrócił się wał połączony z enkoderem.
(pozycja [EncoderA v] w [stopnie v] :: custom-sensing)
Parametr |
Opis |
|---|---|
urządzenie |
Którego enkodera użyć, skonfiguruj w oknie Urządzenia. |
jednostka |
Jednostka, która będzie reprezentować pozycję: stopnie lub obroty. |
Prędkość enkodera#
Blok reportera Prędkość enkodera raportuje prędkość obrotową enkodera.
(prędkość [EncoderA v] w [dps v] :: custom-sensing)
Parametr |
Opis |
|---|---|
urządzenie |
Którego enkodera użyć, skonfiguruj w oknie Urządzenia. |
jednostka |
Jednostką, która będzie reprezentować prędkość, są: dps (stopnie na sekundę) lub rpm (obroty na minutę). |