
Encoder#
Einführung#
Der optische Wellenencoder misst die Drehposition und -geschwindigkeit einer Welle. Er verwendet interne optische Sensoren, um zu erfassen, wie weit und wie schnell sich die Welle dreht, und eignet sich daher zur Verfolgung von Raddrehungen, Armpositionen oder anderen Mechanismen.
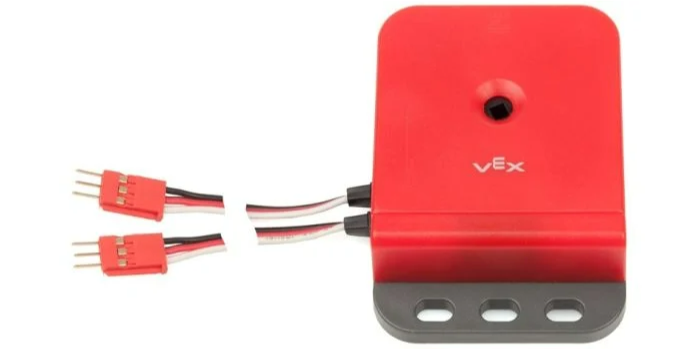
Nachfolgend finden Sie eine Liste der verfügbaren Blöcke:
Encoderposition festlegen – Setzt die aktuelle Position des Encoders auf einen bestimmten Wert.
Encoderposition – Gibt an, wie weit sich der Encoder gedreht hat.
Encoder-Geschwindigkeit – Gibt die aktuelle Rotationsgeschwindigkeit des Encoders an.
Encoderposition einstellen#
Der Encoderposition festlegen-Block setzt die aktuelle Position des Encoders auf einen bestimmten Wert. Mit diesem Block kann die verfolgte Position manuell eingestellt werden, ohne einen Motor oder einen anderen Mechanismus zu drehen.
Die Position gibt an, wie weit sich die Welle während eines Projekts gedreht hat.
setze [EncoderA v] Position auf [0] Grad
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Encoder verwendet werden soll, wird im Gerätefenster konfiguriert. |
Position |
Die einzustellende Drehposition in Grad als ganze Zahl. |
Encoderposition#
Der Encoder-Positionsmelderblock meldet, wie weit sich die mit dem Encoder verbundene Welle gedreht hat.
([EncoderA v] Position in [Grad v] :: custom-sensing)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Encoder verwendet werden soll, wird im Gerätefenster konfiguriert. |
Einheit |
Die Einheit, die die Position darstellt: Grad oder Umdrehungen. |
Encodergeschwindigkeit#
Der Encoder-Geschwindigkeits-Reporterblock meldet die Rotationsgeschwindigkeit des Encoders.
([EncoderA v] Geschwindigkeit in [dps v] :: custom-sensing)
Parameter |
Beschreibung |
|---|---|
Gerät |
Welcher Encoder verwendet werden soll, wird im Gerätefenster konfiguriert. |
Einheit |
Die Einheit, die die Geschwindigkeit darstellt: dps (Grad pro Sekunde) oder rpm (Umdrehungen pro Minute). |