تشغيل الروبوت الخاص بك#
Turning Your Robot
يشرح هذا الدرس كيفية استخدام كتلة turn for لتدوير الروبوت الخاص بك في VEXcode V5. في النهاية، سيكون لديك مشروع يقوم بتدوير الروبوت الخاص بك.
تأكد من تهيئة الروبوت الخاص بك بنظام نقل الحركة، حتى تتمكن من رؤية عناصر نظام نقل الحركة في صندوق الأدوات. راجع تهيئة نظام نقل الحركة إذا لم تقم بإضافة واحد بعد.
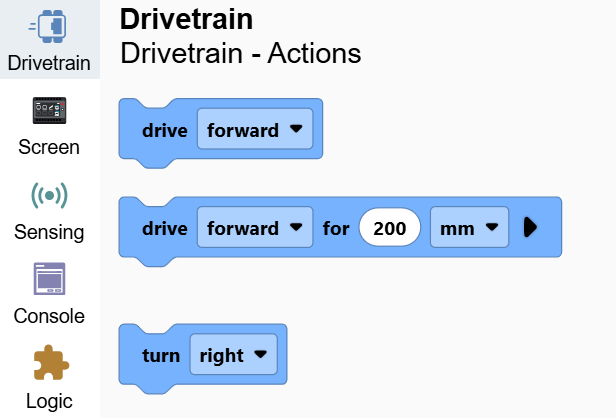
قم بإرفاق كتلة turn for أسفل كتلة when started.
يتم تشغيل كتلة متصلة بالجزء السفلي عند بدء التشغيل.#
عند البدء
استدر [يمين v] بمقدار (90) درجة ▶
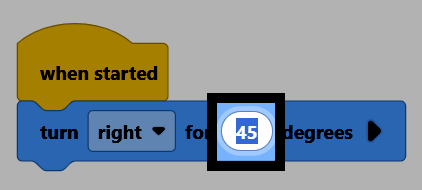
قم بتغيير قيمة المعامل degrees إلى 180.
تأكد من أن الروبوت الخاص بك متصل بـ VEXcode، ثم حدد تنزيل لتنزيل المشروع إلى Brain.
اختر “تشغيل” لتشغيل المشروع. سيستدير الروبوت ليواجه الاتجاه المعاكس.