ロボットの向きを変える#
Turning Your Robot
このチュートリアルでは、VEXcode V5でturn forブロックを使用してロボットを回転させる方法を解説します。チュートリアルを終える頃には、ロボットを回転させるプロジェクトが完成しているでしょう。
ロボットにドライブトレインが設定されていることを確認してください。そうすると、ツールボックスにドライブトレイン ブロックが表示されます。まだ追加していない場合は、ドライブトレインの設定を参照してください。
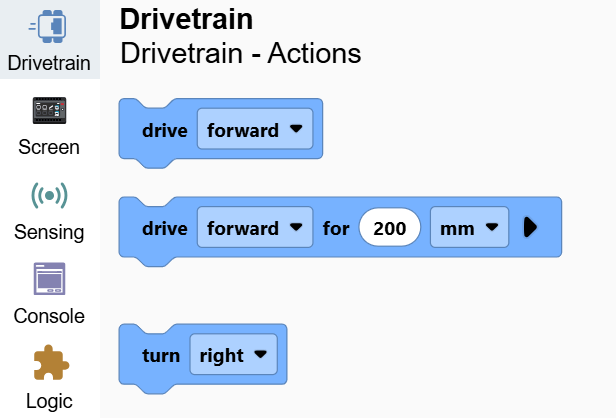
when started ブロックの下に turn for ブロックを取り付けます。
始動時に下部に接続されたブロックの回転。#
開始したとき
[右 v] へ (90) 度旋回 ▶
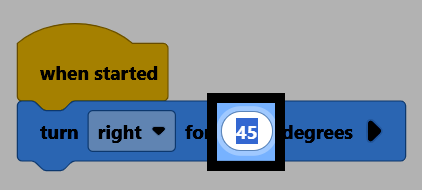
degrees パラメータを 180 に変更してください。
ロボットがVEXcodeに接続されていることを確認してから、「ダウンロード」を選択してプロジェクトをBrainにダウンロードしてください。
プロジェクトを実行するには、「実行」を選択してください。ロボットは向きを変えて反対方向を向きます。