
نموذج المسابقة#
يشرح هذا الدرس التعليمي قالب المسابقة في VEXcode V5. بنهاية الدرس، ستعرف وظيفة كل قسم من أقسام القالب.
يُستخدم نموذج المسابقة للمشاريع التي ستعمل بنظام التحكم الميداني خلال مسابقة VEX V5 للروبوتات أو مسابقة VEX U للروبوتات. يقسم هذا النموذج المشروع إلى فترتين: الفترة المستقلة، حيث يعمل الروبوت بشكل مستقل، وفترة التحكم من قِبل السائق، حيث يقوم السائق بتشغيل الروبوت باستخدام وحدة تحكم.
يضمن استخدام هذا القالب امتثال مشروعك لقواعد مسابقة VEX V5 وسيتصل بشكل صحيح بنظام التحكم الذكي في الملعب أثناء المباراة.
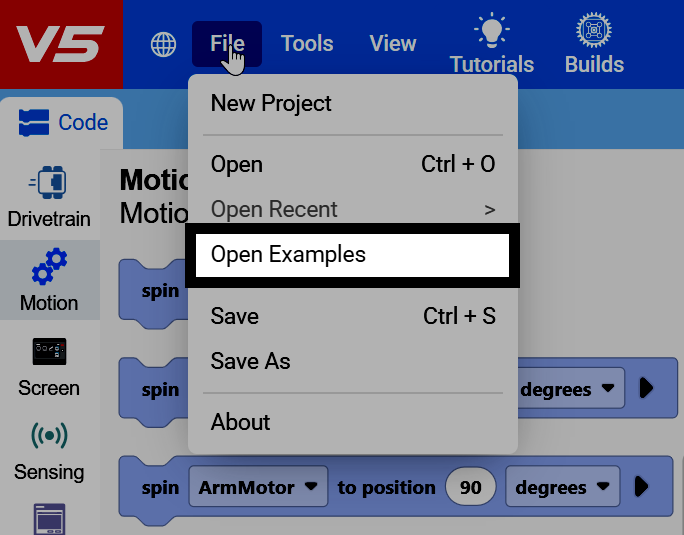
حدد ملف في أعلى يسار VEXcode، ثم حدد فتح الأمثلة.
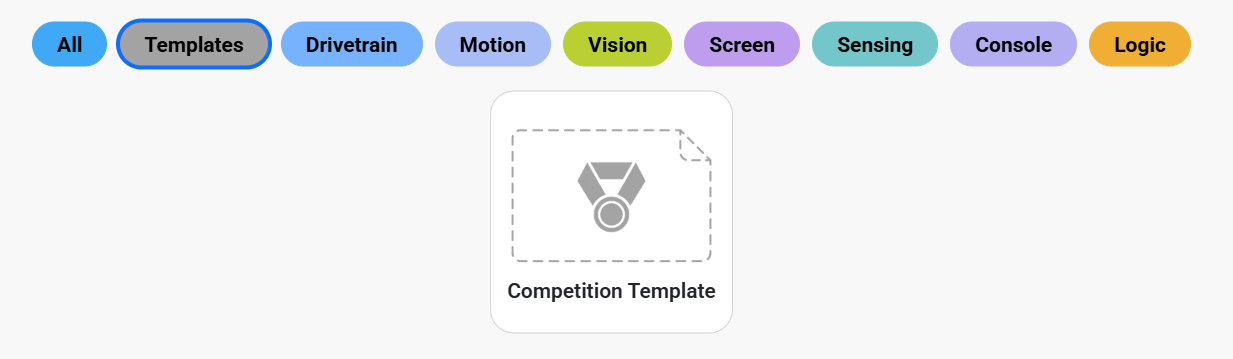
قم بالتصفية حسب القوالب للعثور على قالب المسابقة.
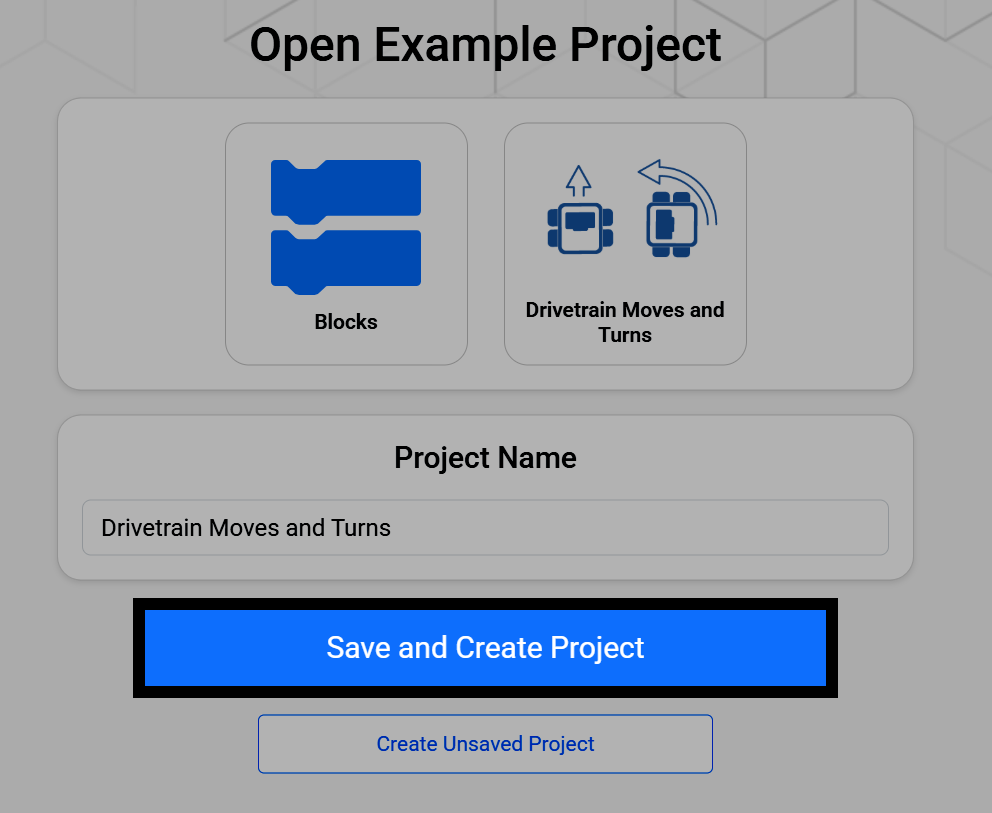
يؤدي اختيار قالب المسابقة إلى فتح شاشة يمكنك من خلالها إعادة تسميته وحفظه على جهازك. اختر حفظ وإنشاء مشروع لحفظ المشروع الجديد على جهازك.
يبدأ مشروع قالب المنافسة بثلاث كتل قبعة موجودة بالفعل في مساحة العمل، واحدة لكل جزء من المباراة: عند بدء التشغيل، عند التشغيل الذاتي، وعند التحكم بواسطة السائق مع كتلة إلى الأبد مرفقة بالفعل.
عند البدء
عند الحالة الآلية :: hat events
when drive control :: hat events
للأبد
fin
يتم تشغيل كتلة عند بدء التشغيل مرة واحدة، فور بدء المشروع، قبل بدء فترات التشغيل الذاتي أو التشغيل بواسطة السائق. استخدمها لأي إعداد يحتاجه الروبوت، مثل معايرة الجيروسكوب أو مستشعر القصور الذاتي، أو ضبط المتغيرات.
إذا لم تكن هناك حاجة إلى إعداد، فيمكن أن تظل خانة عند بدء التشغيل فارغة.
عند البدء
معايرة نظام القيادة
تُنفَّذ الكتل المرفقة بكتلة “التشغيل الذاتي” خلال فترة “التشغيل الذاتي”، عندما يُرسل نظام التحكم الميداني إشارة التشغيل الذاتي ويتصرف الروبوت من تلقاء نفسه، دون تدخل من السائق. استخدم هذه المجموعة لإجراء عملية تسجيل النقاط أو أي سلوك ذاتي آخر.
إذا لم يكن السلوك التلقائي مرغوبًا فيه، فيمكن أن تظل كتلة عندما يكون السلوك التلقائي فارغة.
عند الحالة الآلية :: hat events
تشغيل [للأمام v] لمسافة (600) [مم v] ▶
إيقاف القيادة
تعمل الكتل المرفقة بكتلة عندما يتحكم السائق خلال فترة التحكم بواسطة السائق، عندما يرسل نظام التحكم الميداني إشارة تحكم السائق ويقوم السائق بتشغيل الروبوت باستخدام وحدة تحكم.
when drive control :: hat events
للأبد
إذا <[Controller1 v] [X v] مضغوط؟> إذن
تشغيل [للأمام v]
وإلا
إيقاف القيادة
fin
fin