تحريك الذراع#
Moving the Arm
يشرح هذا الدرس كيفية تحريك ذراع روبوت VEX V5 Clawbot الخاص بك في VEXcode V5. في النهاية، سيكون لديك مشروع يرفع الذراع.
تأكد من أن الروبوت الخاص بك مُهيأ باستخدام إصدار Drivetrain, Inertial من Clawbot، حتى تتمكن من رؤية كتل ArmMotor في صندوق الأدوات.
قم بتوصيل كتلة محرك الدوران لـ بكتلة عند بدء التشغيل.
محرك الدوران الخاص بالكتلة، يقوم بتدوير ArmMotor افتراضيًا.#
عند البدء
أدر [ArmMotor v] [لأعلى v] بمقدار (90) [درجات v] ▶
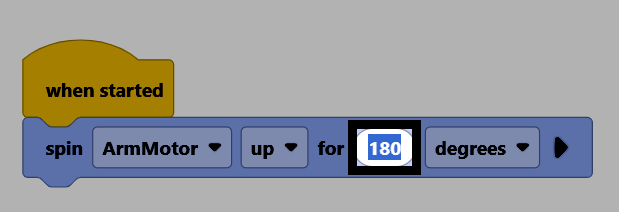
قم بتغيير معلمة المسافة إلى 180، لتحريك الذراع 180 درجة من موضعها الحالي.
تأكد من أن الروبوت الخاص بك متصل بـ VEXcode، ثم حدد تنزيل لتنزيل المشروع إلى Brain.
اختر “تشغيل” لتشغيل المشروع. سيرفع هذا المشروع الذراع الآن.