تحريك المخلب#
يشرح هذا الدرس كيفية تحريك المخلب في روبوت VEX V5 Clawbot الخاص بك في VEXcode V5. في النهاية، سيكون لديك مشروع يقوم بإغلاق المخلب، والانتظار، ثم فتحه مرة أخرى.
تأكد من أن الروبوت الخاص بك مُهيأ باستخدام إصدار Drivetrain, Inertial من Clawbot، حتى تتمكن من رؤية كتل ClawMotor في صندوق الأدوات.
قم بتوصيل محركي دوران للكتل أسفل كتلة عند بدء التشغيل.
عند البدء
أدر [ArmMotor v] [لأعلى v] بمقدار (90) [درجات v] ▶
أدر [ArmMotor v] [لأعلى v] بمقدار (90) [درجات v] ▶
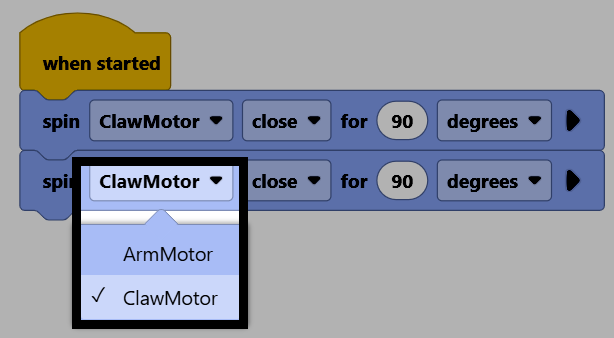
قم بتغيير معلمات المحرك لكليهما إلى ClawMotor حتى يتحكما في المخلب.
قم بربط كتلة انتظار بين الكتلتين، للتوقف مؤقتًا قبل فتح المخلب مرة أخرى.
عند البدء
أدر [ClawMotor v] [يغلق v] بمقدار (90) [درجات v] ▶
انتظر (1) ثانية
أدر [ClawMotor v] [يغلق v] بمقدار (90) [درجات v] ▶
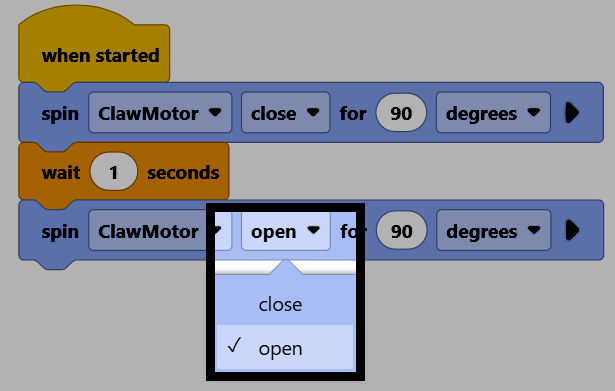
قم بتغيير معلمة الاتجاه لمحرك الدوران الثاني الخاص بالكتلة إلى “فتح” لفتح المخلب مرة أخرى.
تأكد من أن الروبوت الخاص بك متصل بـ VEXcode، ثم حدد تنزيل لتنزيل المشروع إلى Brain.
اختر “تشغيل” لتشغيل المشروع. سيقوم هذا المشروع الآن بإغلاق أداة التثبيت، والانتظار، ثم إعادة فتحها.