Robota pagriešana#
Turning Your Robot
Šajā pamācībā ir parādīts, kā VEXcode V5 versijā izmantot pagrieziena bloku, lai pagrieztu savu robotu. Līdz tam laikam jums būs projekts, kas pagriezīs jūsu robotu.
Pārliecinieties, vai jūsu robots ir konfigurēts ar piedziņu, lai rīklodziņā redzētu piedziņas blokus. Ja vēl neesat to pievienojis, skatiet sadaļu Piedziņas konfigurēšana.
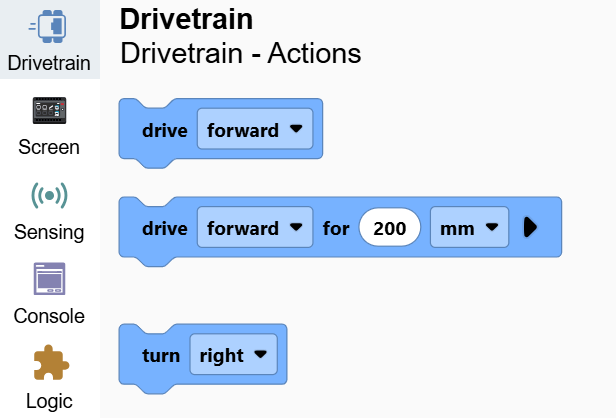
Zem bloka kad sākts piestiprini bloku apgriezienam.
Pagrieziens blokam, kas savienots zemāk, kad tas ir sākts.#
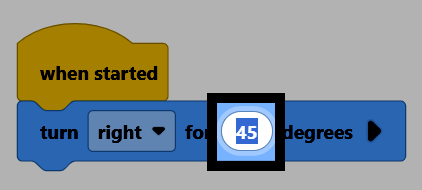
kad sākts
griezties [pa labi v] par (90) grādiem ▶
Mainiet parametru grādi uz 180.
Pārliecinieties, vai jūsu robots ir pievienots VEXcode, pēc tam atlasiet Lejupielādēt, lai lejupielādētu projektu smadzenēs.
Atlasiet Palaist, lai palaistu projektu. Robots apgriezīsies pretējā virzienā.