تكوين نظام نقل الحركة#

Configuring a Drivetrain

يشرح لك هذا البرنامج التعليمي كيفية تكوين نظام نقل الحركة في VEXcode V5. بنهاية البرنامج، ستكون قد أضفت نظام نقل الحركة وقمت بتكوينه.

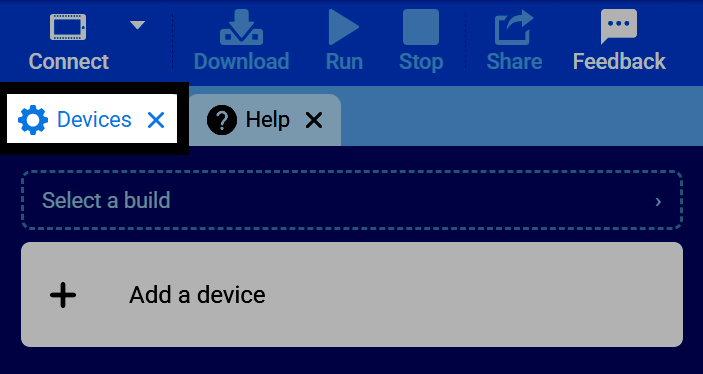
  1. حدد علامة التبويب الأجهزة.

لقطة شاشة لشريط علامات التبويب في VEXcode، مع تمييز علامة تبويب الأجهزة.
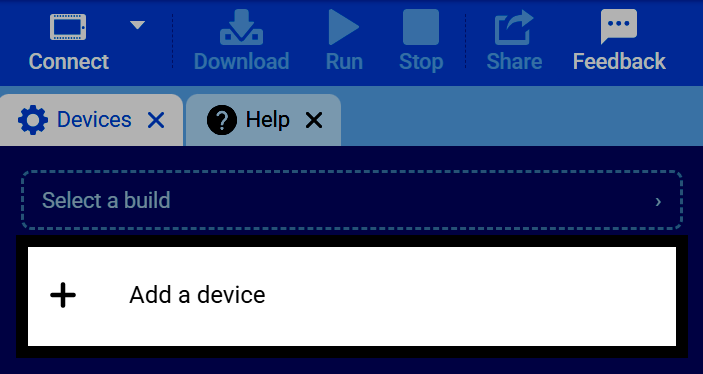
  1. حدد إضافة جهاز.

لقطة شاشة لعلامة تبويب الأجهزة، مع تمييز زر إضافة جهاز.
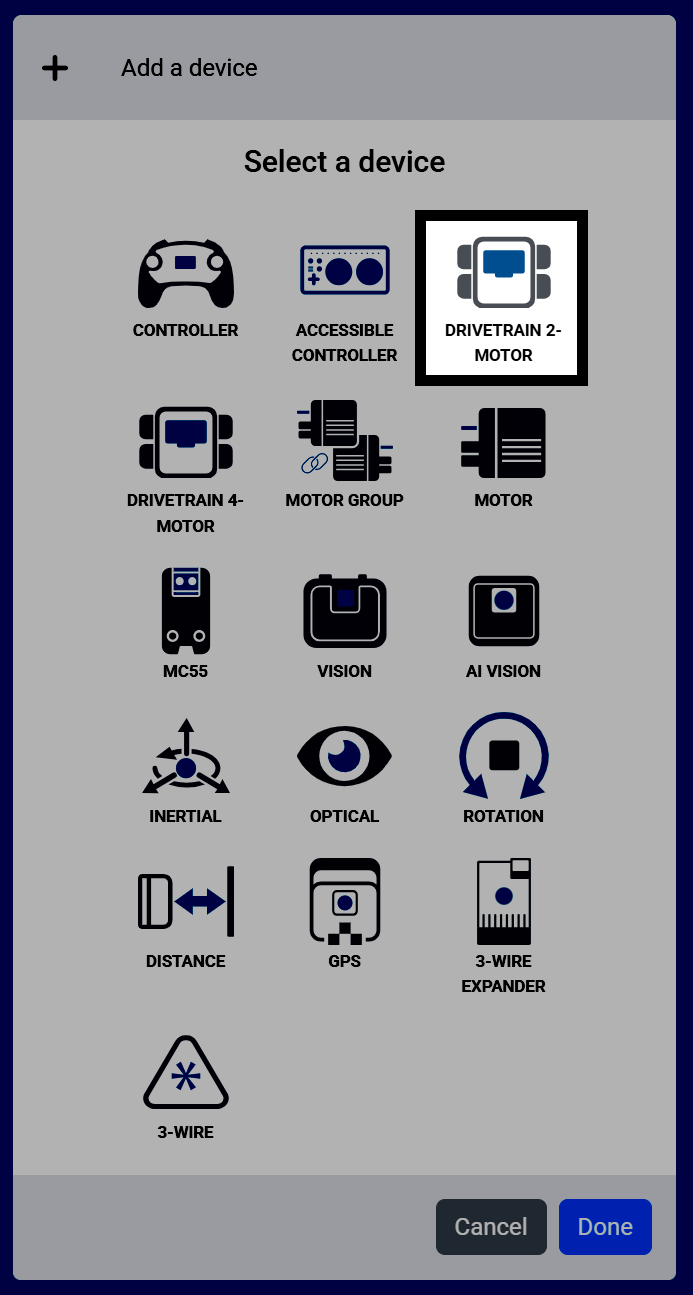
  1. اختر نظام الدفع ثنائي المحرك.

لقطة شاشة لشاشة تحديد الجهاز، مع تمييز نظام الدفع ثنائي المحرك من بين خيارات الأجهزة الأخرى.
  1. حدد المنفذ الذي يتصل به المحرك الأيسر.
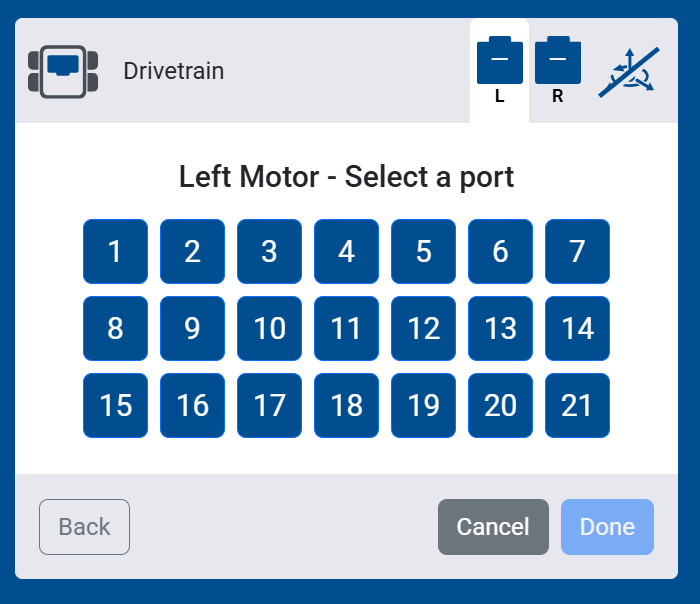
لقطة شاشة لشاشة اختيار منفذ المحرك الأيسر، تعرض المنافذ من 1 إلى 21 للاختيار من بينها.
  1. حدد المنفذ الذي يتصل به المحرك الصحيح.
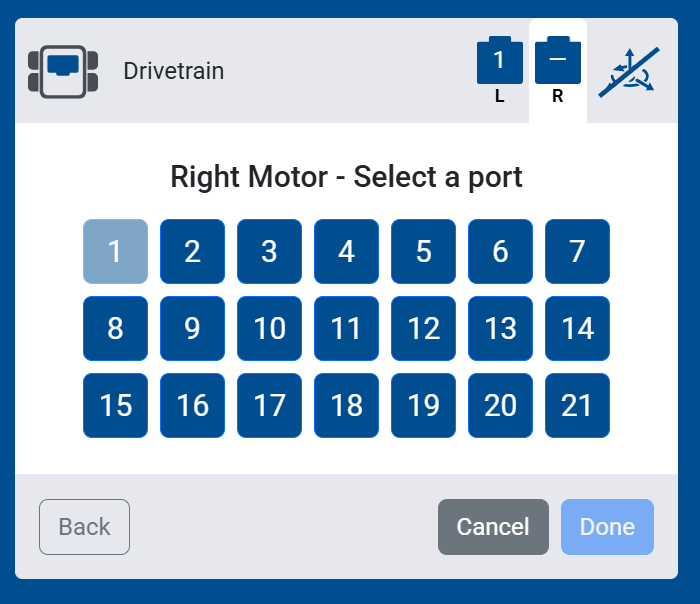
لقطة شاشة لشاشة اختيار منفذ المحرك الأيمن، تعرض المنافذ من 1 إلى 21 للاختيار من بينها.
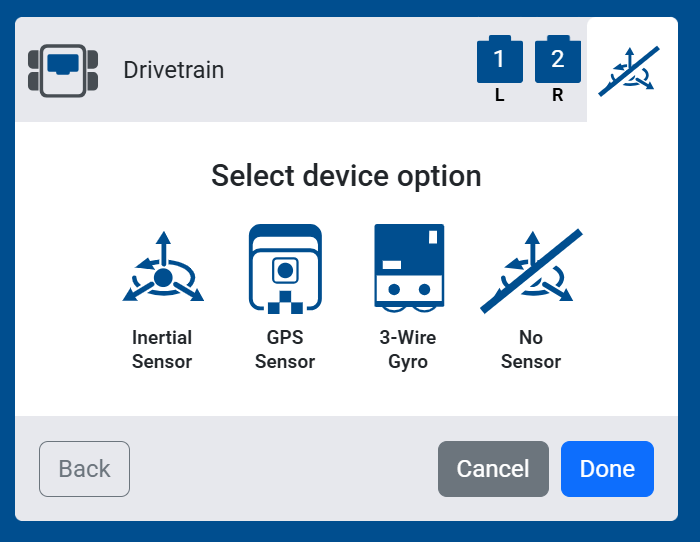
  1. اختر بدون مستشعر.

لقطة شاشة لشاشة اختيار الجهاز، مع تمييز خيار "بدون مستشعر" بين خيارات مستشعر القصور الذاتي، ومستشعر نظام تحديد المواقع العالمي (GPS)، والجيروسكوب ثلاثي الأسلاك.
  1. حدد تم لإضافة مجموعة نقل الحركة إلى الروبوت الخاص بك.
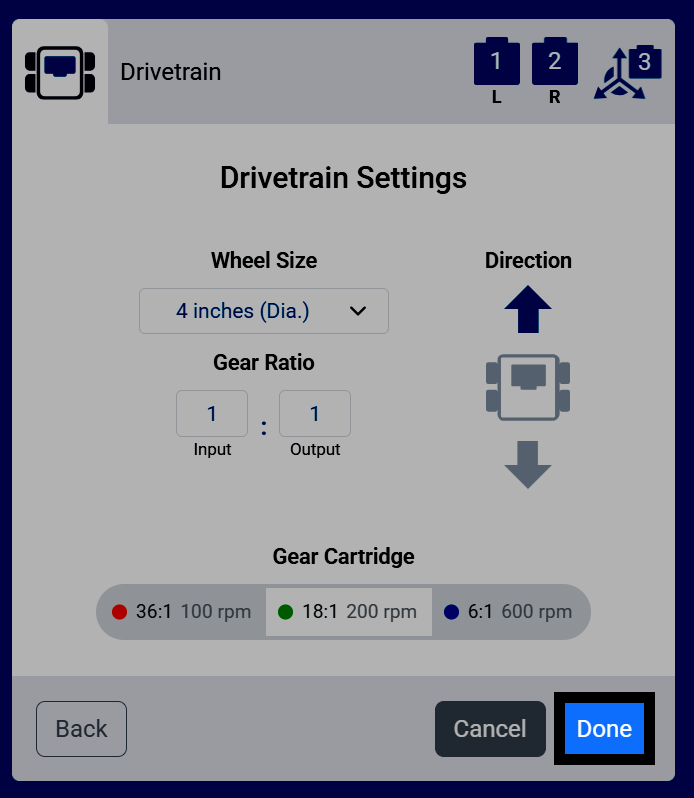
لقطة شاشة لإعدادات نظام الدفع، مع تمييز زر "تم".
  1. سيظهر نظام نقل الحركة الآن في قائمة الأجهزة الخاصة بك.
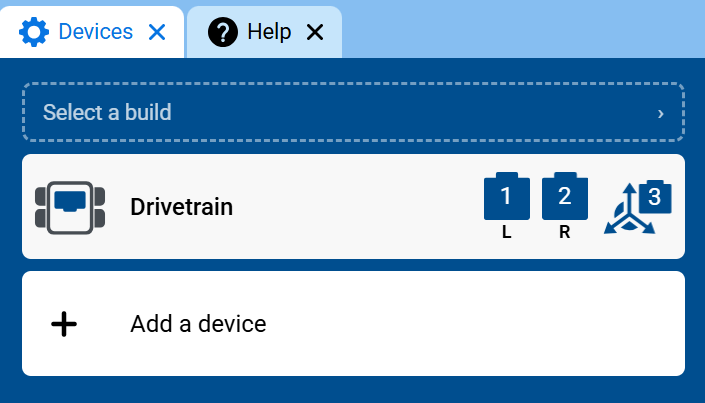
لقطة شاشة لعلامة تبويب الأجهزة، تُظهر مجموعة نقل الحركة في قائمة الأجهزة مع منافذ المحرك اليسرى واليمنى.
  1. ستظهر فئة نظام نقل الحركة الآن في صندوق الأدوات، وتحتوي على كتلها.
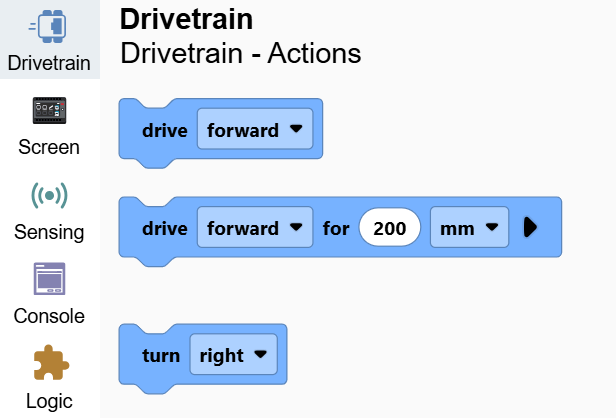
لقطة شاشة لصندوق الأدوات مع فتح فئة مجموعة نقل الحركة، تُظهر كتل القيادة والانعطاف.