
সার্ভো মোটর#
ভূমিকা#
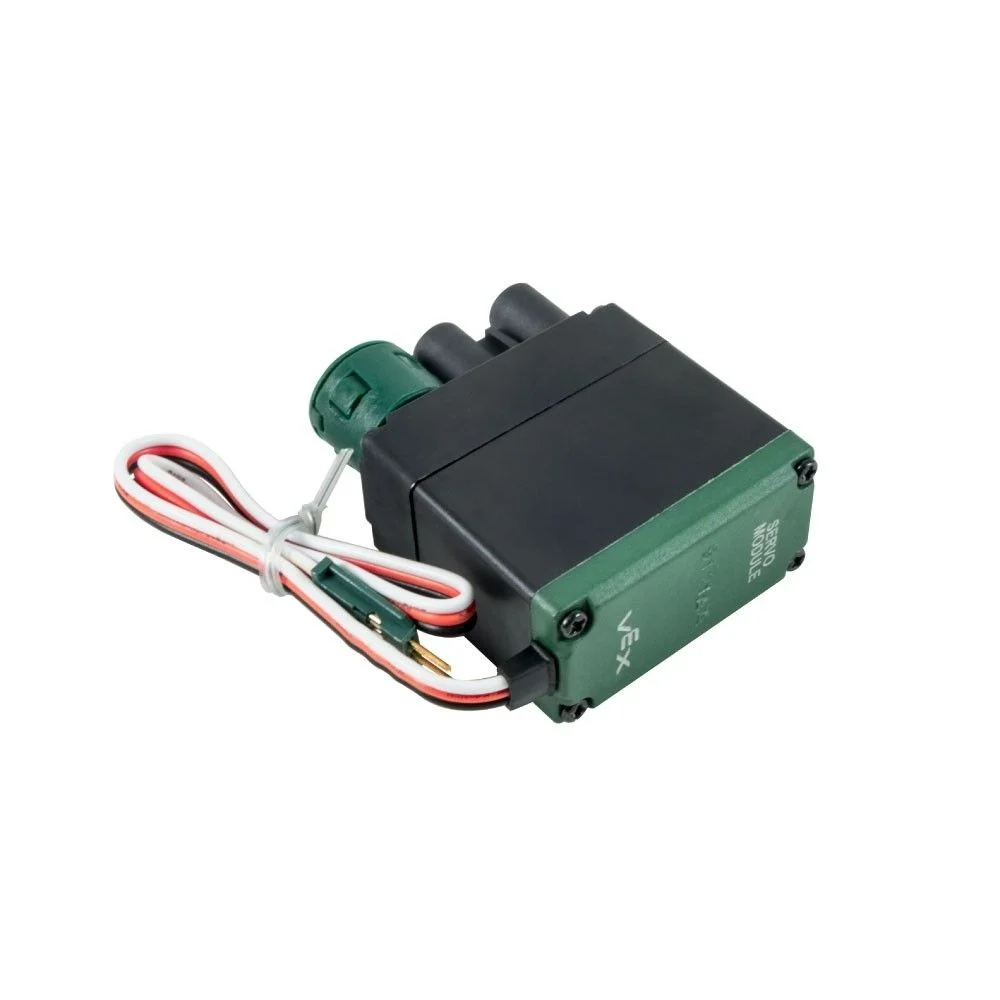
VEX 3-Wire Servo Motor হলো একটি ৩-তারের ডিভাইস যা EXP Brain থেকে আসা নিয়ন্ত্রণ সংকেতের উপর ভিত্তি করে একটি নির্দিষ্ট অবস্থানে ঘোরে।
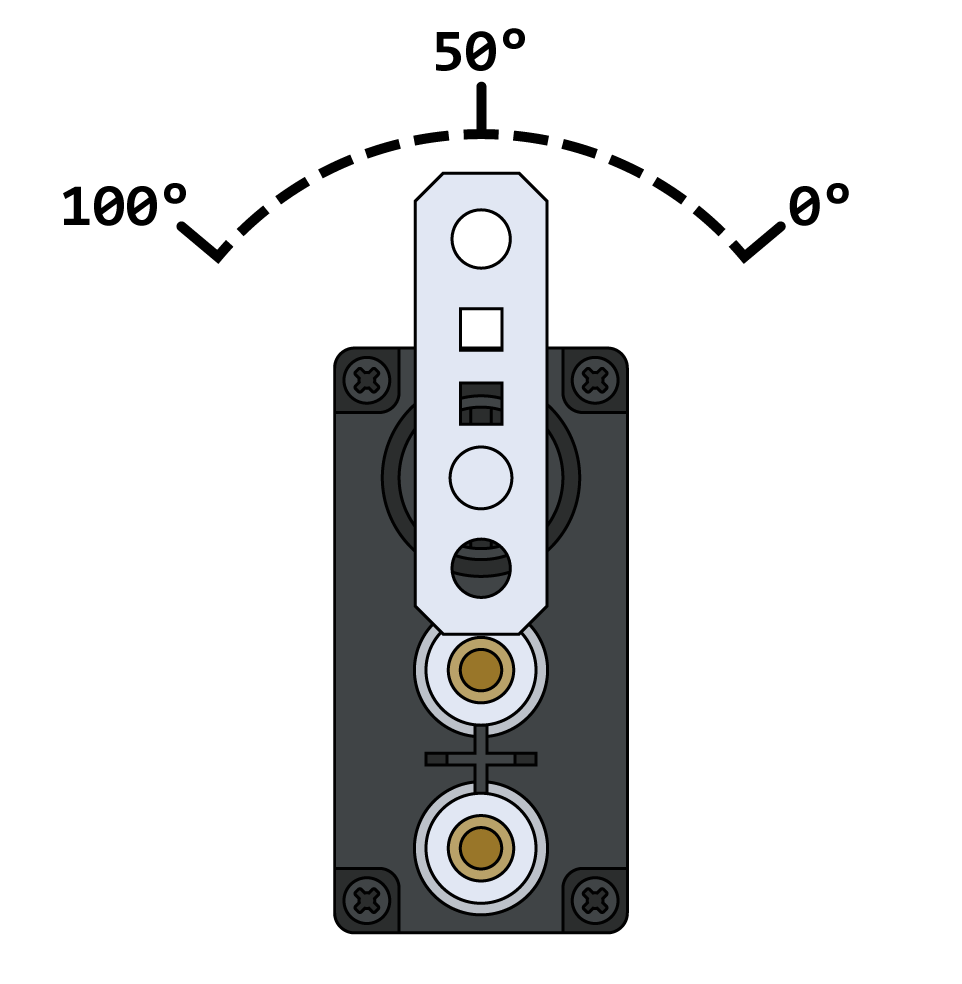
একটি সার্ভো মোটর ০ থেকে ১০০ ডিগ্রির মধ্যে একটি অবস্থানে যায় এবং সেই অবস্থানটি ধরে রাখে। স্মার্ট মোটরের মতো নয়, সার্ভো মোটর অবস্থান নিয়ন্ত্রণের জন্য ব্যবহৃত হয়, অবিরাম ঘোরার জন্য নয়।
নিচে উপলব্ধ সার্ভো মোটর ব্লকগুলির একটি তালিকা দেওয়া হলো:
ক্রিয়া — একটি সার্ভো মোটরকে কোনো অবস্থানে সরানো।
সার্ভোকে অবস্থানে ঘোরানো – একটি সার্ভো মোটরকে 0 থেকে 100 ডিগ্রির মধ্যে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
অবস্থান ঠিক করতে সার্ভো ঘোরান#
স্পিন সার্ভো টু পজিশন স্ট্যাক ব্লকটি একটি সার্ভো মোটরকে ০ থেকে ১০০ ডিগ্রির মধ্যে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়। সার্ভো মোটরটি সেই অবস্থানটি ধরে রাখবে যতক্ষণ না এটিকে অন্য কোনো অবস্থান দেওয়া হয়।
দ্রষ্টব্য: একটি সার্ভো মোটর যেকোনো নড়াচড়া সম্পন্ন করার আগে প্রতিটি প্রকল্প স্বয়ংক্রিয়ভাবে নিজেকে ৫০ ডিগ্রিতে কেন্দ্রীভূত করে শুরু করে।
[ServoA v] কে [50] ডিগ্রি অবস্থানে ঘোরাও
প্যারামিটার |
বর্ণনা |
|---|---|
ডিভাইস |
যে সার্ভো মোটরটি সরাতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা সার্ভো মোটরগুলো থেকে বেছে নিন। |
অবস্থান |
সার্ভো মোটরকে যে অবস্থানে সরাতে হবে, তার সীমা ০ থেকে ১০০ ডিগ্রি। এখানে পূর্ণ সংখ্যা ব্যবহার করা হয়। |
শুরু হলে
[Move the Servo Motor to three different positions.]
[ServoA v] কে [0] ডিগ্রি অবস্থানে ঘোরাও
(1) সেকেন্ড অপেক্ষা করো
[ServoA v] কে [50] ডিগ্রি অবস্থানে ঘোরাও
(1) সেকেন্ড অপেক্ষা করো
[ServoA v] কে [100] ডিগ্রি অবস্থানে ঘোরাও