
স্মার্ট মোটর#
ভূমিকা#
মোটর এবং মোটর গ্রুপ একটি রোবটের বিভিন্ন অংশের চলাচল নিয়ন্ত্রণ করে। একটি মোটর একটি কনফিগার করা স্মার্ট মোটরকে নিয়ন্ত্রণ করে, যেখানে একটি মোটর গ্রুপ দুটি কনফিগার করা স্মার্ট মোটরকে একসাথে নিয়ন্ত্রণ করে যাতে তারা একযোগে চলে। মোটর এবং মোটর গ্রুপ একটি বাহু তুলতে, একটি নখর ঘোরাতে, একটি চাকা ঘোরাতে, বা কাঠামোর অন্য কোনো অংশ সরাতে ব্যবহার করা যেতে পারে। দুটি বা চারটি মোটর একটি ড্রাইভট্রেন হিসাবে একসাথে কাজ করে পুরো রোবটটিকে সরাতে এবং ঘোরাতে পারে।
প্রতিটি মোটর ডিভাইসেস উইন্ডোতে কনফিগার করা হয়। গঠনের উপর নির্ভর করে মোটরের নাম এবং দিক পরিবর্তন হতে পারে। একটি কাস্টম রোবট ভিন্ন মোটরের নাম বা দিক ব্যবহার করতে পারে।
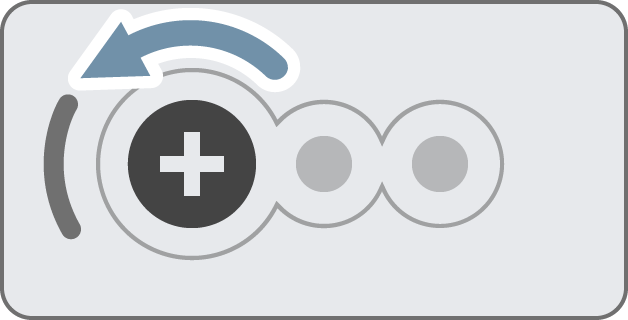
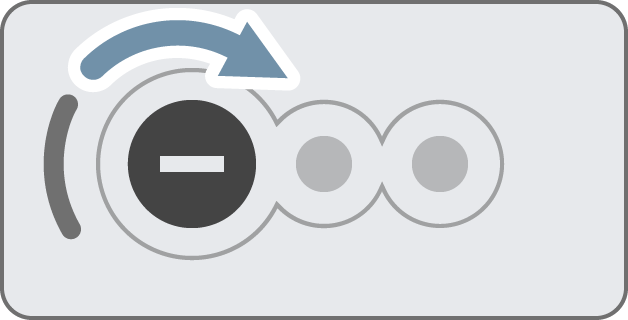
ডিফল্টরূপে, ফরওয়ার্ড একটি মোটরকে ঘড়ির কাঁটার বিপরীত দিকে এবং রিভার্স একটি মোটরকে ঘড়ির কাঁটার দিকে ঘোরায়। যদি ডিভাইসেস উইন্ডোতে একটি মোটরকে রিভার্সে সেট করা হয়, তাহলে এই দিকগুলো উল্টে যাবে।
মোটর এবং মোটর গ্রুপ কোড করার অনেক উপায় আছে। নিচে সমস্ত স্মার্ট মোটর ব্লকের একটি তালিকা দেওয়া হলো:
ক্রিয়াকলাপ — মোটর এবং মোটর গ্রুপগুলিকে থামানো ও ঘোরানো।
মোটর ঘোরান – একটি মোটর বা মোটর গ্রুপকে অনির্দিষ্টকালের জন্য সামনে বা পিছনে ঘোরায়।
মোটর ঘোরান – একটি মোটর বা মোটর গ্রুপকে নির্দিষ্ট দূরত্বে (ডিগ্রি বা ঘূর্ণনে) ঘোরায়।
মোটরকে অবস্থানে ঘোরান – একটি মোটর বা মোটর গ্রুপকে একটি নির্দিষ্ট অবস্থানে ঘোরায়।
মোটর বন্ধ করুন – একটি মোটর বা মোটর গোষ্ঠীর ঘূর্ণন বন্ধ করে।
সেটিংস — মোটর এবং মোটর গ্রুপের সেটিংস সমন্বয় করুন।
মোটরের বেগ নির্ধারণ করুন – একটি মোটর বা মোটর গ্রুপকে বলে দেয় যে তারা কত দ্রুত ঘুরবে।
মোটরের অবস্থান সেট করুন – মোটর বা মোটর গ্রুপের বর্তমান অবস্থানকে একটি নতুন মানে পরিবর্তন করে।
মোটর থামানো সেট করুন – একটি মোটর বা মোটর গ্রুপ কীভাবে চলা বন্ধ করবে তা সেট করে: ব্রেক করে, গতি কমিয়ে, বা থেমে গিয়ে।
মোটরের সর্বোচ্চ টর্ক সেট করুন – ঘোরার সময় একটি মোটর বা মোটর গ্রুপ কতটা জোরে ধাক্কা দিতে পারবে তা সেট করে।
মোটর টাইমআউট সেট করুন – একটি মোটর বা মোটর গ্রুপ কত সেকেন্ড ধরে একটি মুভমেন্ট শেষ করার চেষ্টা করবে তা সেট করে।
মান — মোটর এবং মোটর গ্রুপের অবস্থা পরীক্ষা করুন।
মোটরের কাজ শেষ – মোটর বা মোটর গ্রুপের চলাচল শেষ হয়েছে কিনা তা জানায়।
মোটর ঘুরছে – মোটর বা মোটর গ্রুপ ঘুরছে কিনা তা জানায়।
মোটরের অবস্থান – মোটর বা মোটর গ্রুপের বর্তমান অবস্থান জানায়।
মোটরের বেগ – মোটর বা মোটর গ্রুপটি কত দ্রুত ঘুরছে তা শতাংশ হিসাবে জানায়, যা -100% থেকে 100% পর্যন্ত হয়ে থাকে।
মোটর কারেন্ট – মোটর বা মোটর গ্রুপ কী পরিমাণ বৈদ্যুতিক কারেন্ট ব্যবহার করছে তা জানায়।
মোটর শক্তি – মোটর বা মোটর গ্রুপ কী পরিমাণ শক্তি ব্যবহার করছে তা জানায়।
মোটর টর্ক – মোটর বা মোটর গ্রুপ কী পরিমাণ টর্ক ব্যবহার করছে তা জানায়।
মোটর দক্ষতা – মোটর বা মোটর গ্রুপ কতটা দক্ষতার সাথে শক্তি ব্যবহার করছে তা জানায়।
মোটরের তাপমাত্রা – মোটর বা মোটর গ্রুপের তাপমাত্রা জানায়।
কর্ম#
স্পিন মোটর#
স্পিন মোটর স্ট্যাক ব্লকটি একটি মোটর বা মোটর গ্রুপকে অনির্দিষ্টকালের জন্য সামনে বা পেছনে ঘোরায়। মোটর বা মোটর গ্রুপটি ততক্ষণ ঘুরতে থাকবে যতক্ষণ না এটিকে অন্য কোনো কাজ দেওয়া হয়, যেমন ভিন্ন দিকে ঘোরানো বা থামানো।
[Motor1 v] [সামনে v] ঘোরাও
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপটিকে ঘোরানো হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
দিকনির্দেশনা |
মোটর বা মোটর গ্রুপটি যে দিকে ঘোরে। ডিফল্টরূপে, বিকল্পগুলো হলো সম্মুখ এবং বিপরীত। মোটরের কনফিগারেশনের উপর নির্ভর করে দিক পছন্দের পরিবর্তন হতে পারে। |
শুরু হলে
[Spin the motor forward for 1 second.]
[Motor1 v] [সামনে v] ঘোরাও
(1) সেকেন্ড অপেক্ষা করো
[Motor1 v] থামাও
স্পিন মোটরের জন্য#
স্ট্যাক ব্লকের স্পিন মোটর একটি মোটর বা মোটর গ্রুপকে একটি নির্দিষ্ট দূরত্বে ঘোরায়। এই ঘূর্ণনটি মোটর বা মোটর গ্রুপের বর্তমান অবস্থানের সাপেক্ষে হয়। স্ট্যাকের পরবর্তী ব্লকটি চলার আগে, প্রজেক্টটি আগের মোটর বা মোটর গ্রুপটির ঘূর্ণন শেষ হওয়া পর্যন্ত অপেক্ষা করবে।
[Motor1 v] [সামনে v] দিকে [90] [ডিগ্রি v] ঘোরাও ▶
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপটিকে ঘোরানো হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
দিকনির্দেশনা |
মোটর বা মোটর গ্রুপটি যে দিকে ঘোরে। ডিফল্টরূপে, বিকল্পগুলো হলো সম্মুখ এবং বিপরীত। মোটরের কনফিগারেশনের উপর নির্ভর করে দিক পছন্দের পরিবর্তন হতে পারে। |
দূরত্ব |
মোটর বা মোটর গ্রুপটি যে দূরত্বে ঘোরে। ডিগ্রির ক্ষেত্রে পূর্ণ সংখ্যা ব্যবহার করা হয়। ঘূর্ণনের ক্ষেত্রে পূর্ণ সংখ্যা বা দশমিক সংখ্যা ব্যবহার করা যেতে পারে। |
ইউনিট |
দূরত্বের একক: ডিগ্রি বা টার্ন। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
উদাহরণ
শুরু হলে
[Spin the motor forward once, then reset.]
[Motor1 v] [সামনে v] দিকে (90) [ডিগ্রি v] ঘোরাও ▶
[Motor1 v] [বিপরীত v] দিকে (90) [ডিগ্রি v] ঘোরাও ▶
মোটর ঘুরিয়ে অবস্থানে আনুন#
স্পিন মোটর টু পজিশন স্ট্যাক ব্লকটি একটি মোটর বা মোটর গ্রুপকে একটি নির্দিষ্ট অবস্থানে ঘোরায়।
একটি মোটর বা মোটর গ্রুপের অবস্থান হলো এটি কতটুকু ঘুরেছে, যা ডিগ্রি বা টার্ন-এ পরিমাপ করা হয়। এক টার্ন ৩৬০ ডিগ্রির সমান। একটি প্রোজেক্টের শুরুতে, মোটরের অবস্থান ০ ডিগ্রিতে সেট করা থাকে। সেট মোটর পজিশন ব্লক ব্যবহার করেও মোটরের অবস্থান সেট করা যায়।
অবস্থানের মানগুলো পরম। এর মানে হলো, ঘূর্ণনের দিকটি মোটর বা মোটর গ্রুপের বর্তমান অবস্থানের উপর নির্ভর করে।
উদাহরণস্বরূপ, যদি মোটরটি ০ ডিগ্রি থেকে যাত্রা শুরু করে ৭২০ ডিগ্রি অবস্থানে ঘোরে, তবে এটি সামনের দিকে দুইবার ঘুরবে। এরপর যদি এটি ৩৬০ ডিগ্রি অবস্থানে ঘোরে, তবে এটি পেছনের দিকে একবার ঘুরবে, কারণ ৩৬০ হলো ৭২০-এর চেয়ে কম।
[Motor1 v] (90) [ডিগ্রি v] অবস্থানে ঘোরাও ▶
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপটিকে ঘোরানো হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
অবস্থান |
যে অবস্থানে মোটর বা মোটর গ্রুপটি ঘুরবে। ডিগ্রির ক্ষেত্রে পূর্ণ সংখ্যা ব্যবহার করা হয়। ঘূর্ণনের ক্ষেত্রে পূর্ণ সংখ্যা বা দশমিক সংখ্যা ব্যবহার করা যেতে পারে। |
ইউনিট |
অবস্থানের একক: ডিগ্রি বা পাক। |
এবং অপেক্ষা করবেন না |
এবং অপেক্ষা করবেন না বলার জন্য ব্লকটি প্রসারিত করতে তীরচিহ্ন ( ▶ ) নির্বাচন করুন, যাতে স্ট্যাকের পরবর্তী ব্লকটি অবিলম্বে রান হয়। |
শুরু হলে
[Spin the motor to the new 0 position.]
[Motor1 v]-এর অবস্থান [180] [ডিগ্রি v] সেট করো
[Motor1 v] [0] [ডিগ্রি v] অবস্থানে ঘোরাও ▶
মোটর বন্ধ করুন#
স্টপ মোটর স্ট্যাক ব্লকটি নির্বাচিত মোটর বা মোটর গ্রুপকে থামিয়ে দেয়। মোটর বা মোটর গ্রুপটি তার বর্তমান থামার পদ্ধতির (যেমন: ব্রেক, কোস্ট বা হোল্ড) উপর ভিত্তি করে বন্ধ হয়।
[Motor1 v] থামাও
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপটি বন্ধ করতে চান। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
শুরু হলে
[Motor1 v] [সামনে v] ঘোরাও
(1) সেকেন্ড অপেক্ষা করো
[Motor1 v] থামাও
সেটিংস#
মোটরের অবস্থান সেট করুন#
একটি মোটর বা মোটর গ্রুপের অবস্থান হলো এটি কতটুকু ঘুরেছে, যা ডিগ্রি বা ঘূর্ণনে পরিমাপ করা হয়। এক ঘূর্ণন ৩৬০ ডিগ্রির সমান। ‘সেট মোটর পজিশন’ স্ট্যাক ব্লকটি মোটর বা মোটর গ্রুপের বর্তমান অবস্থানকে একটি নতুন মানে পরিবর্তন করে।
উদাহরণস্বরূপ, যদি একটি মোটর ১৮০ ডিগ্রি ঘুরে থাকে, তবে এর অবস্থান ০ ডিগ্রিতে সেট করলে সেই অবস্থানটি ১৮০ থেকে ০ ডিগ্রিতে রিসেট হয়ে যাবে। এরপর মোটরটি সেই নতুন মানের উপর ভিত্তি করে বিভিন্ন অবস্থানে ঘুরতে পারবে।
[Motor1 v]-এর অবস্থান (0) [ডিগ্রি v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের অবস্থান নির্ধারণ করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
অবস্থান |
মোটর বা মোটর গ্রুপের জন্য যে অবস্থান মান নির্ধারণ করতে হবে। ডিগ্রির ক্ষেত্রে পূর্ণ সংখ্যা ব্যবহার করুন। ঘূর্ণনের ক্ষেত্রে পূর্ণ সংখ্যা বা দশমিক সংখ্যা ব্যবহার করা যেতে পারে। |
ইউনিট |
অবস্থানের একক: ডিগ্রি বা পাক। |
শুরু হলে
[Spin the motor to the new 0 position.]
[Motor1 v]-এর অবস্থান [180] [ডিগ্রি v] সেট করো
[Motor1 v] [0] [ডিগ্রি v] অবস্থানে ঘোরাও ▶
মোটরের বেগ সেট করুন#
সেট মোটর ভেলোসিটি স্ট্যাক ব্লকটি একটি মোটর বা মোটর গ্রুপকে বলে দেয় যে সেটি কত দ্রুত ঘুরবে। উচ্চতর শতাংশ মোটর বা মোটর গ্রুপকে দ্রুততর ঘোরায় এবং নিম্নতর শতাংশ মোটর বা মোটর গ্রুপকে ধীরতর ঘোরায়।
প্রতিটি প্রজেক্ট ডিফল্টরূপে প্রতিটি মোটর বা মোটর গ্রুপ ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
দ্রষ্টব্য: উচ্চ বেগ মোটর বা মোটর গ্রুপকে দ্রুত ঘোরায়, কিন্তু এটি কম নির্ভুল হতে পারে। নিম্ন বেগ মোটর বা মোটর গ্রুপকে ধীরে ঘোরায়, কিন্তু এটি আরও নির্ভুল হতে পারে।
[Motor1 v]-এর গতি [50] [% v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের বেগ নির্ধারণ করতে চান, সেটি ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
বেগ |
যে গতিতে মোটর বা মোটর গ্রুপটি ঘুরবে। শতাংশ ০% থেকে ১০০% পর্যন্ত পূর্ণ সংখ্যা ব্যবহার করে। আরপিএম ০ থেকে ১২৭ পর্যন্ত পূর্ণ সংখ্যা ব্যবহার করে। |
ইউনিট |
বেগের একক: % বা rpm (রেভোলিউশনস পার মিনিট)। |
শুরু হলে
[Spin forward at the default velocity.]
[Motor1 v] [সামনে v] দিকে [90] [ঘুরন v] ঘোরাও ▶
[Spin slower.]
[Motor1 v]-এর গতি (20) [% v] সেট করো
[Motor1 v] [বিপরীত v] দিকে [90] [ঘুরন v] ঘোরাও ▶
[Spin faster.]
[Motor1 v]-এর গতি (100) [% v] সেট করো
[Motor1 v] [সামনে v] দিকে [90] [ঘুরন v] ঘোরাও ▶
মোটর বন্ধ করার সেট#
সেট মোটর স্টপিং স্ট্যাক ব্লকটি নির্ধারণ করে যে একটি মোটর বা মোটর গ্রুপ কীভাবে চলাচল বন্ধ করবে: ব্রেক করে, গতি কমিয়ে বা স্থির থেকে।
প্রতিটি প্রজেক্ট ডিফল্টরূপে প্রতিটি মোটর বা মোটর গ্রুপকে ব্রেক দিয়ে থামিয়ে দেওয়ার মাধ্যমে শুরু হয়।
[Motor1 v]-এর থামানো [ব্রেক v] সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের থামার আচরণ নির্ধারণ করতে চান, সেটি ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
আচরণ বন্ধ করা |
মোটর বা মোটর গ্রুপটি কীভাবে থামবে:
|
মোটরের সর্বোচ্চ টর্ক সেট করুন#
টর্ক দেখায় যে একটি মোটর বা মোটর গোষ্ঠী ঘোরার সময় কতটা জোরে ধাক্কা দিতে বা টানতে পারে।
সেট মোটর ম্যাক্স টর্ক স্ট্যাক ব্লকটি একটি মোটর বা মোটর গ্রুপকে ব্যবহারযোগ্য সর্বোচ্চ টর্ক নির্ধারণ করে।
উচ্চতর শতাংশ মোটর বা মোটর গ্রুপকে আরও জোরে ধাক্কা দিতে সাহায্য করে, যেমন কোনো ভারী বস্তু তোলার সময়। নিম্নতর শতাংশ মোটর বা মোটর গ্রুপের ধাক্কা দেওয়ার ক্ষমতাকে সীমিত করে। মোটর আটকে গেলে বা তার চলার শেষ সীমায় পৌঁছে গেলে এটি রোবটকে রক্ষা করতে সাহায্য করতে পারে।
প্রতিটি প্রজেক্ট ডিফল্টরূপে প্রতিটি মোটর বা মোটর গ্রুপের টর্ক ৫০% এ শুরু হয়।
[Motor1 v]-এর সর্বোচ্চ টর্ক [50] % সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের সর্বোচ্চ টর্ক সেট করতে চান, সেটি ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
টর্ক |
মোটর বা মোটর গ্রুপ সর্বোচ্চ যে পরিমাণ টর্ক ব্যবহার করতে পারে, যা ০% থেকে ১০০% পর্যন্ত হতে পারে। |
মোটর টাইমআউট সেট করুন#
সেট মোটর টাইমআউট স্ট্যাক ব্লকটি নির্ধারণ করে যে একটি মোটর বা মোটর গ্রুপ কত সেকেন্ড ধরে তার গতিবিধি শেষ করার চেষ্টা করবে। যদি মোটর বা মোটর গ্রুপটি সেই সময়ের মধ্যে কাজটি শেষ করতে না পারে, তবে এটি চেষ্টা করা বন্ধ করে দেবে এবং স্ট্যাকের পরবর্তী ব্লকে চলে যাবে। এর ফলে মোটর বা মোটর গ্রুপটি কোনো একটি গতিবিধিতে আটকে যায় না।
[Motor1 v]-এর টাইমআউট [1] সেকেন্ড সেট করো
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের টাইমআউট সেট করতে চান, সেটি ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
সময় |
মোটর বা মোটর গ্রুপটি একটি নড়াচড়া শেষ করার জন্য যত সেকেন্ড চেষ্টা করতে পারে, সেই সংখ্যাটি। এটি একটি ধনাত্মক পূর্ণ সংখ্যা বা দশমিক সংখ্যা হতে পারে। |
মূল্যবোধ#
মোটরটি তৈরি করা হয়েছে#
motor is done বুলিয়ান ব্লকটি জানায় যে মোটর বা মোটর গ্রুপটির নড়াচড়া শেষ হয়েছে কি না। মোটর বা মোটর গ্রুপের নড়াচড়ার উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — মোটর বা মোটর গ্রুপটির চলাচল শেষ হয়েছে।
মিথ্যা — মোটর বা মোটর গ্রুপটি এখনও চলমান।
এই ব্লকটি নিম্নলিখিত মোশন ব্লকগুলির সাথে একত্রে কাজ করে যেগুলিতে এবং অপেক্ষা করো না প্যারামিটার রয়েছে: মোটর ঘোরান এবং মোটরকে অবস্থানে ঘোরান।
<[Motor1 v] সম্পন্ন?>
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপটির চলাচল শেষ হয়েছে কিনা তা জানাতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
উদাহরণ
শুরু হলে
[Drive forward until the motor is done spinning.]
[Motor1 v] [সামনে v] দিকে (200) [ডিগ্রি v] ঘোরাও ◀ এবং অপেক্ষা করো না
চিরকাল
যদি <[Motor1 v] সম্পন্ন?> তাহলে
চালানো বন্ধ করো
অন্যথায়
[সামনে v] দিকে চালাও
মোটর ঘুরছে#
motor is spinning বুলিয়ান ব্লকটি জানায় যে মোটর বা মোটর গ্রুপটি ঘুরছে কি না। মোটর বা মোটর গ্রুপের নড়াচড়ার উপর ভিত্তি করে অন্যান্য আচরণের সময় নিয়ন্ত্রণ করতে এটি ব্যবহার করা যেতে পারে।
সত্য — মোটর বা মোটর গ্রুপটি ঘুরছে।
মিথ্যা — মোটর বা মোটর গ্রুপটি ঘুরছে না।
এই ব্লকটি নিম্নলিখিত মোশন ব্লকগুলির সাথে একত্রে কাজ করে যেগুলিতে এবং অপেক্ষা করো না প্যারামিটার রয়েছে: মোটর ঘোরান এবং মোটরকে অবস্থানে ঘোরান।
<[Motor1 v] ঘুরছে?>
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
মোটর বা মোটর গ্রুপটি ঘুরছে কিনা তা জানানোর জন্য। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
উদাহরণ
শুরু হলে
[Move forward while the motor is spinning.]
[Motor1 v] [সামনে v] দিকে (200) [ডিগ্রি v] ঘোরাও ◀ এবং অপেক্ষা করো না
যখন <[Motor1 v] ঘুরছে?>
[সামনে v] দিকে চালাও
अंत
চালানো বন্ধ করো
মোটর অবস্থান#
একটি মোটর বা মোটর গ্রুপের অবস্থান হলো এটি কতটুকু ঘুরেছে, যা ডিগ্রি বা ঘূর্ণন সংখ্যায় পরিমাপ করা হয়। এক ঘূর্ণন ৩৬০ ডিগ্রির সমান। মোটর পজিশন রিপোর্টার ব্লকটি মোটর বা মোটর গ্রুপের বর্তমান অবস্থান রিপোর্ট করে।
প্রকল্পের শুরুতে মোটরের অবস্থান ০ ডিগ্রিতে সেট করা হয়। যদি মোটরটি সামনের দিকে এক পূর্ণ পাক ঘোরে, তবে এর অবস্থান হবে ৩৬০ ডিগ্রি বা ১ পাক। আর যদি মোটরটি বিপরীত দিকে ঘোরে, তবে এর অবস্থান ঋণাত্মক হবে।
([ডিগ্রি v]-এ [Motor1 v]-এর অবস্থান)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের অবস্থান রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
মোটরের অবস্থান জানানোর একক: ডিগ্রি বা ঘূর্ণন। |
উদাহরণ
শুরু হলে
[Display the motor's position after spinning.]
স্ক্রিনে ([ডিগ্রি v]-এ [Motor1 v]-এর অবস্থান) প্রিন্ট করো ◀ এবং কার্সার পরের সারিতে নিয়ে যাও
[Motor1 v] [সামনে v] ঘোরাও
(1) সেকেন্ড অপেক্ষা করো
স্ক্রিনে ([ডিগ্রি v]-এ [Motor1 v]-এর অবস্থান) প্রিন্ট করো ▶
[Motor1 v] থামাও
মোটর বেগ#
মোটর ভেলোসিটি রিপোর্টার ব্লকটি জানায় যে মোটর বা মোটর গ্রুপটি কত দ্রুত ঘুরছে, যা -১০০% থেকে ১০০% পর্যন্ত শতাংশ হিসাবে অথবা -১২৭ থেকে ১২৭ পর্যন্ত রেভোলিউশন পার মিনিট (rpm) হিসাবে প্রকাশ করা হয়।
([% v]-এ [Motor1 v]-এর গতি)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের বেগ রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
মোটরের বেগ প্রকাশের একক: % অথবা rpm (রেভোলিউশনস পার মিনিট)। |
মোটর কারেন্ট#
মোটর কারেন্ট রিপোর্টার ব্লকটি জানায় যে মোটর বা মোটর গ্রুপটি কী পরিমাণ বৈদ্যুতিক কারেন্ট ব্যবহার করছে, যা ০.০ থেকে ১.২ অ্যাম্পিয়ার (A) এককে পরিমাপ করা হয়। কারেন্ট হলো মোটর বা মোটর গ্রুপের মধ্য দিয়ে প্রবাহিত বিদ্যুতের পরিমাণ।
উচ্চ কারেন্টের মান মানে হলো মোটর বা মোটর গ্রুপটি বেশি বিদ্যুৎ ব্যবহার করছে। এটি তখন ঘটতে পারে যখন মোটর বা মোটর গ্রুপটি কোনো ভারী জিনিস তোলে, কোনো বস্তুকে ধাক্কা দেয়, অথবা আটকে গেলে নড়াচড়া করার চেষ্টা করে।
কোনো নড়াচড়ার সময় মোটর বা মোটর গ্রুপটি ঠিকমতো কাজ করতে পারছে কি না, তা পরীক্ষা করতে এটি ব্যবহার করা যেতে পারে। যদি কারেন্টের মাত্রা বেশি থাকে, তাহলে মোটর বা মোটর গ্রুপটি গরম হয়ে যেতে পারে অথবা কম দক্ষতার সাথে শক্তি ব্যবহার করতে পারে।
(অ্যাম্পিয়ারে [Motor1 v]-এর কারেন্ট)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের কারেন্ট রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
তড়িৎপ্রবাহ পরিমাপের একক: অ্যাম্পিয়ার। |
মোটর শক্তি#
মোটর পাওয়ার রিপোর্টার ব্লকটি জানায় যে মোটর বা মোটর গ্রুপটি কী পরিমাণ শক্তি ব্যবহার করছে, যা ০.০ থেকে ১১.০ ওয়াট পর্যন্ত এককে পরিমাপ করা হয়। পাওয়ার থেকে বোঝা যায় মোটর বা মোটর গ্রুপটি কত দ্রুত শক্তি ব্যবহার করছে।
পাওয়ারের মান বেশি হওয়ার অর্থ হলো মোটর বা মোটর গ্রুপটি দ্রুত শক্তি ব্যবহার করছে। এমনটা হতে পারে যখন মোটর বা মোটর গ্রুপটি কোনো ভারী জিনিস তোলে, কোনো বস্তুকে ধাক্কা দেয়, অথবা আটকে গেলে নড়াচড়া করার চেষ্টা করে।
এটি নড়াচড়া তুলনা করতে বা মোটর বা মোটর গ্রুপটি সমস্যায় পড়ছে কিনা তা পরীক্ষা করতে ব্যবহার করা যেতে পারে। যদি পাওয়ার বেশি থাকে, তাহলে মোটর বা মোটর গ্রুপটি গরম হয়ে যেতে পারে অথবা কম দক্ষতার সাথে শক্তি ব্যবহার করতে পারে।
(ওয়াটে [Motor1 v]-এর শক্তি)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের শক্তি রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
ক্ষমতা প্রকাশের একক: ওয়াট। |
মোটর টর্ক#
টর্ক দেখায় যে একটি মোটর বা মোটর গ্রুপ ঘোরার সময় কতটা জোরে মোচড় দিচ্ছে, ধাক্কা দিচ্ছে বা টানছে।
মোটর টর্ক রিপোর্টার ব্লকটি জানায় যে মোটর বা মোটর গ্রুপটি কী পরিমাণ টর্ক ব্যবহার করছে, যা ইঞ্চি-পাউন্ড (InLb)-এ ০.০ থেকে ২২.০ অথবা নিউটন-মিটার (Nm)-এ ০.০ থেকে ২.১ পর্যন্ত পরিমাপ করা হয়।
টর্কের মান বেশি হওয়ার অর্থ হলো মোটর বা মোটর গ্রুপটি আরও জোরে ধাক্কা দিচ্ছে বা টানছে। এমনটা হতে পারে যখন মোটর বা মোটর গ্রুপটি কোনো ভারী জিনিস তোলে, কোনো বস্তুকে ধাক্কা দেয়, অথবা আটকে গেলে নড়াচড়া করার চেষ্টা করে।
মোটর বা মোটর গ্রুপটি সমস্যায় পড়ছে কিনা তা পরীক্ষা করতে, কিংবা বিভিন্ন নড়াচড়ার জন্য কতটা ধাক্কা প্রয়োজন তা তুলনা করতে এটি ব্যবহার করা যেতে পারে।
মোটরের টর্ক সেট করতে, set motor max torque ব্লকটি ব্যবহার করুন।
([InLb v]-এ [Motor1 v]-এর টর্ক)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের টর্ক রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
মোটরের টর্ক প্রকাশের একক: InLb (ইঞ্চি-পাউন্ড) বা Nm (নিউটন-মিটার)। |
মোটর দক্ষতা#
মোটর দক্ষতা রিপোর্টার ব্লকটি জানায় যে, মোটর বা মোটর গ্রুপটি কতটা দক্ষতার সাথে শক্তি ব্যবহার করছে, যা ০% থেকে ১০০% পর্যন্ত শতাংশে প্রকাশ করা হয়।
দক্ষতা দেখায় যে মোটর বা মোটর গ্রুপের শক্তির কতটুকু চলাচলের জন্য ব্যবহৃত হচ্ছে। দক্ষতার মান যত বেশি হবে, মোটর বা মোটর গ্রুপের শক্তির তত বেশি অংশ চলাচলের জন্য ব্যবহৃত হবে। দক্ষতার মান কম হতে পারে যখন মোটর বা মোটর গ্রুপ কঠোর পরিশ্রম করেও খুব বেশি নড়াচড়া করে না, যেমন যখন এটি আটকে যায় বা কোনো বস্তুকে ধাক্কা দেয়।
এটি নড়াচড়া তুলনা করতে অথবা মোটর বা মোটর গ্রুপটি নড়াচড়ার জন্য শক্তি ব্যবহার না করে অপচয় করছে কিনা তা পরীক্ষা করতে ব্যবহার করা যেতে পারে।
(% [Motor1 v]-এর কার্যকারিতা)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের কর্মদক্ষতা রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
দক্ষতা প্রকাশের একক: %। |
মোটরের তাপমাত্রা#
মোটর তাপমাত্রা রিপোর্টার ব্লকটি মোটর বা মোটর গ্রুপের তাপমাত্রা ০% থেকে ১০০% পর্যন্ত শতাংশ হিসাবে রিপোর্ট করে।
মোটরের তাপমাত্রা নির্দেশ করে মোটর বা মোটর গ্রুপটি কতটা উষ্ণ। তাপমাত্রা বেশি হওয়ার অর্থ হলো, কাজ করার সময় মোটর বা মোটর গ্রুপটি উষ্ণ হচ্ছে। পূর্ণ কর্মক্ষমতায় কাজ চালিয়ে যাওয়ার জন্য মোটর বা মোটর গ্রুপের তাপমাত্রা ৫৫° সেলসিয়াসের নিচে থাকা উচিত।
মোটর বা মোটর গ্রুপ অতিরিক্ত গরম হয়ে গেলে, এটি নিজেকে রক্ষা করার জন্য এর সর্বোচ্চ কারেন্ট কমিয়ে দেয়। ৭০° সেলসিয়াস তাপমাত্রায়, একটি মোটর ঠান্ডা না হওয়া পর্যন্ত চলা বন্ধ করে দেয়।
বারবার নড়াচড়া, দীর্ঘক্ষণ ধরে চলা, বা কোনো বস্তুকে ধাক্কা দেওয়ার সময় মোটর বা মোটর গ্রুপটি অতিরিক্ত গরম হয়ে যাচ্ছে কিনা, তা পরীক্ষা করতে এটি ব্যবহার করা যেতে পারে।
(% [Motor1 v]-এর তাপমাত্রা)
প্যারামিটার |
বর্ণনা |
|---|---|
মোটর |
যে মোটর বা মোটর গ্রুপের তাপমাত্রা রিপোর্ট করতে হবে। ডিভাইসেস উইন্ডোতে কনফিগার করা মোটরগুলো থেকে বেছে নিন। |
ইউনিট |
তাপমাত্রা প্রকাশের একক: %। |