
servomoteur#
Introduction#
Le servomoteur VEX à 3 fils est un dispositif à 3 fils qui tourne vers une position spécifique en fonction d’un signal de commande provenant du cerveau EXP.
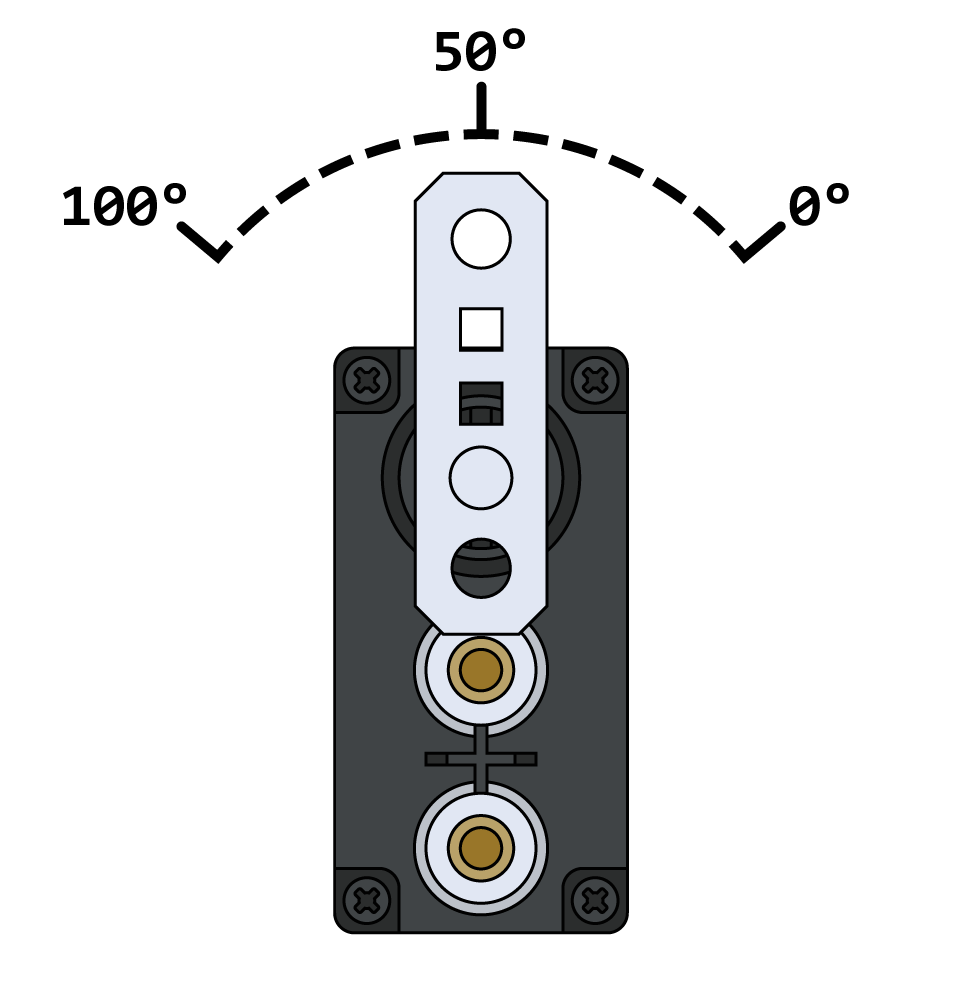
Un servomoteur se déplace d’une position de 0 à 100 degrés et la maintient. Contrairement à un moteur intelligent, un servomoteur est utilisé pour le contrôle de position et non pour une rotation continue.
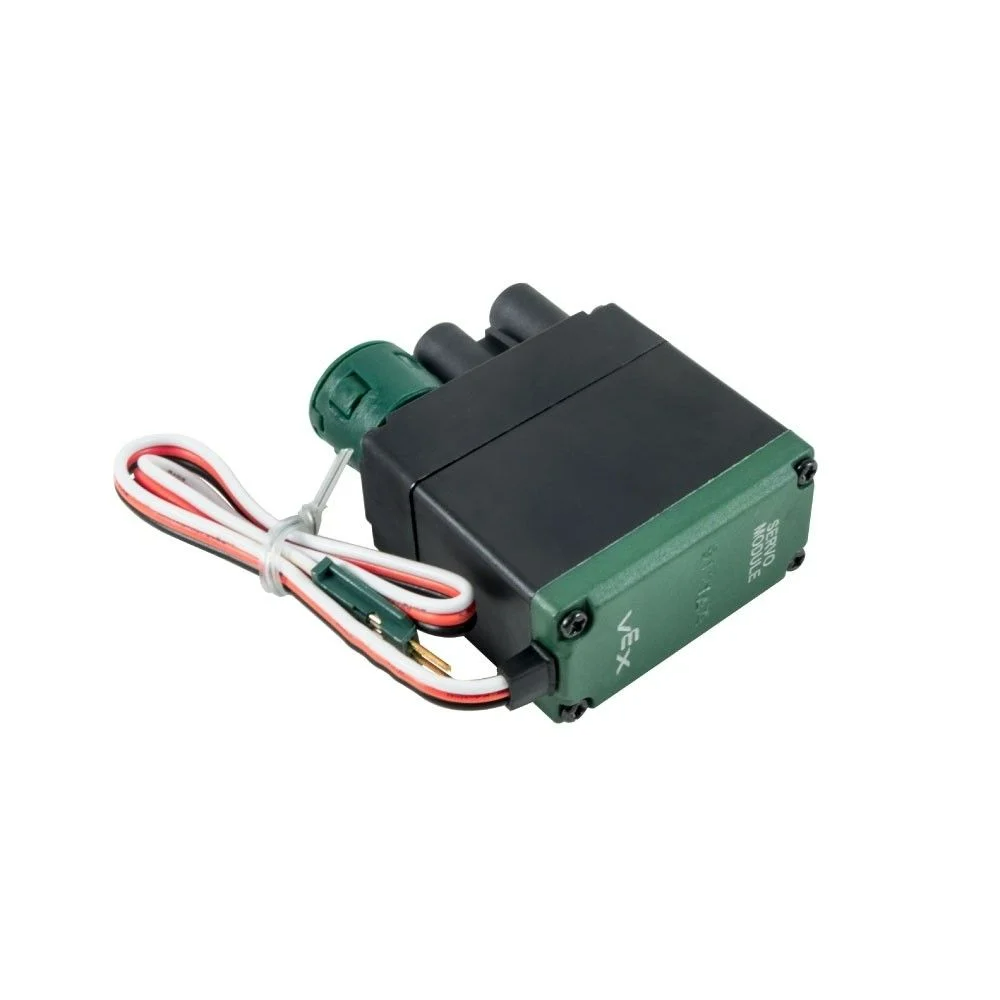
Vous trouverez ci-dessous la liste des blocs servomoteurs disponibles :
Actions — Déplacer un servomoteur vers une position donnée.
rotation du servomoteur vers la position – Déplace un servomoteur vers une position spécifiée entre 0 et 100 degrés.
Servo rotatif en position#
Le bloc positionner le servomoteur déplace un servomoteur vers une position spécifiée entre 0 et 100 degrés. Le servomoteur maintiendra cette position jusqu’à ce qu’une autre lui soit attribuée.
Remarque : Un servomoteur commence chaque projet en se centrant automatiquement à 50 degrés avant d’effectuer tout mouvement.
faire tourner [ServoA v] à la position [50] degrés
Paramètres |
Description |
|---|---|
appareil |
Le servomoteur à déplacer. Choisissez-le parmi les servomoteurs configurés dans la fenêtre Périphériques. |
position |
Position de déplacement du servomoteur, de 0 à 100 degrés. Utilisez des nombres entiers. |
au démarrage
[Move the Servo Motor to three different positions.]
faire tourner [ServoA v] à la position [0] degrés
attendre (1) secondes
faire tourner [ServoA v] à la position [50] degrés
attendre (1) secondes
faire tourner [ServoA v] à la position [100] degrés