
মোটর কন্ট্রোলার ৫৫#
ভূমিকা#
মোটর কন্ট্রোলার ৫৫ (MC55) সাধারণ ডিসি মোটর নিয়ন্ত্রণ করতে ব্যবহৃত হয়।
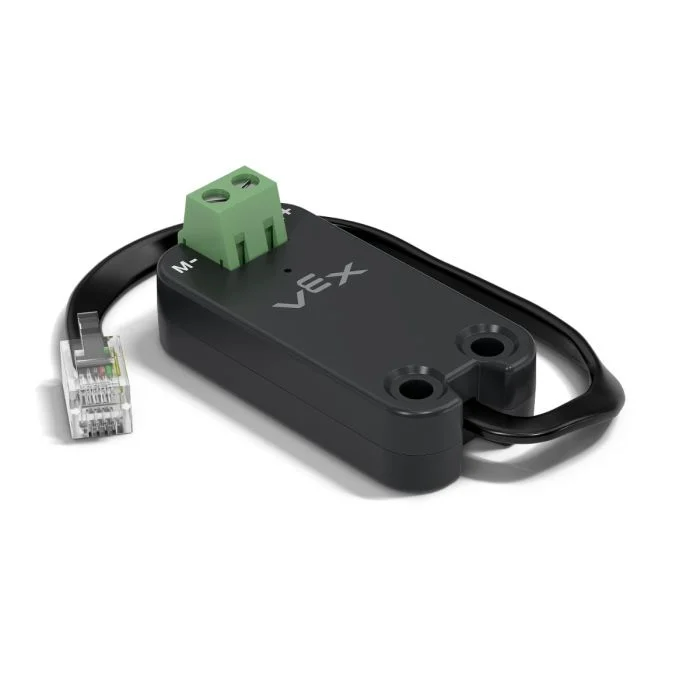
এই পৃষ্ঠায় উদাহরণস্বরূপ মোটর কন্ট্রোলার ৫৫-এর নাম হিসেবে mc_55 ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজস্ব কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
spin– একটি ডিসি মোটরকে থামানো পর্যন্ত সামনে বা পিছনে ঘোরায়।stop– ডিসি মোটরটি অবিলম্বে বন্ধ করে দেয়।set_velocity– ডিসি মোটরকে বলে দেয় কত দ্রুত ঘুরতে হবে।set_stopping– ডিসি মোটর থামার সময় কীভাবে আচরণ করবে তা নির্ধারণ করে।set_max_torque– ডিসি মোটরের সর্বোচ্চ টর্ক নির্ধারণ করে।set_reversed– ডিসি মোটরের দিক বিপরীত করার জন্য সেট করে।current– ডিসি মোটর কী পরিমাণ বৈদ্যুতিক কারেন্ট ব্যবহার করছে তা ফেরত দেয়।temperature– ডিসি মোটরের তাপমাত্রা ফেরত দেয়।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি মোটর কন্ট্রোলার ৫৫ ইনিশিয়ালাইজ করুন।
Motor55– একটি মোটর কন্ট্রোলার 55 তৈরি করে।
স্পিন#
spin বর্তমান মোটর বেগ ব্যবহার করে একটি সংযুক্ত ডিসি মোটরকে একটি নির্দিষ্ট দিকে ঘোরায়।
Usage:
mc_55.spin(direction, velocity, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
মোটরটি যে দিকে ঘুরবে:
|
|
ঐচ্ছিক। |
|
ঐচ্ছিক। বেগের একক:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
থামুন#
stop কারেন্ট ব্যবহার করে সংযুক্ত ডিসি মোটরকে অবিলম্বে থামিয়ে দেয় থামানোর মোড।
Usage:
mc_55.stop(mode)
প্যারামিটার |
বর্ণনা |
|---|---|
মোড |
ঐচ্ছিক। মোটর বন্ধ হওয়ার সময় যে থামার আচরণটি ব্যবহার করা হবে:
যদি থামার মোড নির্দিষ্ট না করা হয় বা পূর্বে সেট করা, তাহলে ডিফল্ট আচরণ হল |
সেট_বেগ#
set_velocity set_velocity একটি ডিসি মোটরকে বলে দেয় যে এটি কত দ্রুত ঘুরবে। উচ্চতর শতাংশ ডিসি মোটরকে দ্রুত ঘোরায় এবং নিম্নতর শতাংশ ডিসি মোটরকে ধীরে ঘোরায়।
প্রতিটি প্রজেক্ট ডিফল্টরূপে সংযুক্ত প্রতিটি ডিসি মোটর ৫০% গতিতে ঘোরার মাধ্যমে শুরু হয়।
Usage:
mc_55.set_velocity(value, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
The velocity to spin with from 0% to 100% when using |
|
ঐচ্ছিক। বেগের একক: |
সেট_স্টপিং#
set_stopping নির্ধারণ করে একটি ডিসি মোটর থেমে গেলে কীভাবে আচরণ করবে।
Usage:
mc_55.set_stopping(mode)
প্যারামিটার |
বর্ণনা |
|---|---|
|
মোটরটি যেভাবে থামবে:
|
সেট_সর্বোচ্চ_টর্ক#
টর্ক দেখায় যে একটি ডিসি মোটর ঘোরার সময় কতটা জোরে ধাক্কা দিতে বা টানতে পারে।
set_max_torque একটি ডিসি মোটরের সর্বোচ্চ টর্ক ব্যবহারের অনুমতি নির্ধারণ করে।
Usage:
mc_55.set_max_torque(value, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ডিসি মোটর সর্বোচ্চ যে টর্ক ব্যবহার করতে পারে। এটি একটি পূর্ণসংখ্যা |
|
ঐচ্ছিক। টর্কের একক: |
সেট_রিভার্সড#
set_reversed ডিসি মোটরকে বিপরীত দিকে ঘোরার জন্য সেট করে যাতে FORWARD দিকটি ঘড়ির কাঁটার দিকে ঘোরে। এই পদ্ধতিটি Motor55 তৈরি করার সময় reverse প্যারামিটারকে True সেট করার মতোই কাজ করে।
Usage:
mc_55.set_reversed(value)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ডিসি মোটরের দিক উল্টানো হবে কিনা:
|
বর্তমান#
current নির্দেশ করে ডিসি মোটরটি কী পরিমাণ বৈদ্যুতিক কারেন্ট ব্যবহার করছে, যা ০.০ থেকে ১.২ অ্যাম্পিয়ার পর্যন্ত এককে পরিমাপ করা হয়। কারেন্ট হলো ডিসি মোটরের মধ্য দিয়ে প্রবাহিত বিদ্যুতের পরিমাণ।
কারেন্টের মান বেশি হওয়ার অর্থ হলো ডিসি মোটরটি বেশি বিদ্যুৎ ব্যবহার করছে। এমনটা হতে পারে যখন ডিসি মোটরটি কোনো ভারী জিনিস তোলে, কোনো বস্তুকে ধাক্কা দেয়, অথবা আটকে যাওয়ার পর নড়াচড়া করার চেষ্টা করে।
এটি ব্যবহার করে পরীক্ষা করা যায় যে ডিসি মোটরটি চলার সময় কোনো সমস্যায় পড়ছে কিনা। যদি কারেন্ট বেশি থাকে, তাহলে মোটরটি গরম হয়ে যেতে পারে অথবা কম দক্ষতার সাথে শক্তি ব্যবহার করতে পারে।
Usage:
mc_55.current(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ঐচ্ছিক। বর্তমান একক: |
তাপমাত্রা#
temperature ডিসি মোটরের তাপমাত্রা ফেরত দেয়।
মোটরের তাপমাত্রা নির্দেশ করে ডিসি মোটরটি কতটা গরম। তাপমাত্রা বেশি হওয়ার অর্থ হলো, কাজ করার সময় ডিসি মোটরটি গরম হচ্ছে। পূর্ণ কর্মক্ষমতায় কাজ চালিয়ে যাওয়ার জন্য মোটরের তাপমাত্রা ৫৫° সেলসিয়াসের নিচে থাকা উচিত।
ডিসি মোটর অতিরিক্ত গরম হয়ে গেলে, নিজেকে রক্ষা করার জন্য এটি তার সর্বোচ্চ কারেন্ট কমিয়ে দেবে। ৭০° সেলসিয়াস তাপমাত্রায়, মোটরটি ঠান্ডা না হওয়া পর্যন্ত চলা বন্ধ করে দেবে।
বারবার নড়াচড়া, দীর্ঘক্ষণ চলা, বা কোনো বস্তুকে ধাক্কা দেওয়ার সময় ডিসি মোটরটি অতিরিক্ত গরম হচ্ছে কি না, তা পরীক্ষা করতে এটি ব্যবহার করা যেতে পারে।
Usage:
mc_55.temperature(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ঐচ্ছিক। তাপমাত্রার একক:
|
নির্মাণকারী#
VEXcode-এর বাইরে একটি মোটর কন্ট্রোলার কনফিগার করার জন্য প্রয়োজনীয় Motor55 অবজেক্টগুলো ম্যানুয়ালি তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Motor55#
Motor55 একটি মোটর কন্ট্রোলার 55 তৈরি করে।
Usage:
Motor55(port, reverse)
প্যারামিটার |
বর্ণনা |
|---|---|
|
মোটর কন্ট্রোলার 55 যে 3-ওয়্যার পোর্টের সাথে সংযুক্ত:
|
|
ঐচ্ছিক। মোটরের ঘূর্ণন বিপরীত দিকে হবে কিনা তা নির্ধারণ করে।
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)