
モーターコントローラー55#
導入#
モーターコントローラー55(MC55)は、標準的なDCモーターを制御するために使用されます。
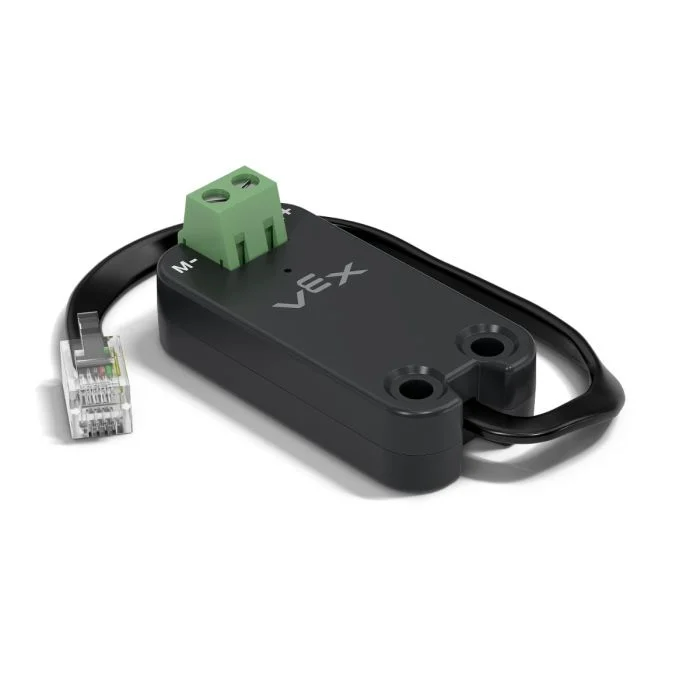
このページでは、モーターコントローラー55の例として mc_55 という名前を使用しています。必要に応じて、ご自身で設定した名前に置き換えてください。
利用可能なメソッドの一覧は以下のとおりです。
spin– DCモーターを停止するまで正転または逆転させます。stop– DCモーターを即座に停止します。set_velocity– DCモーターに回転速度を指示します。set_stopping– DCモーターが停止するときの動作を設定します。set_max_torque– DCモーターが使用できる最大トルクを設定します。set_reversed– DCモーターの回転方向を反転するように設定します。current– DCモーターが使用している電流の量を返します。temperature– DCモーターの温度を返します。
コンストラクタ – モーターコントローラ55を手動で初期化します。
Motor55– モーターコントローラ55を作成します。
スピン#
spin 、現在のモータ速度 を使用して、接続された DC モータを指定された方向に回転させます。
Usage:
mc_55.spin(direction, velocity, units)
パラメータ |
説明 |
|---|---|
|
モーターを回転させる方向:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
オプション。速度単位:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
停止#
stop は、電流停止モードを使用して、接続されているDCモータを即座に停止します。
Usage:
mc_55.stop(mode)
パラメータ |
説明 |
|---|---|
モード |
Optional. The stopping behavior to use when the motor stops:
If the stopping mode is not specified or previously set, the default behavior is |
速度を設定する#
set_velocity DCモーターの回転速度を指定します。パーセンテージが高いほどDCモーターの回転速度は速くなり、低いほど遅くなります。
すべてのプロジェクトは、接続されている各DCモーターがデフォルトで50%の速度で回転する状態から始まります。
Usage:
mc_55.set_velocity(value, units)
パラメータ |
説明 |
|---|---|
|
|
|
オプション。速度の単位: |
停止設定#
set_stopping は、DCモーターが停止したときの動作を設定します。
Usage:
mc_55.set_stopping(mode)
パラメータ |
説明 |
|---|---|
|
モーターの停止方法:
|
最大トルクを設定する#
トルクとは、直流モーターが回転しながらどれだけの力で押したり引いたりできるかを示す指標です。
set_max_torque は、DC モーターが使用できる最大トルクを設定します。
Usage:
mc_55.set_max_torque(value, units)
パラメータ |
説明 |
|---|---|
|
DCモーターが使用できる最大トルク。これは、整数 |
|
オプション。トルク単位: |
逆順に設定#
set_reversed は、DC モーターを逆方向に設定し、 FORWARD 方向が時計回りに回転するようにします。この方法は、Motor55 を構築する際に、 reverse パラメータを True に設定するのと同様に機能します。
Usage:
mc_55.set_reversed(value)
パラメータ |
説明 |
|---|---|
|
DCモーターの回転方向を反転するかどうか:
|
現在#
current は、DC モーターが使用している電流値を 0.0 ~ 1.2 A のアンペア単位で返します。電流とは、DC モーターを流れる電気の量です。
電流値が高いということは、DCモーターがより多くの電流を使用していることを意味します。これは、DCモーターが重い物を持ち上げているとき、物体に押し付けているとき、または動かなくなったときに動作しようとしているときに発生します。
これは、DCモーターが動作中に負荷がかかっていないかを確認するために使用できます。電流が高い状態が続くと、モーターが過熱したり、電力効率が低下したりする可能性があります。
Usage:
mc_55.current(units)
パラメータ |
説明 |
|---|---|
|
オプション。現在の単位: |
温度#
temperature DC モーターの温度を返します。
モーター温度は、DCモーターの温度を示します。温度が高いほど、DCモーターは動作中に温度が上昇していることを意味します。モーターは、最高の性能を維持するために、55℃以下に保つ必要があります。
DCモーターが過熱すると、保護のために最大電流を下げます。70℃に達すると、モーターは冷却されるまで停止します。
これは、DCモーターが繰り返し動作中、長時間運転中、または物体に押し付けられているときに過熱していないかどうかを確認するために使用できます。
Usage:
mc_55.temperature(units)
パラメータ |
説明 |
|---|---|
|
オプション。温度単位:
|
建設業者#
Constructors are used to manually create Motor55 objects, which are necessary for configuring a Motor Controller 55 outside of VEXcode.
Motor55#
Motor55 はモーターコントローラ55を作成します。
Usage:
Motor55(port, reverse)
パラメータ |
説明 |
|---|---|
|
The 3-Wire Port that the Motor Controller 55 is connected to:
|
|
オプション。モーターの回転方向を反転するかどうかを設定します。
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)