
Controlador de motor 55#
Introducción#
El controlador de motor 55 (MC55) se utiliza para controlar motores de CC estándar.
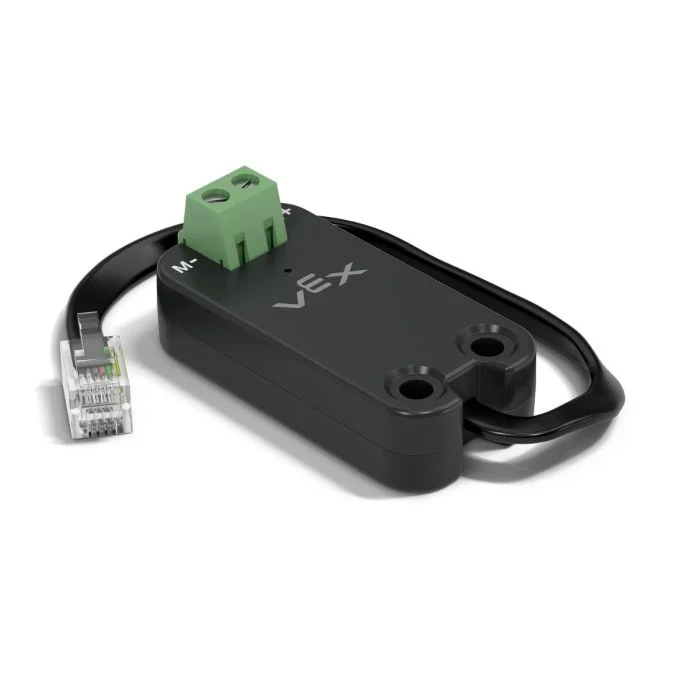
Esta página utiliza mc_55 como ejemplo del nombre del controlador del motor 55. Reemplácelo con su propio nombre configurado según sea necesario.
A continuación se muestra una lista de los métodos disponibles:
spin– Hace girar un motor de CC hacia adelante o hacia atrás hasta que se detiene.stop– Detiene el motor de CC inmediatamente.set_velocity– Le dice al motor de CC qué tan rápido debe girar.set_stopping– Establece cómo se comporta el motor de CC cuando se detiene.set_max_torque– Establece el par máximo que el motor de CC puede usar.set_reversed– Configura el motor de CC para que su dirección se invierta.current: Devuelve la cantidad de corriente eléctrica que está utilizando el motor de CC.temperature– Devuelve la temperatura del motor de CC.
Constructor – Inicializar manualmente un controlador de motor 55.
Motor55– Crea un controlador de motor 55.
girar#
spin gira un motor de CC conectado en una dirección específica utilizando la velocidad actual del motor.
Usage:
mc_55.spin(direction, velocity, units)
Parámetros |
Descripción |
|---|---|
|
La dirección en la que debe girar el motor:
|
|
Opcional. La velocidad de giro de 0% a 100% cuando se usa |
|
Opcional. La unidad de velocidad:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
parada#
stop detiene el motor de CC conectado inmediatamente, utilizando el modo de parada actual.
Usage:
mc_55.stop(mode)
Parámetro |
Descripción |
|---|---|
modo |
Opcional. El comportamiento de parada a utilizar cuando el motor se detiene:
Si el modo de parada no está especificado o previamente establecido, el comportamiento predeterminado es |
set_velocity#
set_velocity le dice a un motor de CC qué tan rápido debe girar. Un porcentaje más alto hace que el motor de CC gire más rápido y un porcentaje más bajo hace que el motor de CC gire más lento.
Cada proyecto comienza con cada motor de CC conectado girando a una velocidad del 50% de forma predeterminada.
Usage:
mc_55.set_velocity(value, units)
Parámetro |
Descripción |
|---|---|
|
La velocidad para girar del 0% al 100% cuando se usa |
|
Opcional. La unidad de velocidad: |
set_stopping#
set_stopping establece cómo se comporta un motor de CC cuando se detiene.
Usage:
mc_55.set_stopping(mode)
Parámetros |
Descripción |
|---|---|
|
Cómo se detendrá el motor:
|
set_max_torque#
El par de torsión muestra la fuerza con la que un motor de CC puede empujar o tirar mientras gira.
set_max_torque establece el par máximo que un motor de CC puede usar.
Usage:
mc_55.set_max_torque(value, units)
Parámetros |
Descripción |
|---|---|
|
El par máximo que se permite usar al motor de CC. Esto puede ser un |
|
Opcional. La unidad de par: |
set_reversed#
set_reversed establece el motor de CC para que gire en sentido inverso, de modo que la dirección FORWARD gire en sentido horario. Este método funciona igual que establecer el parámetro reverse en True al construir un Motor55.
Usage:
mc_55.set_reversed(value)
Parámetros |
Descripción |
|---|---|
|
Si la dirección del motor de CC se invierte:
|
actual#
la current devuelve la cantidad de corriente eléctrica que está utilizando el motor de CC, medida en amperios de 0,0 a 1,2 A. La corriente es la cantidad de electricidad que fluye a través del motor de CC.
Un valor de corriente más alto significa que el motor de CC está utilizando más corriente eléctrica. Esto puede suceder cuando el motor de CC está levantando algo pesado, empujando contra un objeto o tratando de moverse cuando está atascado.
Esto se puede utilizar para comprobar si el motor de CC tiene dificultades durante un movimiento. Si la corriente se mantiene alta, el motor puede calentarse o usar la energía de manera menos eficiente.
Usage:
mc_55.current(units)
Parámetros |
Descripción |
|---|---|
|
Opcional. La unidad actual: |
temperatura#
temperature devuelve la temperatura del motor de CC.
La temperatura del motor muestra qué tan caliente está el motor de CC. Una temperatura más alta significa que el motor de CC se está calentando mientras funciona. El motor debe permanecer por debajo de 55° C para seguir funcionando a pleno rendimiento.
Si el motor de CC se calienta demasiado, bajará su corriente máxima para protegerse. A 70 °C, el motor dejará de funcionar hasta que se enfríe.
Esto se puede usar para verificar si el motor de CC se está calentando demasiado durante movimientos repetidos, carreras largas o cuando está empujando contra un objeto.
Usage:
mc_55.temperature(units)
Parámetros |
Descripción |
|---|---|
|
Opcional. La unidad de temperatura:
|
Constructores#
Los constructores se utilizan para crear manualmente Motor55 objetos Motor55, que son necesarios para configurar un controlador de motor 55 fuera de VEXcode.
Motor55#
Motor55 crea un controlador de motor 55.
Usage:
Motor55(port, reverse)
Parámetro |
Descripción |
|---|---|
|
El puerto de 3 hilos al que está conectado el controlador de motor 55:
|
|
Opcional. Establece si se debe invertir el giro del motor.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)