
Контроллер двигателя 55#
Введение#
Контроллер двигателя MC55 используется для управления стандартными двигателями постоянного тока.
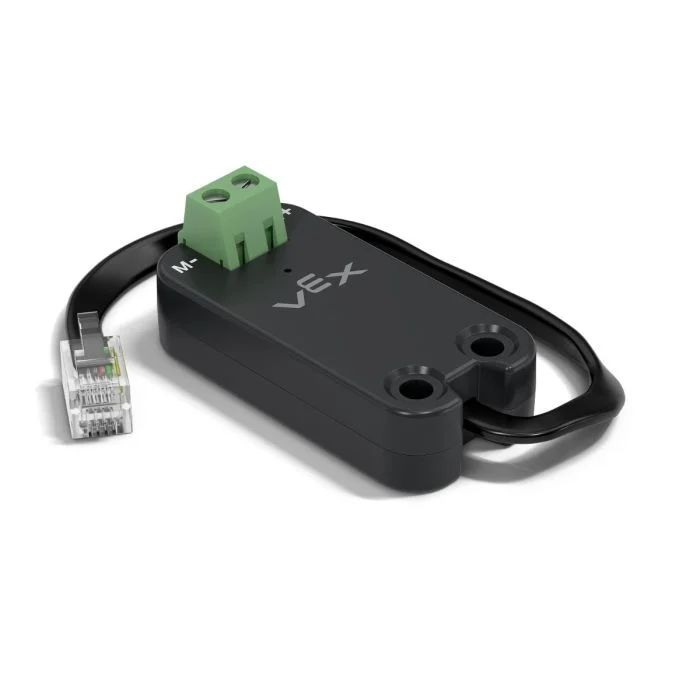
На этой странице в качестве примера имени контроллера двигателя 55 используется mc_55 При необходимости замените его на собственное настроенное имя.
Ниже приведён список доступных методов:
spin– Вращает двигатель постоянного тока вперед или назад до полной остановки.stop– Немедленно останавливает двигатель постоянного тока.set_velocity– Указывает двигателю постоянного тока, с какой скоростью он должен вращаться.set_stopping– Задает поведение двигателя постоянного тока при остановке.set_max_torque– Устанавливает максимальный крутящий момент, который может использовать двигатель постоянного тока.set_reversed– Устанавливает для двигателя постоянного тока изменение направления вращения.current– Возвращает величину электрического тока, потребляемого двигателем постоянного тока.temperature– Возвращает температуру двигателя постоянного тока.
Конструктор – Ручная инициализация контроллера двигателя 55.
Motor55– Создает контроллер двигателя 55.
вращаться#
spin вращает подключенный двигатель постоянного тока в заданном направлении, используя текущую скорость двигателя.
Usage:
mc_55.spin(direction, velocity, units)
Параметры |
Описание |
|---|---|
|
Направление вращения двигателя:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Необязательно. Единица измерения скорости:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
останавливаться#
stop немедленно останавливает подключенный двигатель постоянного тока, используя текущий режим остановки.
Usage:
mc_55.stop(mode)
Параметр |
Описание |
|---|---|
режим |
Optional. The stopping behavior to use when the motor stops:
If the stopping mode is not specified or previously set, the default behavior is |
set_velocity#
Параметр set_velocity set_velocity задает скорость вращения двигателя постоянного тока. Более высокое значение в процентах приводит к более быстрому вращению двигателя, а более низкое — к более медленному.
Каждый проект начинается с того, что подключенный двигатель постоянного тока по умолчанию вращается со скоростью 50% от обычной.
Usage:
mc_55.set_velocity(value, units)
Параметр |
Описание |
|---|---|
|
Скорость вращения от 0% до 100% при использовании |
|
Необязательно. Единица измерения скорости: |
set_stopping#
set_stopping задает поведение двигателя постоянного тока при остановке.
Usage:
mc_55.set_stopping(mode)
Параметры |
Описание |
|---|---|
|
Как остановится двигатель:
|
set_max_torque#
Крутящий момент показывает, насколько сильно двигатель постоянного тока может толкать или тянуть во время вращения.
set_max_torque устанавливает максимальный крутящий момент, который может использовать двигатель постоянного тока.
Usage:
mc_55.set_max_torque(value, units)
Параметры |
Описание |
|---|---|
|
Максимальный крутящий момент, который может использовать двигатель постоянного тока. Это может быть целое число |
|
Необязательно. Единица измерения крутящего момента: |
set_reversed#
set_reversed устанавливает реверс двигателя постоянного тока, так что FORWARD направление вращения будет по часовой стрелке. Этот метод работает так же, как установка параметра reverse в значение True при создании Motor55.
Usage:
mc_55.set_reversed(value)
Параметры |
Описание |
|---|---|
|
Изменение направления вращения двигателя постоянного тока:
|
текущий#
current возвращает величину электрического тока, потребляемого двигателем постоянного тока, измеряемую в амперах от 0,0 до 1,2 А. Ток — это количество электричества, протекающего через двигатель постоянного тока.
Чем выше значение тока, тем больше электрический ток потребляет двигатель постоянного тока. Это может происходить, когда двигатель постоянного тока поднимает что-то тяжелое, толкает какой-либо объект или пытается сдвинуть его с места, если он застрял.
Это можно использовать для проверки того, испытывает ли двигатель постоянного тока трудности во время движения. Если ток остается высоким, двигатель может нагреваться или потреблять энергию менее эффективно.
Usage:
mc_55.current(units)
Параметры |
Описание |
|---|---|
|
Необязательно. Текущая единица измерения: |
температура#
temperature возвращает температуру двигателя постоянного тока.
Температура двигателя показывает, насколько сильно нагрелся двигатель постоянного тока. Более высокая температура означает, что двигатель нагревается во время работы. Для обеспечения полной производительности температура двигателя должна оставаться ниже 55°C.
Если двигатель постоянного тока перегреется, он снизит максимальный ток для самозащиты. При температуре 70°C двигатель остановится до тех пор, пока не остынет.
Это можно использовать для проверки того, не перегревается ли двигатель постоянного тока во время многократных движений, длительных поездок или при воздействии на какой-либо объект.
Usage:
mc_55.temperature(units)
Параметры |
Описание |
|---|---|
|
Необязательно. Единица измерения температуры:
|
Строители#
Конструкторы используются для ручного создания Motor55 , которые необходимы для настройки контроллера двигателя 55 вне VEXcode.
Motor55#
Motor55 создает контроллер двигателя 55.
Usage:
Motor55(port, reverse)
Параметр |
Описание |
|---|---|
|
3-проводной порт, к которому подключен контроллер двигателя 55:
|
|
Необязательный параметр. Определяет, следует ли менять направление вращения двигателя.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)