
Řídicí jednotka motoru 55#
Zavedení#
Řídicí jednotka motoru 55 (MC55) se používá k řízení standardních stejnosměrných motorů.
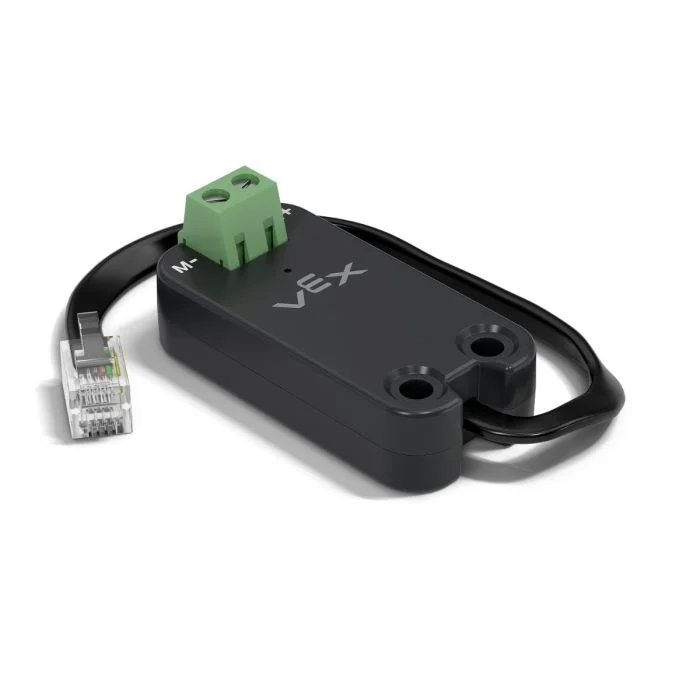
Tato stránka používá jako příklad názvu regulátoru motoru 55 mc_55 V případě potřeby jej nahraďte vlastním nakonfigurovaným názvem.
Níže je uveden seznam dostupných metod:
spin– Roztáčí stejnosměrný motor dopředu nebo dozadu, dokud se nezastaví.stop– Okamžitě zastaví stejnosměrný motor.set_velocity– Říká stejnosměrnému motoru, jak rychle se má otáčet.set_stopping– Nastavuje chování stejnosměrného motoru při zastavení.set_max_torque– Nastavuje maximální točivý moment, který může stejnosměrný motor použít.set_reversed– Nastaví stejnosměrný motor na obrácený směr otáčení.current– Vrátí, kolik elektrického proudu spotřebovává stejnosměrný motor.temperature– Vrací teplotu stejnosměrného motoru.
Konstruktor – Ruční inicializace regulátoru motoru 55.
Motor55– Vytvoří regulátor motoru 55.
roztočit#
spin otáčí připojený stejnosměrný motor v daném směru pomocí aktuální rychlosti motoru.
Usage:
mc_55.spin(direction, velocity, units)
Parametry |
Popis |
|---|---|
|
Směr otáčení motoru:
|
|
Volitelné. Rychlost otáčení od 0 % do 100 % při použití |
|
Volitelné. Jednotka rychlosti:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
zastávka#
stop okamžitě zastaví připojený stejnosměrný motor s použitím aktuálního režimu zastavení.
Usage:
mc_55.stop(mode)
Parametr |
Popis |
|---|---|
režim |
Volitelné. Chování při zastavení, které se má použít při zastavení motoru:
Pokud režim zastavení není zadán nebo byl dříve nastaven, výchozí chování je |
set_velocity#
set_velocity určuje rychlost otáčení stejnosměrného motoru. Vyšší procento způsobí, že se stejnosměrný motor otáčí rychleji, a nižší procento způsobí, že se stejnosměrný motor otáčí pomaleji.
Každý projekt začíná s každým připojeným stejnosměrným motorem, který se standardně otáčí rychlostí 50 %.
Usage:
mc_55.set_velocity(value, units)
Parametr |
Popis |
|---|---|
|
Rychlost otáčení od 0 % do 100 % při použití |
|
Volitelné. Jednotka rychlosti: |
zastavení_nastavení#
set_stopping nastavuje chování stejnosměrného motoru při zastavení.
Usage:
mc_55.set_stopping(mode)
Parametry |
Popis |
|---|---|
|
Jak se motor zastaví:
|
set_max_torque#
Točivý moment ukazuje, jak silně může stejnosměrný motor tlačit nebo táhnout během otáčení.
set_max_torque nastavuje maximální točivý moment, který může stejnosměrný motor použít.
Usage:
mc_55.set_max_torque(value, units)
Parametry |
Popis |
|---|---|
|
Maximální točivý moment, který je stejnosměrný motor povolen k použití. Může být |
|
Volitelné. Jednotka momentu: |
set_reversed#
set_reversed nastaví stejnosměrný motor do reverzního směru, takže směr FORWARD se bude otáčet ve směru hodinových ručiček. Tato metoda funguje stejně jako nastavení parametru reverse na hodnotu True při konstrukci Motor55.
Usage:
mc_55.set_reversed(value)
Parametry |
Popis |
|---|---|
|
Zda je směr otáčení stejnosměrného motoru obrácen:
|
proud#
current vrací množství elektrického proudu spotřebovaného stejnosměrným motorem, měřeno v ampérech od 0,0 do 1,2 A. Proud je množství elektřiny protékající stejnosměrným motorem.
Vyšší hodnota proudu znamená, že stejnosměrný motor spotřebovává více elektrického proudu. K tomu může dojít, když stejnosměrný motor zvedá něco těžkého, tlačí na nějaký předmět nebo se snaží pohnout, když je zaseknutý.
Toto lze použít ke kontrole, zda stejnosměrný motor během pohybu nemá problémy. Pokud proud zůstává vysoký, motor se může zahřívat nebo méně efektivně využívat energii.
Usage:
mc_55.current(units)
Parametry |
Popis |
|---|---|
|
Volitelné. Aktuální jednotka: |
teplota#
temperature vrací teplotu stejnosměrného motoru.
Teplota motoru ukazuje, jak je stejnosměrný motor zahřátý. Vyšší teplota znamená, že se stejnosměrný motor během provozu zahřívá. Aby motor fungoval na plný výkon, měl by se teplota motoru udržovat pod 55 °C.
Pokud se stejnosměrný motor příliš zahřeje, sníží svůj maximální proud, aby se chránil. Při 70 °C se motor zastaví, dokud se neochladí.
Toto lze použít ke kontrole, zda se stejnosměrný motor příliš nezahřívá během opakovaných pohybů, dlouhých jízd nebo když tlačí na nějaký předmět.
Usage:
mc_55.temperature(units)
Parametry |
Popis |
|---|---|
|
Volitelné. Jednotka teploty:
|
Konstruktéři#
Constructors are used to manually create Motor55 objects, which are necessary for configuring a Motor Controller 55 outside of VEXcode.
Motor55#
Motor55 vytvoří regulátor motoru 55.
Usage:
Motor55(port, reverse)
Parametr |
Popis |
|---|---|
|
3vodičový port, ke kterému je připojen regulátor motoru 55:
|
|
Volitelné. Nastavuje, zda se má otáčení motoru obrátit.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)