
Variklio valdiklis 55#
Įvadas#
Variklio valdiklis 55 (MC55) naudojamas standartiniams nuolatinės srovės varikliams valdyti.
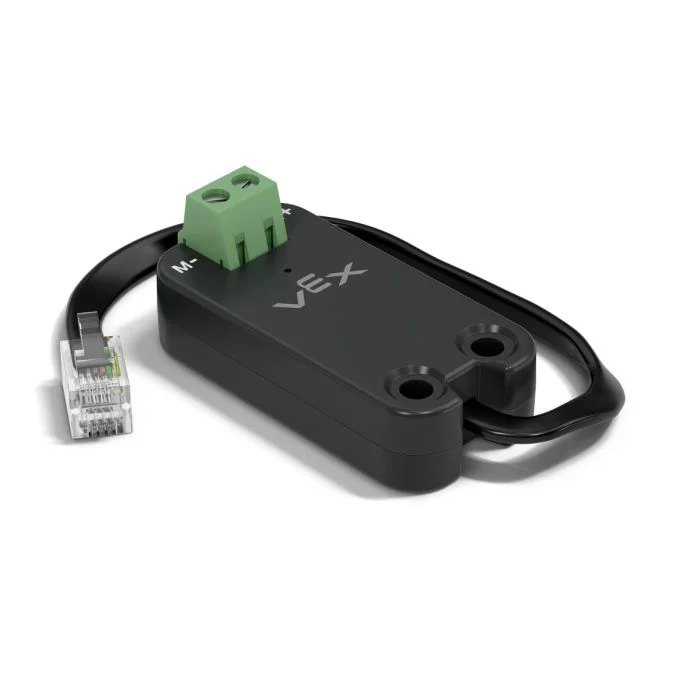
Šiame puslapyje kaip variklio valdiklio 55 pavadinimo pavyzdys naudojamas mc_55 Prireikus pakeiskite jį savo sukonfigūruotu pavadinimu.
Žemiau pateikiamas galimų metodų sąrašas:
spin– Suka nuolatinės srovės variklį pirmyn arba atgal, kol jis sustoja.stop– Nedelsiant sustabdo nuolatinės srovės variklį.set_velocity– Nurodo nuolatinės srovės varikliui sukimosi greitį.set_stopping– Nustato, kaip nuolatinės srovės variklis elgiasi stabdymo metu.set_max_torque– Nustato didžiausią sukimo momentą, kurį leidžiama naudoti nuolatinės srovės varikliui.set_reversed– Nustato, kad nuolatinės srovės variklio sukimosi kryptis būtų atvirkštinė.current– Grąžina, kiek elektros srovės naudoja nuolatinės srovės variklis.temperature– Grąžina nuolatinės srovės variklio temperatūrą.
Konstruktorius – rankiniu būdu inicijuoti variklio valdiklį 55.
Motor55– Sukuria variklio valdiklį 55.
sukimasis#
spin suka prijungtą nuolatinės srovės variklį nurodyta kryptimi, naudojant dabartinį variklio greitį.
Usage:
mc_55.spin(direction, velocity, units)
Parametrai |
Aprašymas |
|---|---|
|
Variklio sukimosi kryptis:
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Pasirinktinai. Greičio vienetas:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
sustoti#
stop nedelsiant sustabdo prijungtą nuolatinės srovės variklį, naudodamas srovę stabdymo režimas.
Usage:
mc_55.stop(mode)
Parametras |
Aprašymas |
|---|---|
režimas |
Pasirinktinai. Stabdymo elgsena, naudojama varikliui sustojus:
Jei stabdymo režimas nenurodytas arba nustatytas anksčiau, numatytoji elgsena yra |
nustatytas_greitis#
set_velocity nurodo nuolatinės srovės varikliui sukimosi greitį. Didesnis procentas leidžia nuolatinės srovės varikliui suktis greičiau, o mažesnis – lėčiau.
Kiekvienas projektas pradedamas, kai kiekvienas prijungtas nuolatinės srovės variklis pagal numatytuosius nustatymus sukasi 50 % greičiu.
Usage:
mc_55.set_velocity(value, units)
Parametras |
Aprašymas |
|---|---|
|
Sukimosi greitis nuo 0% iki 100%, kai naudojama |
|
Pasirinktinai. Greičio vienetas: |
nustatyti_stopping#
set_stopping nustato, kaip nuolatinės srovės variklis elgiasi sustojus.
Usage:
mc_55.set_stopping(mode)
Parametrai |
Aprašymas |
|---|---|
|
Kaip variklis sustos:
|
nustatytas_maks._sukimo_momentas#
Sukimo momentas parodo, kaip stipriai nuolatinės srovės variklis gali stumti arba traukti sukdamasis.
set_max_torque nustato didžiausią sukimo momentą, kurį leidžiama naudoti nuolatinės srovės varikliui.
Usage:
mc_55.set_max_torque(value, units)
Parametrai |
Aprašymas |
|---|---|
|
Didžiausias sukimo momentas, kurį leidžiama naudoti nuolatinės srovės varikliui. Tai gali būti sveikasis skaičius |
|
Pasirinktinai. Sukimo momento vienetas: |
nustatytas_apverstas#
set_reversed nustato nuolatinės srovės variklio sukimosi kryptį atgal, kad jo sukimosi kryptis FORWARD suktųsi pagal laikrodžio rodyklę. Šis metodas veikia taip pat, kaip ir nustatant parametro reverse reikšmę True kai konstruojamas Motor55.
Usage:
mc_55.set_reversed(value)
Parametrai |
Aprašymas |
|---|---|
|
Ar nuolatinės srovės variklio kryptis yra atvirkštinė:
|
srovė#
current grąžina, kiek elektros srovės naudoja nuolatinės srovės variklis, matuojamą amperais nuo 0,0 iki 1,2 A. Srovė yra elektros kiekis, tekantis per nuolatinės srovės variklį.
Didesnė srovės vertė reiškia, kad nuolatinės srovės variklis naudoja daugiau elektros srovės. Taip gali nutikti, kai nuolatinės srovės variklis kelia sunkų daiktą, stumia į objektą arba bando pajudėti, kai yra užstrigęs.
Tai gali būti naudojama norint patikrinti, ar nuolatinės srovės variklis sunkiai veikia judesio metu. Jei srovė išlieka didelė, variklis gali įkaisti arba ne taip efektyviai naudoti energiją.
Usage:
mc_55.current(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Srovės matavimo vienetas: |
temperatūra#
temperature grąžina nuolatinės srovės variklio temperatūrą.
Variklio temperatūra rodo, kiek įkaitęs yra nuolatinės srovės variklis. Aukštesnė temperatūra reiškia, kad nuolatinės srovės variklis darbo metu įkaista. Kad variklis veiktų visu našumu, jo temperatūra turi būti žemesnė nei 55 °C.
Jei nuolatinės srovės variklis per daug įkaista, jis sumažina maksimalią srovę, kad apsisaugotų. Esant 70 °C temperatūrai, variklis nustos veikti, kol atvės.
Tai gali būti naudojama norint patikrinti, ar nuolatinės srovės variklis neperkaista pasikartojančių judesių, ilgų važiavimų metu arba kai jis stumia į objektą.
Usage:
mc_55.temperature(units)
Parametrai |
Aprašymas |
|---|---|
|
Pasirinktinai. Temperatūros vienetas:
|
Konstruktoriai#
Konstruktoriai naudojami rankiniu būdu kurti Motor55 objektus, kurie yra būtini norint konfigūruoti variklio valdiklį 55 ne VEXcode.
Motor55#
Motor55 sukuria variklio valdiklį 55.
Usage:
Motor55(port, reverse)
Parametras |
Aprašymas |
|---|---|
|
3 laidų prievadas, prie kurio prijungtas variklio valdiklis 55:
|
|
Optional. Sets whether the motor’s spin should be reversed.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)