
Sterownik silnika 55#
Wstęp#
Kontroler silnika 55 (MC55) służy do sterowania standardowymi silnikami prądu stałego.
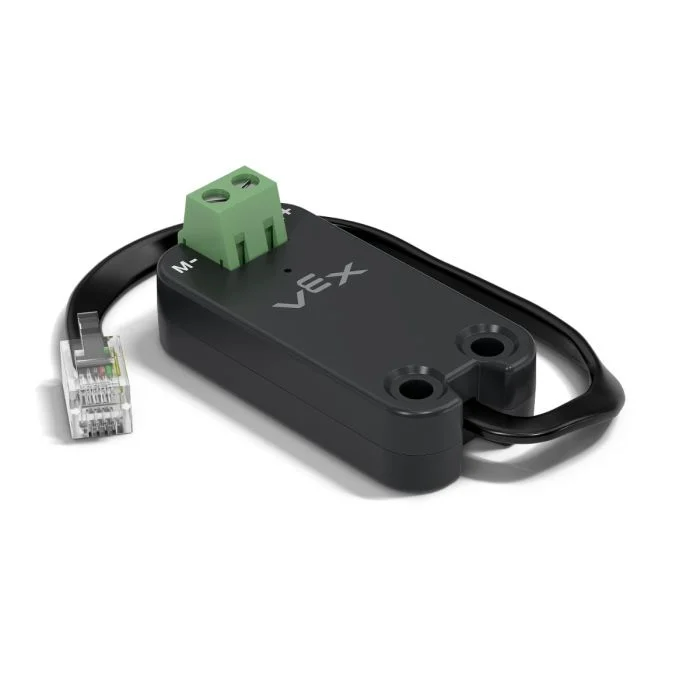
Ta strona używa mc_55 jako przykładowej nazwy sterownika silnika 55. W razie potrzeby zastąp ją własną, skonfigurowaną nazwą.
Poniżej znajduje się lista dostępnych metod:
spin– Obraca silnik prądu stałego do przodu lub do tyłu, aż do zatrzymania.stop– Natychmiast zatrzymuje silnik prądu stałego.set_velocity– Informuje silnik prądu stałego, jak szybko ma się kręcić.set_stopping– Ustawia zachowanie silnika prądu stałego podczas zatrzymywania.set_max_torque– Ustawia maksymalny moment obrotowy, jaki może wykorzystać silnik prądu stałego.set_reversed– Ustawia kierunek obrotów silnika prądu stałego na odwrotny.current– Zwraca wartość prądu elektrycznego zużywanego przez silnik prądu stałego.temperature– Zwraca temperaturę silnika prądu stałego.
Konstruktor – Ręczna inicjalizacja sterownika silnika 55.
Motor55– Tworzy kontroler silnika 55.
kręcić się#
spin obraca podłączony silnik prądu stałego w określonym kierunku, wykorzystując bieżącą prędkość silnika.
Usage:
mc_55.spin(direction, velocity, units)
Parametry |
Opis |
|---|---|
|
Kierunek, w którym ma się kręcić silnik:
|
|
Opcjonalnie. Prędkość wirowania od 0% do 100% przy użyciu |
|
Opcjonalnie. Jednostka prędkości:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
zatrzymywać się#
stop natychmiast zatrzymuje podłączony silnik prądu stałego, używając bieżącego trybu zatrzymywania.
Usage:
mc_55.stop(mode)
Parametr |
Opis |
|---|---|
tryb |
Opcjonalnie. Zachowanie zatrzymywania, które ma zostać użyte po zatrzymaniu silnika:
Jeśli tryb zatrzymywania nie jest określony lub ustawiony wcześniej, domyślnym zachowaniem jest |
ustaw_prędkość#
set_velocity określa prędkość obrotową silnika prądu stałego. Wyższy procent powoduje, że silnik prądu stałego obraca się szybciej, a niższy procent powoduje, że silnik prądu stałego obraca się wolniej.
Każdy projekt rozpoczyna się od podłączenia każdego silnika prądu stałego, który domyślnie obraca się z prędkością równą 50%.
Usage:
mc_55.set_velocity(value, units)
Parametr |
Opis |
|---|---|
|
Prędkość wirowania od 0% do 100% przy użyciu |
|
Opcjonalnie. Jednostka prędkości: |
ustaw_zatrzymanie#
set_stopping ustawia zachowanie silnika prądu stałego po zatrzymaniu.
Usage:
mc_55.set_stopping(mode)
Parametry |
Opis |
|---|---|
|
Jak silnik się zatrzyma:
|
ustaw_maks._moment_obrotowy#
Moment obrotowy określa, jak mocno silnik prądu stałego może pchać lub ciągnąć podczas obrotu.
set_max_torque ustawia maksymalny moment obrotowy, jaki może osiągnąć silnik prądu stałego.
Usage:
mc_55.set_max_torque(value, units)
Parametry |
Opis |
|---|---|
|
Maksymalny moment obrotowy, jaki może osiągnąć silnik prądu stałego. Może to być liczba całkowita |
|
Opcjonalnie. Jednostka momentu obrotowego: |
ustaw_odwrócony#
set_reversed ustawia silnik prądu stałego tak, aby kierunek FORWARD obracał się zgodnie z ruchem wskazówek zegara. Ta metoda działa tak samo, jak ustawienie parametru reverse na True podczas konstruowania Motor55.
Usage:
mc_55.set_reversed(value)
Parametry |
Opis |
|---|---|
|
Czy kierunek obrotów silnika prądu stałego jest odwrócony:
|
aktualny#
current zwraca wartość prądu elektrycznego zużywanego przez silnik prądu stałego, mierzoną w amperach od 0,0 do 1,2 A. Prąd to ilość prądu przepływającego przez silnik prądu stałego.
Wyższa wartość prądu oznacza, że silnik prądu stałego zużywa więcej prądu. Może się to zdarzyć, gdy silnik prądu stałego podnosi ciężki przedmiot, naciska na niego lub próbuje się poruszyć, gdy jest zablokowany.
Można tego użyć, aby sprawdzić, czy silnik prądu stałego ma trudności z ruchem. Jeśli prąd pozostaje wysoki, silnik może się nagrzewać lub zużywać energię mniej efektywnie.
Usage:
mc_55.current(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Aktualna jednostka: |
temperatura#
temperature zwraca temperaturę silnika prądu stałego.
Temperatura silnika wskazuje, jak ciepły jest silnik prądu stałego. Wyższa temperatura oznacza, że silnik prądu stałego nagrzewa się podczas pracy. Aby silnik mógł pracować z pełną wydajnością, temperatura powinna utrzymywać się poniżej 55°C.
Jeśli silnik prądu stałego przegrzeje się, obniży maksymalny prąd, aby się zabezpieczyć. Przy temperaturze 70°C silnik przestanie pracować do momentu ostygnięcia.
Można tego użyć, aby sprawdzić, czy silnik prądu stałego nie nagrzewa się zbytnio podczas powtarzalnych ruchów, długich przebiegów lub gdy naciska na obiekt.
Usage:
mc_55.temperature(units)
Parametry |
Opis |
|---|---|
|
Opcjonalnie. Jednostka temperatury:
|
Konstruktorzy#
Konstruktory służą do ręcznego tworzenia obiektów Motor55 , które są niezbędne do konfiguracji sterownika silnika 55 poza VEXcode.
Motor55#
Motor55 tworzy kontroler silnika 55.
Usage:
Motor55(port, reverse)
Parametr |
Opis |
|---|---|
|
Port 3-żyłowy, do którego podłączony jest sterownik silnika 55:
|
|
Opcjonalnie. Ustawia, czy obrót silnika ma być odwrócony.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)