
Bộ điều khiển động cơ 55#
Giới thiệu#
Bộ điều khiển động cơ 55 (MC55) được sử dụng để điều khiển các động cơ DC tiêu chuẩn.
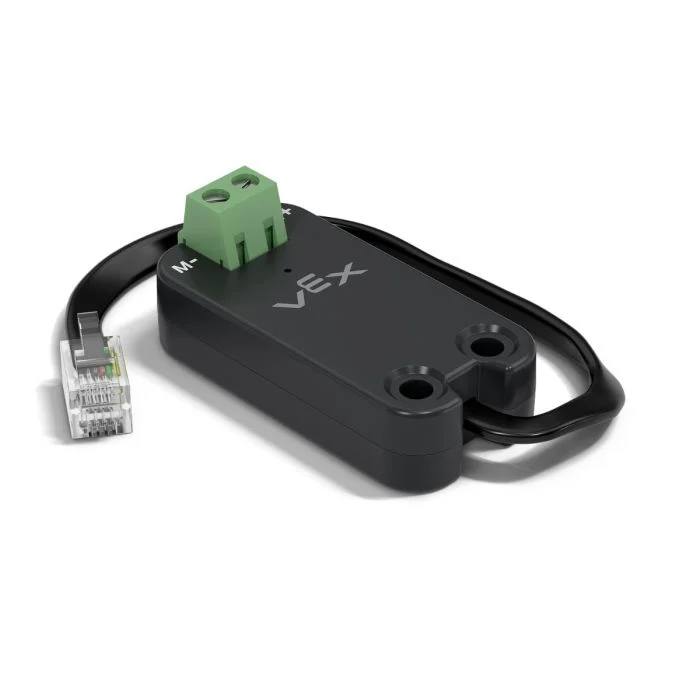
Trang này sử dụng mc_55 làm ví dụ về tên Bộ điều khiển động cơ 55. Hãy thay thế nó bằng tên do bạn cấu hình nếu cần.
Dưới đây là danh sách các phương pháp có sẵn:
spin– Quay động cơ DC theo chiều tiến hoặc lùi cho đến khi dừng lại.stop– Dừng động cơ DC ngay lập tức.set_velocity– Cho động cơ DC biết tốc độ quay.set_stopping– Thiết lập cách động cơ DC hoạt động khi dừng.set_max_torque– Đặt mô-men xoắn tối đa mà động cơ DC được phép sử dụng.set_reversed– Đặt động cơ DC quay ngược chiều.current– Trả về lượng dòng điện mà động cơ DC đang sử dụng.temperature– Trả về nhiệt độ của động cơ DC.
Trình tạo – Khởi tạo thủ công Bộ điều khiển động cơ 55.
Motor55– Tạo Bộ điều khiển động cơ 55.
quay#
spin quay động cơ DC được kết nối theo hướng xác định bằng cách sử dụng vận tốc động cơ hiện tại.
Usage:
mc_55.spin(direction, velocity, units)
Thông số |
Sự miêu tả |
|---|---|
|
Hướng quay của động cơ:
|
|
Tùy chọn. Vận tốc quay từ 0% đến 100% khi sử dụng |
|
Tùy chọn. Đơn vị vận tốc:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
dừng lại#
stop dừng động cơ DC được kết nối ngay lập tức, sử dụng dòng điện chế độ dừng.
Usage:
mc_55.stop(mode)
Tham số |
Sự miêu tả |
|---|---|
cách thức |
Tùy chọn. Hành vi dừng được sử dụng khi động cơ dừng:
Nếu chế độ dừng không được chỉ định hoặc đã được thiết lập trước đó, hành vi mặc định là |
đặt vận tốc#
Tham số set_velocity cho biết tốc độ quay của động cơ DC. Tỷ lệ phần trăm càng cao thì động cơ DC càng quay nhanh, và tỷ lệ phần trăm càng thấp thì động cơ DC càng quay chậm.
Mỗi dự án đều bắt đầu với việc mỗi động cơ DC được kết nối quay ở tốc độ 50% theo mặc định.
Usage:
mc_55.set_velocity(value, units)
Tham số |
Sự miêu tả |
|---|---|
|
Tốc độ quay từ 0% đến 100% khi sử dụng |
|
Tùy chọn. Đơn vị vận tốc: |
đặt_dừng#
set_stopping thiết lập cách động cơ DC hoạt động khi dừng lại.
Usage:
mc_55.set_stopping(mode)
Thông số |
Sự miêu tả |
|---|---|
|
Cách động cơ sẽ dừng:
|
đặt mô-men xoắn tối đa#
Mô-men xoắn thể hiện lực đẩy hoặc lực kéo mà động cơ DC có thể tạo ra khi quay.
set_max_torque thiết lập mô-men xoắn tối đa mà động cơ DC được phép sử dụng.
Usage:
mc_55.set_max_torque(value, units)
Thông số |
Sự miêu tả |
|---|---|
|
Mômen xoắn tối đa mà động cơ DC được phép sử dụng. Giá trị này có thể là số nguyên |
|
Tùy chọn. Đơn vị mô-men xoắn: |
đặt_đảo ngược#
set_reversed thiết lập động cơ DC để đảo chiều sao cho FORWARD quay theo chiều kim đồng hồ. Phương pháp này hoạt động tương tự như việc đặt tham số reverse thành True khi xây dựng một Motor55.
Usage:
mc_55.set_reversed(value)
Thông số |
Sự miêu tả |
|---|---|
|
Liệu hướng quay của động cơ DC có bị đảo ngược hay không:
|
hiện hành#
Giá trị current cho biết lượng dòng điện mà động cơ DC đang sử dụng, được đo bằng ampe từ 0,0 đến 1,2 A. Dòng điện là lượng điện năng chạy qua động cơ DC.
Giá trị dòng điện cao hơn có nghĩa là động cơ DC đang sử dụng nhiều điện năng hơn. Điều này có thể xảy ra khi động cơ DC đang nâng vật nặng, đẩy vào vật thể hoặc cố gắng di chuyển khi bị kẹt.
Điều này có thể được sử dụng để kiểm tra xem động cơ DC có bị quá tải trong quá trình chuyển động hay không. Nếu dòng điện vẫn cao, động cơ có thể bị nóng lên hoặc sử dụng năng lượng kém hiệu quả hơn.
Usage:
mc_55.current(units)
Thông số |
Sự miêu tả |
|---|---|
|
Tùy chọn. Đơn vị hiện tại: |
nhiệt độ#
temperature trả về nhiệt độ của động cơ DC.
Nhiệt độ động cơ cho biết động cơ DC đang nóng lên như thế nào. Nhiệt độ càng cao có nghĩa là động cơ DC càng nóng lên trong quá trình hoạt động. Động cơ cần duy trì nhiệt độ dưới 55°C để hoạt động hết công suất.
Nếu động cơ DC quá nóng, nó sẽ giảm dòng điện tối đa để tự bảo vệ. Ở nhiệt độ 70°C, động cơ sẽ ngừng hoạt động cho đến khi nguội hẳn.
Chức năng này có thể được sử dụng để kiểm tra xem động cơ DC có bị quá nóng trong quá trình chuyển động lặp đi lặp lại, hoạt động trong thời gian dài hoặc khi nó đẩy vào một vật thể hay không.
Usage:
mc_55.temperature(units)
Thông số |
Sự miêu tả |
|---|---|
|
Tùy chọn. Đơn vị nhiệt độ:
|
Các hàm tạo#
Các hàm tạo được sử dụng để tạo thủ công các đối tượng Motor55 , cần thiết để cấu hình Bộ điều khiển động cơ 55 bên ngoài VEXcode.
Motor55#
Motor55 tạo ra Bộ điều khiển động cơ 55.
Usage:
Motor55(port, reverse)
Tham số |
Sự miêu tả |
|---|---|
|
Cổng 3 dây mà Bộ điều khiển động cơ 55 được kết nối:
|
|
Tùy chọn. Thiết lập xem động cơ có nên quay ngược chiều kim đồng hồ hay không.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)