
সার্ভো মোটর#
ভূমিকা#
VEX 3-Wire Servo Motor হলো একটি ৩-তারের ডিভাইস যা V5 Brain থেকে আসা নিয়ন্ত্রণ সংকেতের উপর ভিত্তি করে একটি নির্দিষ্ট অবস্থানে ঘুরতে পারে।
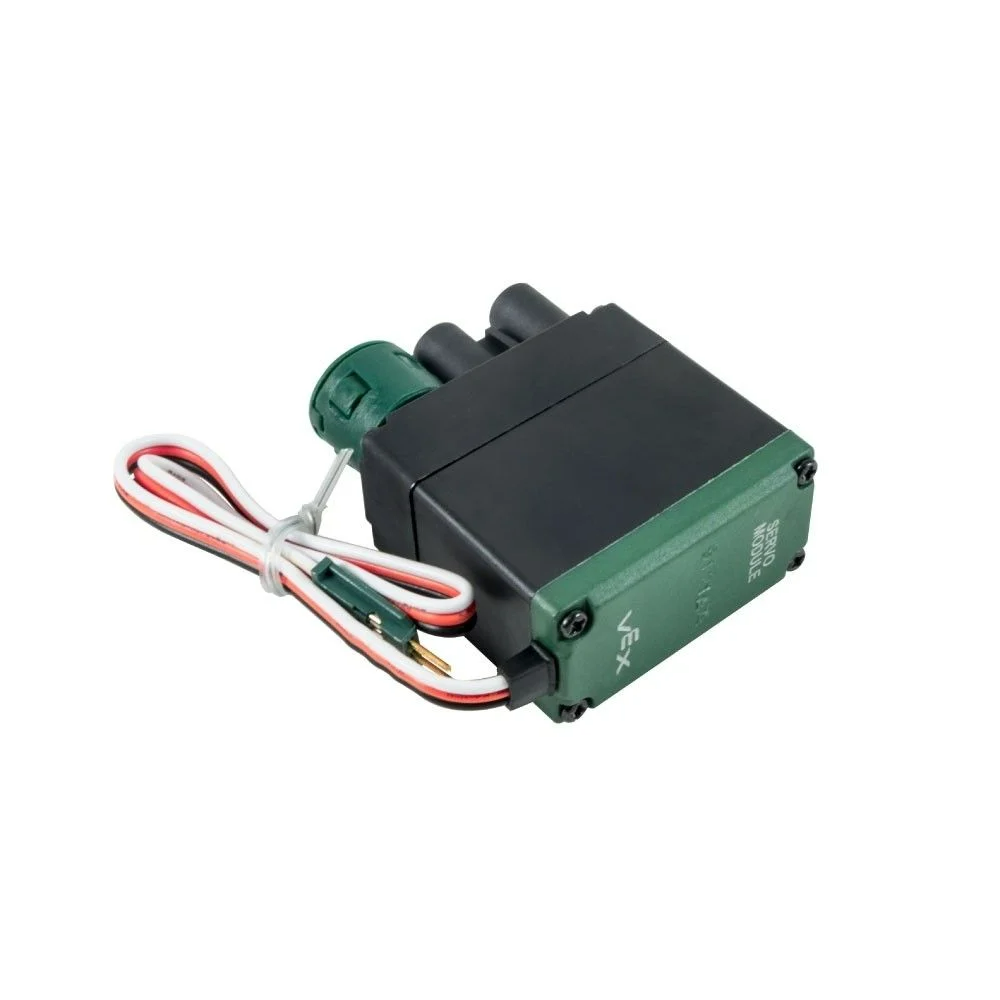
এই পৃষ্ঠায় উদাহরণস্বরূপ সার্ভো মোটরের নাম হিসেবে servo_motor ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজস্ব কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
set_position– একটি সার্ভো মোটরকে 0 থেকে 100 ডিগ্রির মধ্যে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি সার্ভো মোটর চালু করুন।
Servo– একটি সার্ভো মোটর তৈরি করে।
সেট_পজিশন#
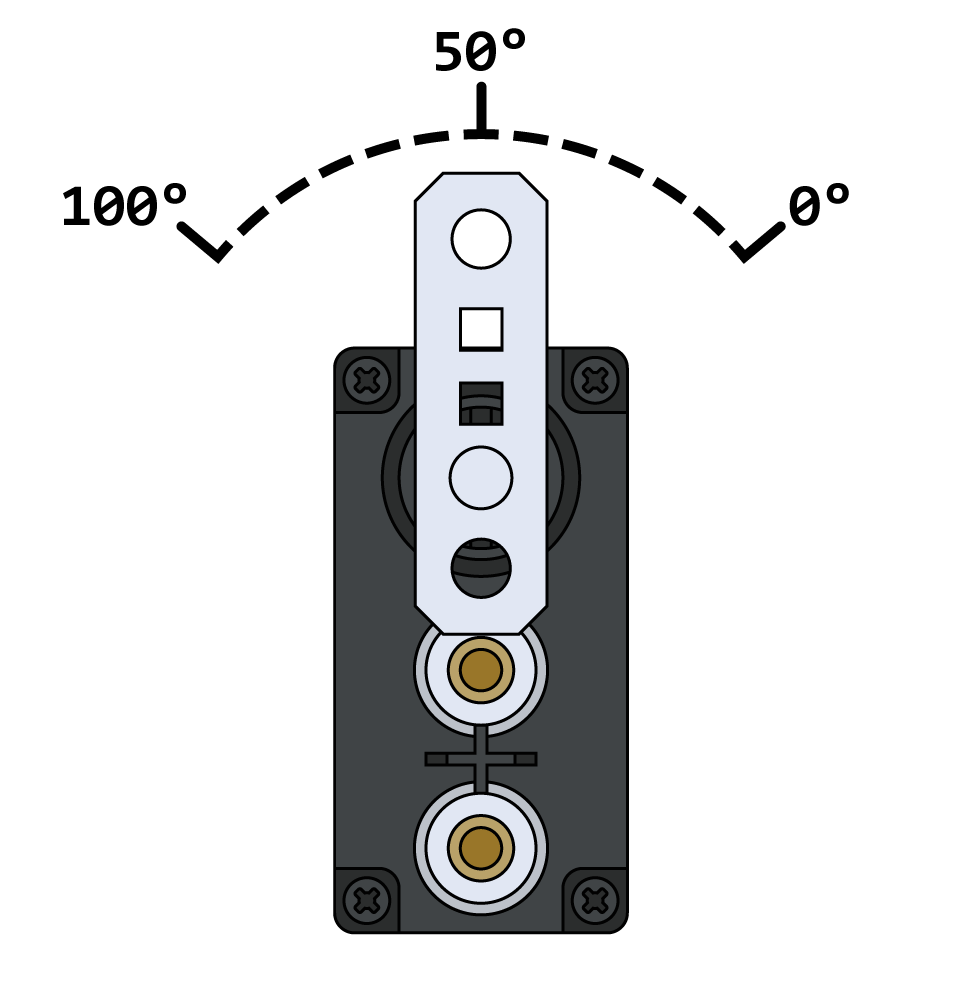
set_position একটি সার্ভো মোটরকে 0 থেকে 100 ডিগ্রির মধ্যে একটি নির্দিষ্ট অবস্থানে নিয়ে যায়।
দ্রষ্টব্য: একটি সার্ভো মোটর যেকোনো নড়াচড়া সম্পন্ন করার আগে প্রতিটি প্রকল্প স্বয়ংক্রিয়ভাবে নিজেকে ৫০ ডিগ্রিতে কেন্দ্রীভূত করে শুরু করে।
Usage:
servo_motor.set_position(value, units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
সার্ভো মোটরের জন্য যে পজিশন ভ্যালুটি সেট করতে হবে। এটি একটি পূর্ণসংখ্যা |
|
অবস্থানের একক: |
নির্মাণকারী#
VEXcode-এর বাইরে একটি সার্ভো মোটর কনফিগার করার জন্য প্রয়োজনীয় Servo অবজেক্ট ম্যানুয়ালি তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Servo#
Servo একটি সার্ভো মোটর তৈরি করে।
Usage:
Servo(port)
প্যারামিটার |
বর্ণনা |
|---|---|
|
সার্ভো মোটরটি যে 3-ওয়্যার পোর্টের সাথে সংযুক্ত:
|
# Create a Servo Motor in Port A
servo_motor = Servo(brain.three_wire_port.a)