
Motora kontrolieris 55#
Ievads#
Motora kontrolleris 55 (MC55) tiek izmantots standarta līdzstrāvas motoru vadībai.
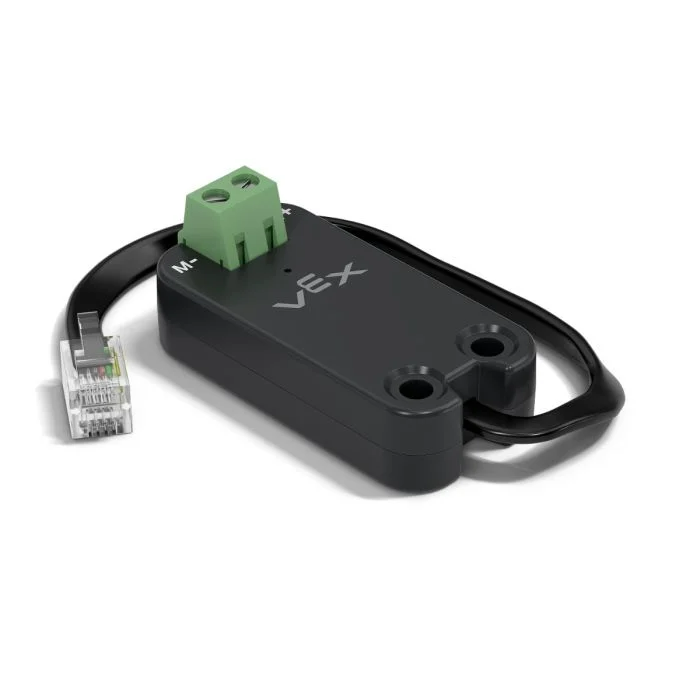
Šajā lapā kā motora kontrollera 55 nosaukuma piemērs tiek izmantots mc_55 Ja nepieciešams, nomainiet to ar savu konfigurēto nosaukumu.
Zemāk ir pieejamo metožu saraksts:
spin– Griež līdzstrāvas motoru uz priekšu vai atpakaļ, līdz tas apstājas.stop– Nekavējoties aptur līdzstrāvas motoru.set_velocity– Norāda līdzstrāvas motoram, cik ātri griezties.set_stopping– Iestata līdzstrāvas motora uzvedību apstāšanās laikā.set_max_torque– Iestata maksimālo griezes momentu, ko līdzstrāvas motors drīkst izmantot.set_reversed– Iestata līdzstrāvas motora griešanās virzienu pretēju.current– Atgriež līdzstrāvas motora patērēto elektriskās strāvas daudzumu.temperature– Atgriež līdzstrāvas motora temperatūru.
Konstruktors — manuāla motora kontrollera inicializācija 55.
Motor55– Izveido motora regulatoru 55.
grieziens#
spin griež pievienoto līdzstrāvas motoru noteiktā virzienā, izmantojot pašreizējo motora ātrumu.
Usage:
mc_55.spin(direction, velocity, units)
Parametri |
Apraksts |
|---|---|
|
Motora griešanās virziens:
|
|
Neobligāti. Griešanās ātrums no 0% līdz 100%, izmantojot |
|
Pēc izvēles. Ātruma mērvienība:
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
apstāties#
stop nekavējoties aptur pievienoto līdzstrāvas motoru, izmantojot strāvu apturēšanas režīms.
Usage:
mc_55.stop(mode)
Parametrs |
Apraksts |
|---|---|
režīms |
Pēc izvēles. Apstāšanās darbība, kas jāizmanto, kad motors apstājas:
Ja apturēšanas režīms nav norādīts vai iepriekš iestatīts, noklusējuma darbība ir |
iestatīt_ātrumu#
set_velocity norāda līdzstrāvas motoram, cik ātri griezties. Augstāka procentuālā vērtība liek līdzstrāvas motoram griezties ātrāk, bet zemāka procentuālā vērtība liek līdzstrāvas motoram griezties lēnāk.
Katrs projekts sākas ar to, ka katrs pievienotais līdzstrāvas motors pēc noklusējuma griežas ar 50% ātrumu.
Usage:
mc_55.set_velocity(value, units)
Parametrs |
Apraksts |
|---|---|
|
Griešanās ātrums no 0% līdz 100%, izmantojot |
|
Pēc izvēles. Ātruma mērvienība: |
iestatīt_apturēšanu#
set_stopping nosaka līdzstrāvas motora uzvedību, kad tas apstājas.
Usage:
mc_55.set_stopping(mode)
Parametri |
Apraksts |
|---|---|
|
Kā motors apstāsies:
|
iestatīts_maks._griezes moments#
Griezes moments parāda, cik spēcīgi līdzstrāvas motors var stumt vai vilkt, kamēr tas griežas.
set_max_torque iestata maksimālo griezes momentu, ko līdzstrāvas motors drīkst izmantot.
Usage:
mc_55.set_max_torque(value, units)
Parametri |
Apraksts |
|---|---|
|
Maksimālais griezes moments, ko līdzstrāvas motors drīkst izmantot. Tas var būt vesels skaitlis |
|
Pēc izvēles. Griezes momenta mērvienība: |
apgrieztā set_reversed#
set_reversed iestata līdzstrāvas motora griešanās virzienu atpakaļgaitā, lai FORWARD virziens grieztos pulksteņrādītāja virzienā. Šī metode darbojas tāpat kā parametra reverse iestatīšana uz True , konstruējot Motor55.
Usage:
mc_55.set_reversed(value)
Parametri |
Apraksts |
|---|---|
|
Vai līdzstrāvas motora virziens ir apgriezts:
|
strāva#
current atgriež līdzstrāvas motora patērētās elektriskās strāvas daudzumu, mērot ampēros no 0,0 līdz 1,2 A. Strāva ir elektroenerģijas daudzums, kas plūst caur līdzstrāvas motoru.
Augstāka strāvas vērtība nozīmē, ka līdzstrāvas motors patērē lielāku elektrisko strāvu. Tas var notikt, ja līdzstrāvas motors ceļ kaut ko smagu, spiež pret priekšmetu vai mēģina kustēties, kad ir iestrēdzis.
To var izmantot, lai pārbaudītu, vai līdzstrāvas motoram ir grūtības kustības laikā. Ja strāva saglabājas augsta, motors var sakarst vai mazāk efektīvi izmantot enerģiju.
Usage:
mc_55.current(units)
Parametri |
Apraksts |
|---|---|
|
Neobligāti. Pašreizējā mērvienība: |
temperatūra#
temperature atgriež līdzstrāvas motora temperatūru.
Motora temperatūra parāda, cik silts ir līdzstrāvas motors. Augstāka temperatūra nozīmē, ka līdzstrāvas motors darbības laikā kļūst siltāks. Lai motors darbotos ar pilnu jaudu, tā temperatūrai jābūt zem 55 °C.
Ja līdzstrāvas motors kļūst pārāk karsts, tas samazina maksimālo strāvu, lai sevi pasargātu. Sasniedzot 70 °C temperatūru, motors pārstāj darboties, līdz tas atdziest.
To var izmantot, lai pārbaudītu, vai līdzstrāvas motors kļūst pārāk karsts atkārtotu kustību, ilgstošu skrējienu laikā vai spiežot pret kādu objektu.
Usage:
mc_55.temperature(units)
Parametri |
Apraksts |
|---|---|
|
Neobligāti. Temperatūras mērvienība:
|
Konstruktori#
Konstruktori tiek izmantoti, lai manuāli izveidotu Motor55 objektus, kas ir nepieciešami motora kontrollera 55 konfigurēšanai ārpus VEXkoda.
Motor55#
Motor55 izveido motora regulatoru 55.
Usage:
Motor55(port, reverse)
Parametrs |
Apraksts |
|---|---|
|
3 vadu ports, kuram ir pievienots motora regulators 55:
|
|
Neobligāti. Nosaka, vai motora griešanās virziens ir jāapgriež atpakaļ.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)