
Contrôleur de moteur 55#
Introduction#
Le contrôleur de moteur 55 (MC55) est utilisé pour contrôler les moteurs CC standard.
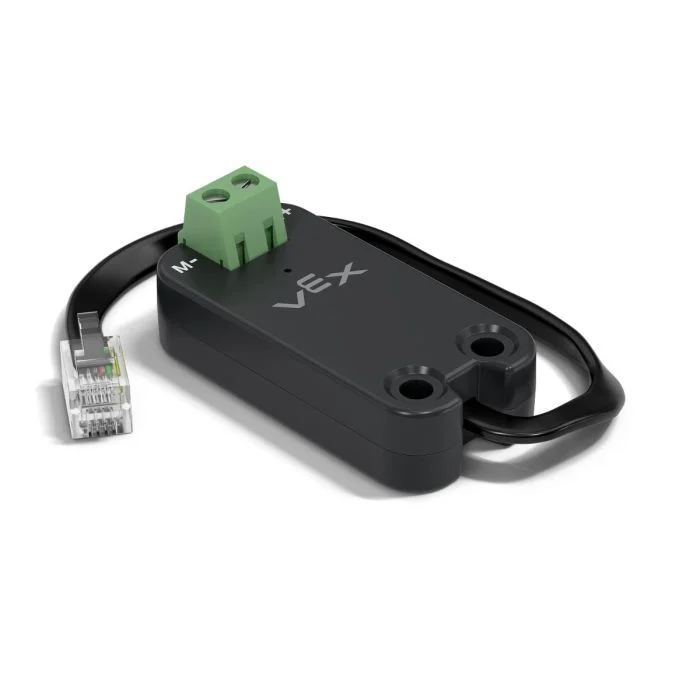
Cette page utilise mc_55 comme exemple de nom pour le contrôleur de moteur 55. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
spin– Fait tourner un moteur CC dans un sens ou dans l’autre jusqu’à l’arrêt.stop– Arrête immédiatement le moteur CC.set_velocity– Indique au moteur CC à quelle vitesse tourner.set_stopping– Définit le comportement du moteur CC lors de l’arrêt.set_max_torque– Définit le couple maximal que le moteur CC est autorisé à utiliser.set_reversed– Configure le moteur CC pour que sa direction soit inversée.current– Renvoie la quantité de courant électrique utilisée par le moteur CC.temperature– Renvoie la température du moteur CC.
Constructeur – Initialiser manuellement un contrôleur de moteur 55.
Motor55– Crée un contrôleur de moteur 55.
rotation#
spin fait tourner un moteur CC connecté dans une direction spécifiée en utilisant la vitesse actuelle du moteur.
Usage:
mc_55.spin(direction, velocity, units)
Paramètres |
Description |
|---|---|
|
Sens de rotation du moteur :
|
|
Optional. The velocity to spin with from 0% to 100% when using |
|
Optionnel. Unité de vitesse :
|
# Spin the motor at -2 volts
mc_55.spin(FORWARD, -2)
arrêt#
stop arrête immédiatement le moteur CC connecté, en utilisant le courant mode d’arrêt.
Usage:
mc_55.stop(mode)
Paramètre |
Description |
|---|---|
mode |
Optionnel. Comportement d’arrêt à utiliser lorsque le moteur s’arrête :
Si le mode d’arrêt n’est pas spécifié ou déjà défini, le comportement par défaut est |
définir_vitesse#
La valeur set_velocity indique à un moteur à courant continu sa vitesse de rotation. Un pourcentage plus élevé augmente la vitesse de rotation du moteur, et un pourcentage plus faible la diminue.
Chaque projet commence par défaut avec chaque moteur CC connecté tournant à 50 % de sa vitesse maximale.
Usage:
mc_55.set_velocity(value, units)
Paramètre |
Description |
|---|---|
|
La vitesse de rotation de 0 % à 100 % lors de l’utilisation |
|
Facultatif. Unité de vitesse : |
définir_arrêt#
set_stopping définit le comportement d’un moteur CC lorsqu’il s’arrête.
Usage:
mc_55.set_stopping(mode)
Paramètres |
Description |
|---|---|
|
Mode d’arrêt du moteur :
|
définir_couple_max#
Le couple indique la force avec laquelle un moteur à courant continu peut pousser ou tirer pendant sa rotation.
set_max_torque définit le couple maximal qu’un moteur CC est autorisé à utiliser.
Usage:
mc_55.set_max_torque(value, units)
Paramètres |
Description |
|---|---|
|
Le couple maximal que le moteur CC est autorisé à utiliser. Cela peut être un entier |
|
Optionnel. Unité de couple : |
définir_inversé#
set_reversed configure le moteur CC pour qu’il soit inversé afin que la direction FORWARD tourne dans le sens horaire. Cette méthode fonctionne de la même manière que de définir le paramètre reverse sur True lors de la construction d’un Motor55.
Usage:
mc_55.set_reversed(value)
Paramètres |
Description |
|---|---|
|
Inversion du sens de rotation du moteur CC :
|
actuel#
La fonction current renvoie la quantité de courant électrique utilisée par le moteur à courant continu, mesurée en ampères (de 0,0 à 1,2 A). Le courant correspond à la quantité d’électricité qui traverse le moteur à courant continu.
Une intensité plus élevée signifie que le moteur à courant continu consomme davantage de courant électrique. Cela peut se produire lorsque le moteur soulève une charge lourde, exerce une pression sur un objet ou tente de se dégager après un blocage.
Cela permet de vérifier si le moteur à courant continu peine lors d’un mouvement. Si le courant reste élevé, le moteur risque de chauffer ou de consommer moins d’énergie.
Usage:
mc_55.current(units)
Paramètres |
Description |
|---|---|
|
Facultatif. Unité actuelle : |
température#
La valeur temperature renvoie la température du moteur CC.
La température du moteur indique son niveau de chaleur. Plus elle est élevée, plus le moteur chauffe pendant son fonctionnement. Pour un fonctionnement optimal, la température du moteur doit rester inférieure à 55 °C.
Si le moteur à courant continu surchauffe, il réduira son courant maximal pour se protéger. À 70 °C, le moteur s’arrêtera jusqu’à son refroidissement.
Cela peut servir à vérifier si le moteur à courant continu chauffe excessivement lors de mouvements répétés, de longs fonctionnements ou lorsqu’il exerce une pression contre un objet.
Usage:
mc_55.temperature(units)
Paramètres |
Description |
|---|---|
|
Facultatif. Unité de température :
|
Constructeurs#
Les constructeurs sont utilisés pour créer manuellement Motor55 , qui sont nécessaires pour configurer un contrôleur de moteur 55 en dehors de VEXcode.
Motor55#
Motor55 crée un contrôleur de moteur 55.
Usage:
Motor55(port, reverse)
Paramètre |
Description |
|---|---|
|
Le port à 3 fils auquel le contrôleur de moteur 55 est connecté :
|
|
Optionnel. Indique si le sens de rotation du moteur doit être inversé.
|
# Create a Motor Controller 55 in Port A
mc_55 = Motor55(brain.three_wire_port.a)