Creando un Mi Bloque#
Este tutorial te guía en la creación de un My Block en VEXcode V5, utilizando como ejemplo un My Block que controla tu robot en un cuadrado. Al finalizar, tendrás un My Block reutilizable y un proyecto que lo utiliza para controlar un robot en un cuadrado.
Mis Bloques te permite agrupar una secuencia de bloques que quieras usar varias veces en un proyecto, sin necesidad de duplicarla ni recrearla repetidamente. Esto puede ayudarte a dividir proyectos largos y hacer que sean más fáciles de manejar.
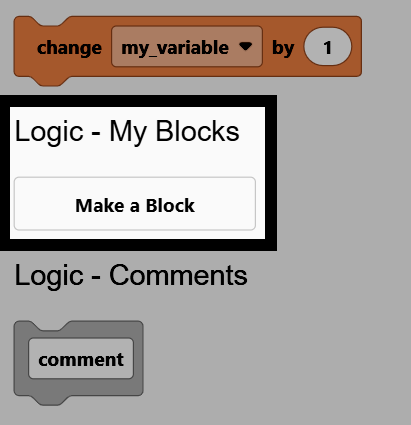
Ve a la categoría Lógica - Mis bloques en la caja de herramientas y selecciona Crear un bloque.
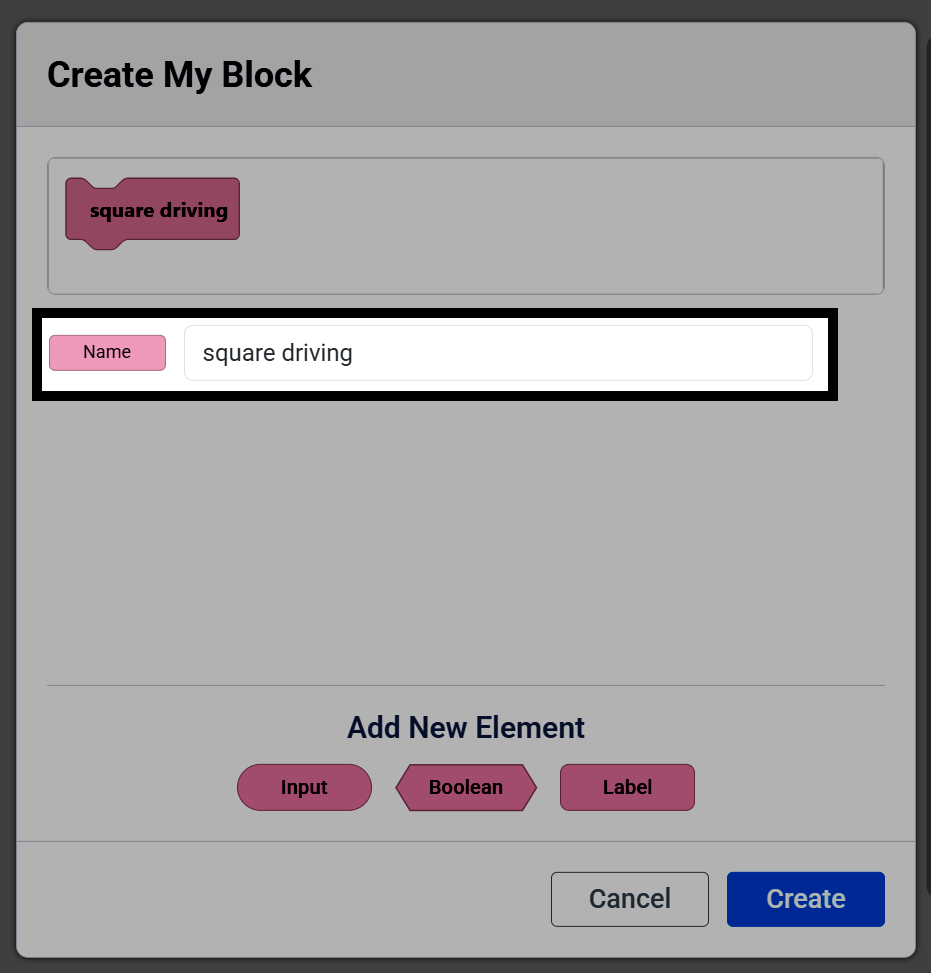
Cambie el campo Nombre a square driving.
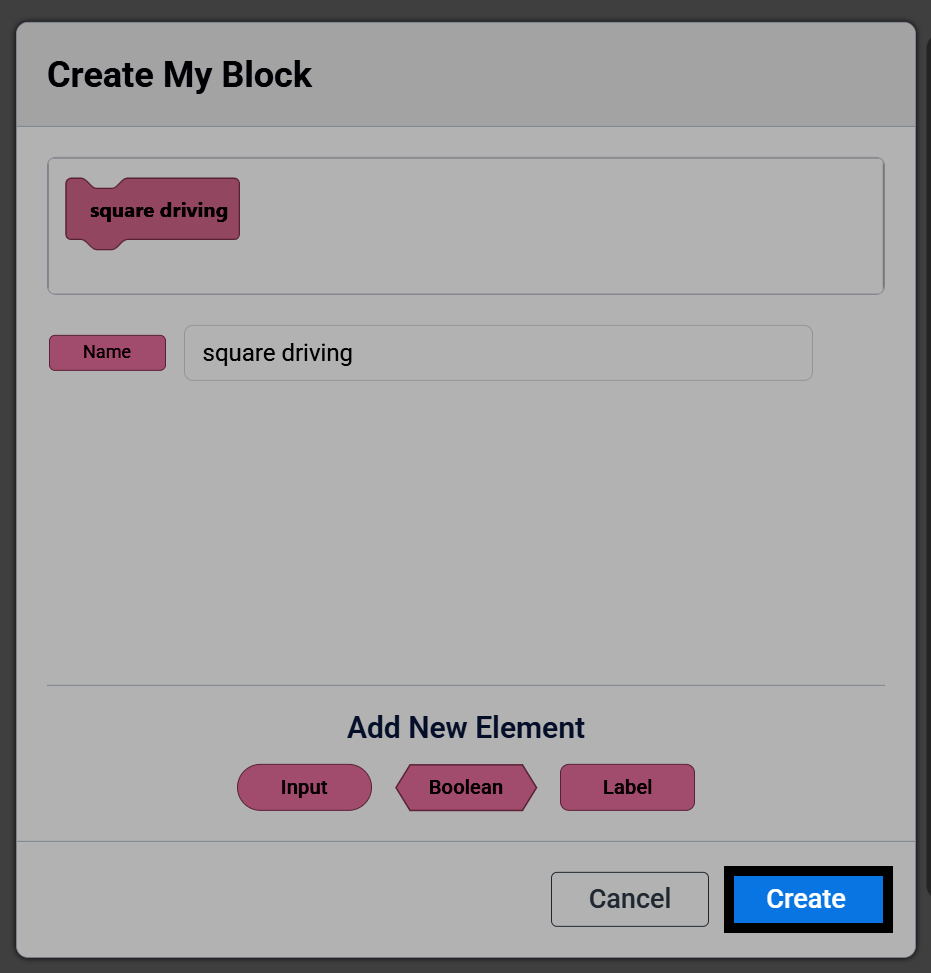
Seleccione Crear.
Aparecerá un bloque de sombrero define square driving en el espacio de trabajo, y My Block aparecerá en la caja de herramientas. Cualquier bloque que adjunte debajo del bloque define se ejecutará cada vez que se utilice My Block en un proyecto.
definir square driving :: custom
Nota: Si eliminas un bloque define de My Block de tu espacio de trabajo, también se eliminará ese My Block de tu caja de herramientas y tendrás que volver a crearlo.
Coloca un bloque drive for y un bloque turn for debajo del bloque define, para conducir y girar un lado del cuadrado.
definir square driving :: custom
drive [forward v] for (200) [mm v] ▶
turn [right v] for (90) degrees ▶
Tal como está escrito, My Block solo se mueve y gira en un lado del cuadrado. Para que se mueva en un cuadrado completo por sí solo, envuelva los bloques drive for y turn for en un bloque repeat configurado en 4.
definir square driving :: custom
repeat (4)
drive [forward v] for (200) [mm v] ▶
turn [right v] for (90) degrees ▶
Adjunte un bloque al iniciar, luego extraiga accionamiento cuadrado de la caja de herramientas y adjúntelo debajo. Su espacio de trabajo ahora tiene tanto el bloque definir como el bloque al iniciar que lo llama.
definir square driving :: custom
repeat (4)
drive [forward v] for (200) [mm v] ▶
turn [right v] for (90) degrees ▶

when started
square driving
Asegúrate de que tu robot esté conectado a VEXcode y, a continuación, selecciona Descargar para descargar el proyecto al Brain.
Seleccione Ejecutar para ejecutar el proyecto. El robot se desplazará en un cuadrado.